
प्रतियोगिता टेम्पलेट#
यह ट्यूटोरियल VEXcode V5 में प्रतियोगिता टेम्पलेट के बारे में बताता है। अंत तक, आपको पता चल जाएगा कि टेम्पलेट के प्रत्येक हैट ब्लॉक का क्या उपयोग है।
प्रतियोगिता टेम्पलेट का उपयोग उन परियोजनाओं के लिए किया जाता है जो VEX V5 रोबोटिक्स प्रतियोगिता या VEX U रोबोटिक्स प्रतियोगिता के दौरान फील्ड कंट्रोल सिस्टम के साथ चलेंगी। यह परियोजना को दो अवधियों में विभाजित करता है: स्वायत्त अवधि, जिसमें रोबोट अपने आप चलता है, और चालक-नियंत्रित अवधि, जिसमें चालक नियंत्रक की सहायता से रोबोट को संचालित करता है।
इस टेम्पलेट का उपयोग करने से यह सुनिश्चित होता है कि आपका प्रोजेक्ट VEX V5 प्रतियोगिता नियमों का अनुपालन करता है और मैच के दौरान स्मार्ट फील्ड कंट्रोल सिस्टम से सही ढंग से कनेक्ट हो जाएगा।
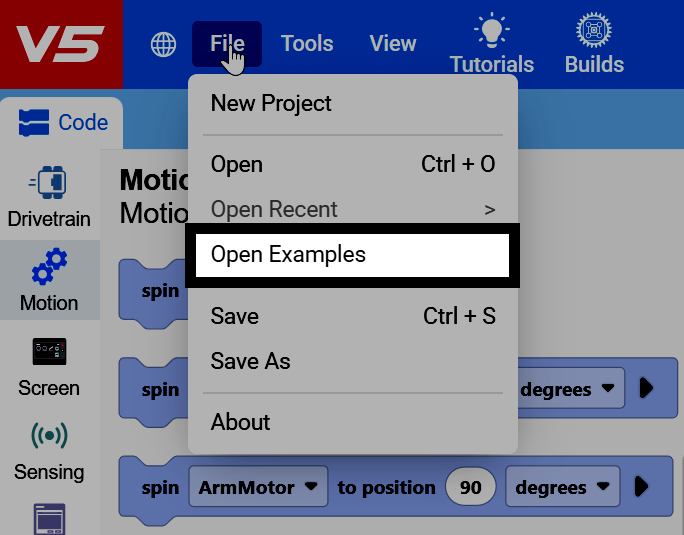
VEXcode के ऊपरी बाएँ कोने में फ़ाइल चुनें, फिर उदाहरण खोलें चुनें।
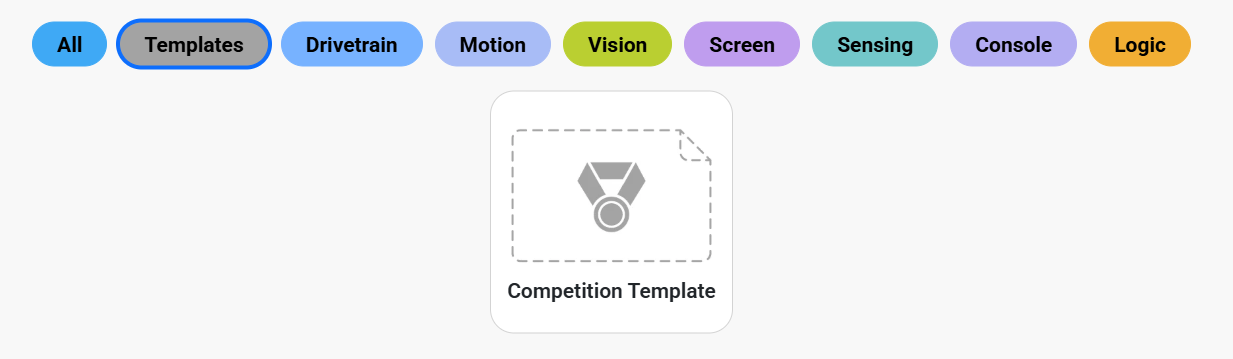
प्रतियोगिता टेम्पलेट खोजने के लिए टेम्पलेट द्वारा फ़िल्टर करें।
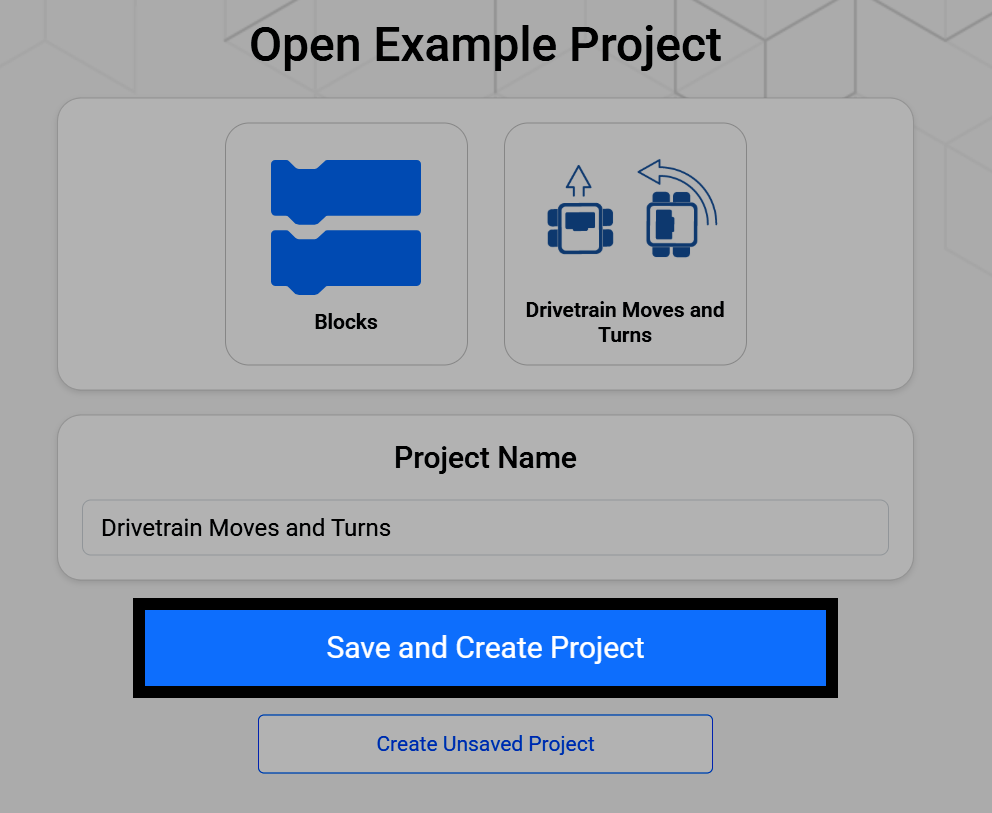
प्रतियोगिता टेम्पलेट का चयन करने पर एक स्क्रीन खुलेगी जहाँ आप इसे नाम बदलकर अपने डिवाइस में सहेज सकते हैं। नए प्रोजेक्ट को अपने डिवाइस में सहेजने के लिए सेव करें और प्रोजेक्ट बनाएं चुनें।
एक प्रतियोगिता टेम्पलेट प्रोजेक्ट तीन हैट ब्लॉक के साथ शुरू होता है जो पहले से ही वर्कस्पेस में मौजूद होते हैं, मैच के प्रत्येक भाग के लिए एक: शुरू होने पर, स्वायत्त होने पर, और ड्राइवर नियंत्रण होने पर, जिसमें पहले से ही एक हमेशा के लिए ब्लॉक जुड़ा होता है।
जब शुरू हो
जब स्वायत्त हो :: hat events
when drive control :: hat events
हमेशा
अंत
जब शुरू होता है ब्लॉक प्रोजेक्ट शुरू होते ही एक बार चलता है, ऑटोनॉमस या ड्राइवर-नियंत्रित अवधि शुरू होने से पहले। इसका उपयोग आपके रोबोट की किसी भी सेटअप आवश्यकता के लिए करें, जैसे कि जाइरो या इनर्टियल सेंसर को कैलिब्रेट करना या वैरिएबल सेट करना।
यदि किसी सेटअप की आवश्यकता नहीं है, तो जब शुरू किया जाए ब्लॉक खाली रह सकता है।
जब शुरू हो
ड्राइवट्रेन कैलिब्रेट करें
जब स्वायत्त हैट ब्लॉक से जुड़े ब्लॉक स्वायत्त अवधि के दौरान चलते हैं, जब फील्ड कंट्रोल सिस्टम स्वायत्त संकेत भेजता है और रोबोट ड्राइवर के इनपुट के बिना स्वयं कार्य करता है। स्कोरिंग रूटीन या अन्य स्वायत्त व्यवहार के लिए इस स्टैक का उपयोग करें।
यदि किसी स्वायत्त व्यवहार की आवश्यकता नहीं है, तो जब स्वायत्त ब्लॉक खाली रह सकता है।
जब स्वायत्त हो :: hat events
[आगे v] दिशा में (600) [mm v] चलाएं ▶
चलाना बंद करें
जब ड्राइवर नियंत्रण से जुड़े ब्लॉक ड्राइवर-नियंत्रित अवधि के दौरान चलते हैं, जब फील्ड कंट्रोल सिस्टम ड्राइवर नियंत्रण संकेत भेजता है और एक ड्राइवर नियंत्रक के साथ रोबोट को संचालित करता है।
when drive control :: hat events
हमेशा
यदि <[Controller1 v] [X v] दबाया गया?> तो
[आगे v] दिशा में चलाएं
अन्यथा
चलाना बंद करें
अंत
अंत