
GPS sensors#
Ievads#
V5 GPS (Game Positioning System™) sensors nodrošina precīzu robota atrašanās vietas un orientācijas izsekošanu VEX laukumā. Tas izmanto GPS lauka kodu ap lauka perimetru, lai reāllaikā aprēķinātu robota X un Y koordinātas un virzienu.
GPS sensors atgriež robota pozīciju, izmantojot atskaites punktu, kas tiek automātiski aprēķināts no nobīdēm, kas ievadītas, konfigurējot GPS sensoru ierīču logā.
Lai iegūtu papildinformāciju par GPS sensoru, izlasiet rakstu GPS sensora izmantošana ar VEX V5 VEX bibliotēkā.
Atsauces punkts darbojas kā GPS sensora paša (0, 0) pozīcija, kur visas GPS bloku atgrieztās koordinātas, virzieni un kustības ir relatīvas attiecībā pret šo konfigurēto punktu.
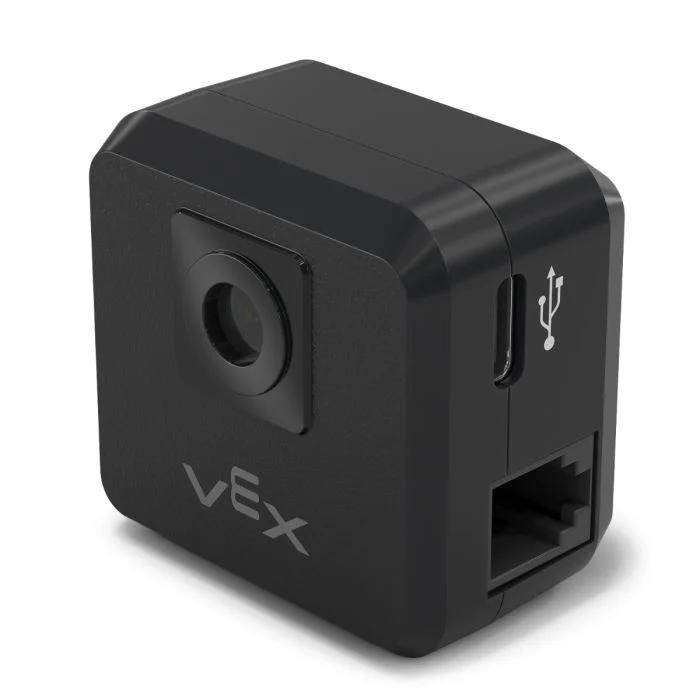
Zemāk ir pieejamo bloku saraksts:
kalibrēt GPS – Kalibrē GPS sensoru, lai iestatītu tā virzienu kā pašreizējo piedziņas virziena virzienu.
iestatīt GPS atrašanās vietu – Iestata atskaites punkta pozīciju un virzienu uz lauka.
GPS pozīcija – Atgriež atskaites punkta x vai y koordinātu laukā.
GPS virziens – Atgriež atskaites punkta virzienu, pamatojoties uz lauka orientāciju.
GPS paātrinājums – Atgriež robota paātrinājumu pa atlasīto asi.
GPS žiroskopiskais ātrums – Atgriež robota rotācijas ātrumu pa izvēlēto asi.
GPS orientācija – Atgriež robota rites, slīpuma vai pagrieziena orientāciju grādos.
GPS signāla kvalitāte – Atgriež GPS sensora signāla stiprumu.
kad mainījies GPS virziens – Palaiž pievienoto steku ikreiz, kad GPS sensors nosaka virziena izmaiņas.
kalibrēt GPS#
Bloks GPS kalibrēšana kalibrē atskaites punktu, iestatot tā konfigurēto virzienu kā pašreizējo piedziņas mehānisma virzienu. Šajā laikā robotam jāpaliek pilnīgi nekustīgam, jo kustība kalibrēšanas laikā radīs neprecīzus rezultātus.
kalibrēt [GPS1 v]
Parametri |
Apraksts |
|---|---|
ierīce |
Kuru GPS sensoru izmantot, konfigurējiet ierīcēs. |
iestatīt GPS atrašanās vietu#
Bloks iestatīt GPS atrašanās vietu manuāli iestata atsauces punkta pozīciju un virzienu uz lauka. To var darīt, lai samazinātu neprecizitātes, ja GPS sensors startēšanas laikā atrodas pārāk tuvu lauka sienām, lai tā redzeslokā būtu pietiekami daudz GPS lauka koda.
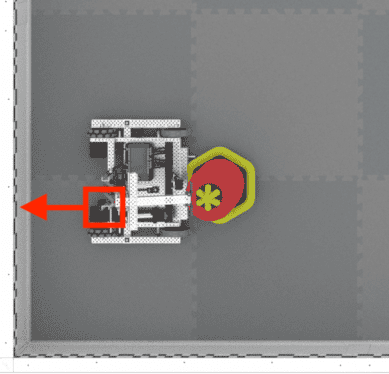
iestatīt [GPS1 v] atrašanās vietu x [0] y [0] [mm v] un virziena leņķi [0] grādos
Parametri |
Apraksts |
|---|---|
ierīce |
Kuru GPS sensoru izmantot, konfigurējiet ierīcēs. |
x |
Atsauces punkta x koordināta uz lauka. |
y |
Atsauces punkta y koordināta uz lauka. |
koordinātu vienība |
X un y koordinātu mērvienība:
|
virsraksts |
Atsauces punkta virziens attiecībā pret absolūto lauka virzienu no 0 līdz 359,9 grādiem. |
GPS pozīcija#
Bloks GPS pozīcija atgriež atskaites punkta x vai y koordinātu laukā.
([GPS1 v] pozīcija [X v] [mm v] :: custom-sensing)
Parametri |
Apraksts |
|---|---|
ierīce |
Kuru GPS sensoru izmantot, konfigurējiet ierīcēs. |
ass |
Kuru asi izmantot:
|
vienība |
Mērvienība:
|
GPS virziens#
Bloks GPS virziens atgriež atskaites punkta virzienu, pamatojoties uz lauka orientāciju no 0 līdz 359,9 grādiem.
Virziens atbilst absolūtajam lauka virzienam, kas ir diapazons no 0º līdz 359,9º pulksteņrādītāja virzienā. 0º atrodas pulksten 12 pozīcijā.
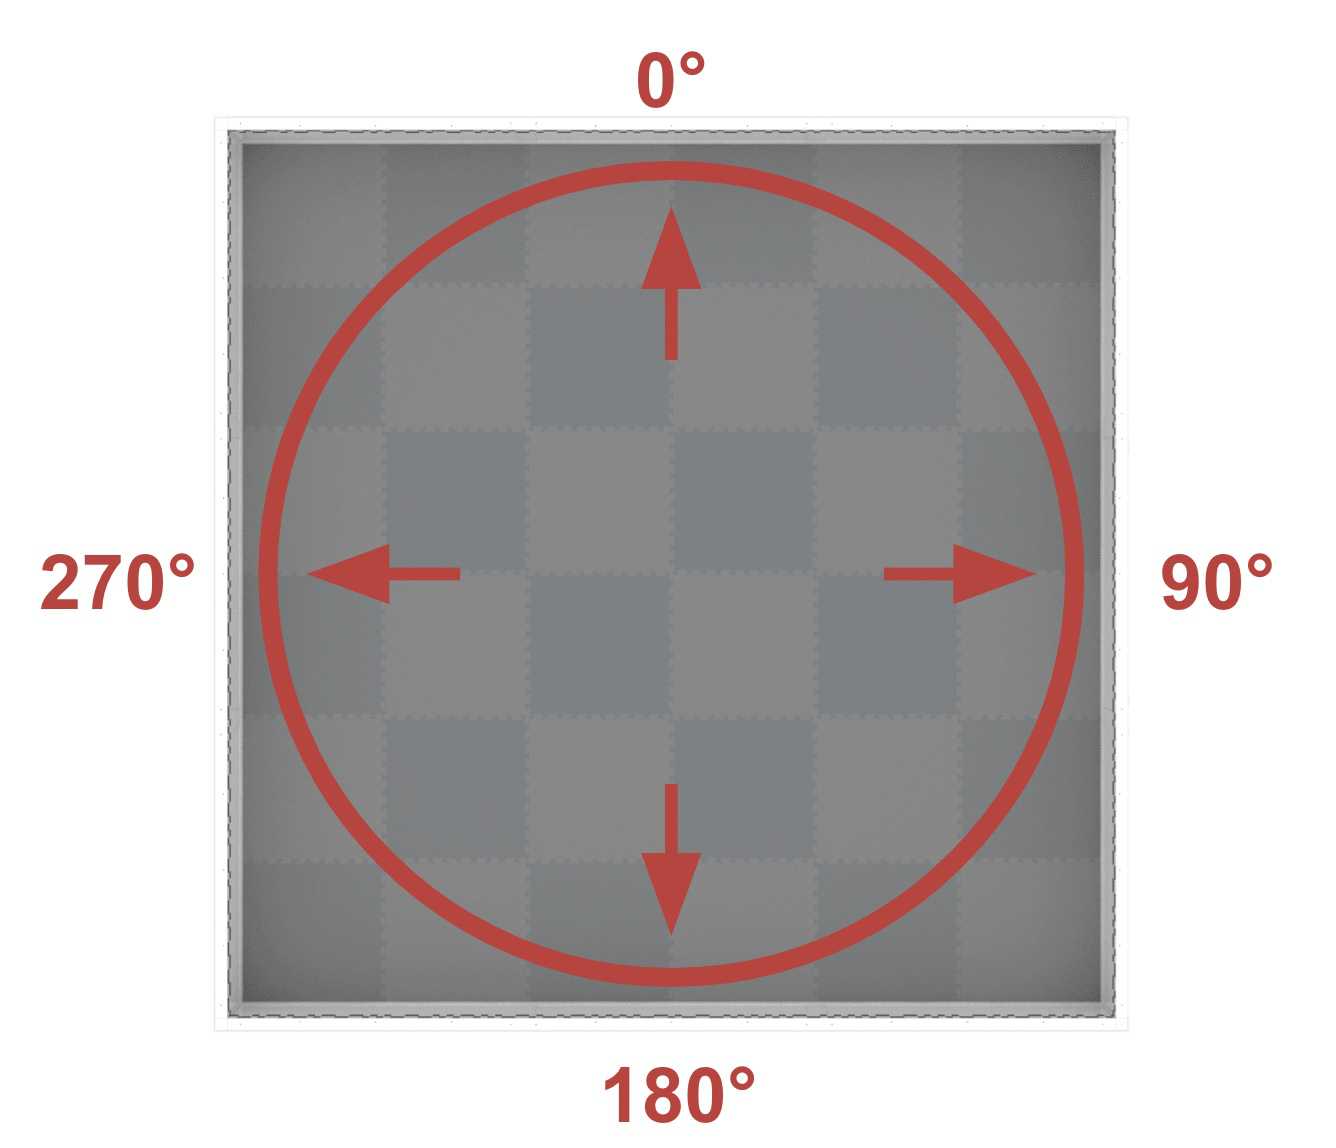
([GPS1 v] virziena leņķis grādos)
Parametri |
Apraksts |
|---|---|
ierīce |
Kuru GPS sensoru izmantot, konfigurējiet ierīcēs. |
GPS paātrinājums#
Bloks GPS paātrinājums atgriež robota paātrinājumu uz norādītās ass no -4,0 līdz 4,0 Gs.
([GPS1 v] paātrinājums [X v] asī g)
Parametri |
Apraksts |
|---|---|
ierīce |
Kuru GPS sensoru izmantot, konfigurējiet ierīcēs. |
ass |
Kuru asi izmantot:
|
GPS žiroskopa ātrums#
Bloks GPS žiroskopiskais ātrums atgriež robota rotācijas ātrumu pa izvēlēto asi.
([GPS1 v] žiroskopijas ātrums [X v] asij [dps v])
Parametri |
Apraksts |
|---|---|
ierīce |
Kuru GPS sensoru izmantot, konfigurējiet ierīcēs. |
ass |
Kuru asi izmantot:
|
vienība |
Mērvienība:
|
GPS orientācija#
Bloks GPS orientācija atgriež robota rites, slīpuma vai pagrieziena orientāciju grādos.
([GPS1 v] orientācija [ripošana v] grādos)
Parametri |
Apraksts |
|---|---|
ierīce |
Kuru GPS sensoru izmantot, konfigurējiet ierīcēs. |
orientācija |
Kuru orientāciju atgriezt:
|
GPS signāla kvalitāte#
Bloks GPS signāla kvalitāte atgriež GPS sensora signāla stiprumu procentos.
Iespējamās vērtības |
Apraksts |
|---|---|
100 |
Visi GPS sensora ziņotie pozīcijas un virziena dati ir derīgi. |
~90 |
Jebkādi pozīcijas dati vairs netiek aprēķināti, iegūstot informāciju no GPS lauka koda, bet gan izmantojot alternatīvus līdzekļus. |
0–80 |
Derīgas ir tikai GPS sensora virziena vērtības, taču, laikam ejot, kad GPS sensors neskenē pietiekami daudz GPS lauka koda, lai precīzi noteiktu atrašanās vietas un virziena informāciju, ziņotā signāla kvalitāte turpinās kristies līdz 0, kur visi GPS sensora dati faktiski tiek iesaldēti un vairs nav derīgi. |
([GPS1 v] signāla kvalitāte %)
Parametri |
Apraksts |
|---|---|
ierīce |
Kuru GPS sensoru izmantot, konfigurējiet ierīcēs. |
kad mainījās GPS virziens#
Bloks kad mainījies GPS virziens palaiž pievienoto steku ikreiz, kad GPS sensors nosaka virziena izmaiņas.
kad [GPS1 v] virziena leņķis mainās :: hat events
Parametri |
Apraksts |
|---|---|
ierīce |
Kuru GPS sensoru izmantot, konfigurējiet ierīcēs. |