Рух кігтем#
У цьому посібнику розповідається, як перемістити клешню на вашому VEX V5 Clawbot у VEXcode V5. Зрештою, у вас буде проєкт, який закриває клешню, чекає, а потім знову відкриває її.
Переконайтеся, що ваш робот налаштовано з версією збірки Clawbot Drivetrain, Inertial, щоб ви бачили блоки ClawMotor у наборі інструментів.
Прикріпіть два блоки обертового двигуна для під блоком при запуску.
коли запущено
обертати [ArmMotor v] [вгору v] на (90) [градуси v] ▶
обертати [ArmMotor v] [вгору v] на (90) [градуси v] ▶
Змініть параметри обох їхніх двигунів на ClawMotor, щоб вони керували кігтем.
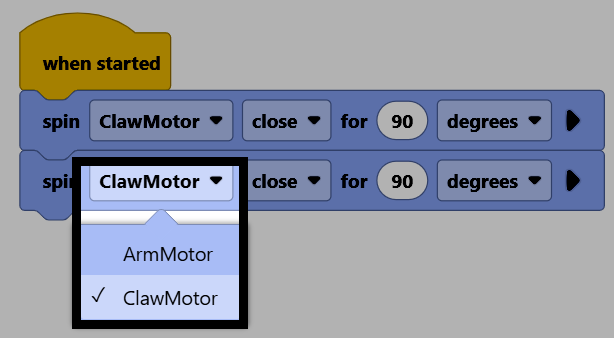
Прикріпіть блок очікування між двома блоками, щоб зробити паузу перед повторним відкриттям клешні.
коли запущено
обертати [ClawMotor v] [близько v] на (90) [градуси v] ▶
чекати (1) секунд
обертати [ClawMotor v] [близько v] на (90) [градуси v] ▶
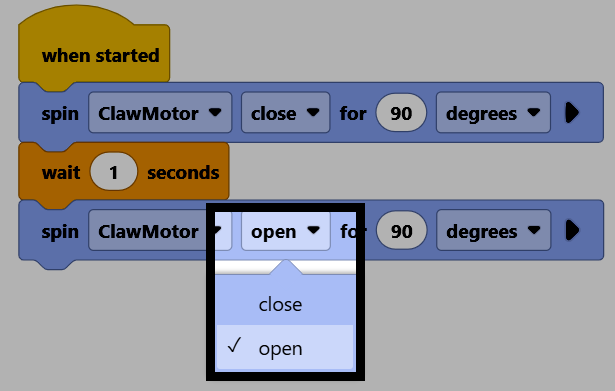
Змініть параметр напрямку другого блоку обертальний двигун для на відкрити, щоб відкрити засувку назад.
Переконайтеся, що ваш робот підключений до VEXcode, а потім виберіть Завантажити, щоб завантажити проєкт у Brain.
Виберіть Запустити, щоб запустити проєкт. Цей проєкт тепер закриє клешню, зачекає, а потім знову відкриє її.