移动手臂#
Moving the Arm
本教程讲解如何在 VEXcode IQ(第二代)中控制 VEX IQ Clawbot 的机械臂运动。教程结束时,您将完成一个可以抬起机械臂的项目。
请确保您的机器人配置了 Clawbot 构建的 Drivetrain, Claw + Arm Motors 版本,以便您在工具箱中看到 ClawMotor 和 ArmMotor 模块。
将 旋转电机模块 连接到 启动时 模块。
用于积木的旋转电机,默认情况下由 ClawMotor 驱动旋转。#
当开始
[ClawMotor v] [关闭 v] 转 (90) [度 v] ▶
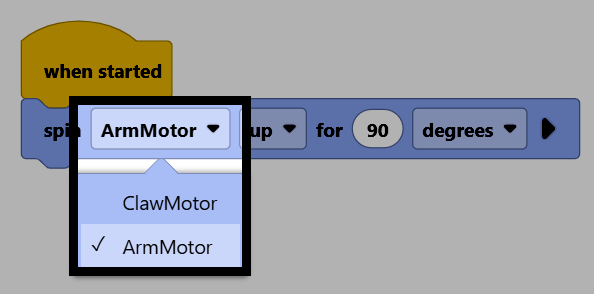
将其电机参数更改为 ArmMotor,以控制机械臂。
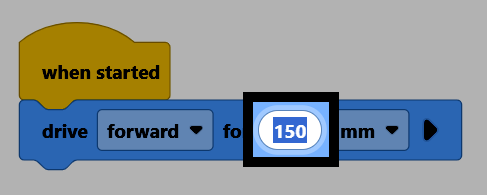
将其距离参数更改为 180,使机械臂从当前位置旋转 180 度。
请确保您的机器人已连接到 VEXcode,然后选择下载将项目下载到大脑。
选择“运行”以运行该项目。该项目现在将抬起机械臂。