移动爪子#
Moving the Claw
本教程讲解如何在 VEXcode IQ(第二代)中控制 VEX IQ Clawbot 的机械爪移动。教程结束时,您将完成一个项目,该项目可以关闭机械爪,等待片刻,然后再将其打开。
请确保您的机器人配置了 Clawbot 构建的 Drivetrain, Claw Motor 版本,以便您在工具箱中看到 ClawMotor 模块。
将“旋转电机”模块连接到“启动时”模块。这样就能关闭爪子。
用于积木的旋转电机,关闭爪形电机。#
当开始
[ClawMotor v] [关闭 v] 转 (90) [度 v] ▶
在其下方添加一个等待块,以便在再次打开爪子之前暂停一下。
等待块,位于旋转电机下方。#
当开始
[ClawMotor v] [关闭 v] 转 (90) [度 v] ▶
等待 (1) 秒
在 wait 模块下方添加另一个 spin motor for 模块。
第二个旋转电机用于阻挡,下方等待。#
当开始
[ClawMotor v] [关闭 v] 转 (90) [度 v] ▶
等待 (1) 秒
[ClawMotor v] [关闭 v] 转 (90) [度 v] ▶
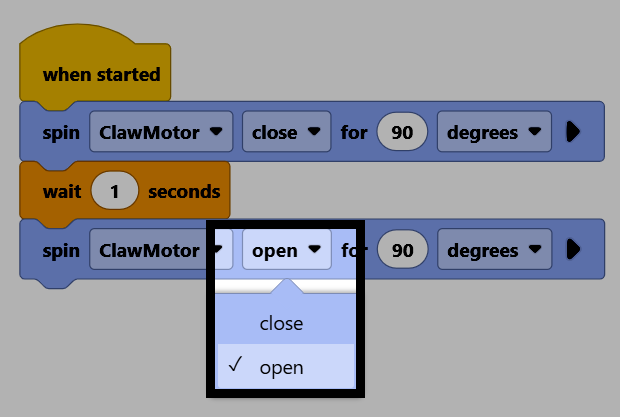
将其方向参数更改为打开,即可重新打开爪子。
请确保您的机器人已连接到 VEXcode,然后选择下载将项目下载到大脑。
选择“运行”以运行项目。该项目将关闭窗口,稍等片刻,然后再次打开窗口。