पंजे को हिलाना#
इस ट्यूटोरियल में बताया गया है कि VEXcode IQ (दूसरी पीढ़ी) में अपने VEX IQ Clawbot के पंजे को कैसे हिलाएं। अंत तक, आपके पास एक ऐसा प्रोजेक्ट होगा जो पंजे को बंद करता है, कुछ देर प्रतीक्षा करता है, और फिर उसे दोबारा खोलता है।
सुनिश्चित करें कि आपका रोबोट क्लॉबॉट बिल्ड के ड्राइवट्रेन, क्लॉ मोटर संस्करण के साथ कॉन्फ़िगर किया गया है, ताकि आपको टूलबॉक्स में क्लॉमोटर ब्लॉक दिखाई दें।
स्पिन मोटर को स्टार्ट करने वाले ब्लॉक से जोड़ें। इससे पंजा बंद हो जाता है।
जब शुरू हो
[ClawMotor v] को [बंद करना v] दिशा में (90) [डिग्री v] घुमाएं ▶
इसके नीचे एक वेट ब्लॉक लगाएं, ताकि पंजा दोबारा खोलने से पहले कुछ देर रुक जाए।
जब शुरू हो
[ClawMotor v] को [बंद करना v] दिशा में (90) [डिग्री v] घुमाएं ▶
(1) सेकंड प्रतीक्षा करें
एक और स्पिन मोटर को वेट ब्लॉक के नीचे अटैच करें।
जब शुरू हो
[ClawMotor v] को [बंद करना v] दिशा में (90) [डिग्री v] घुमाएं ▶
(1) सेकंड प्रतीक्षा करें
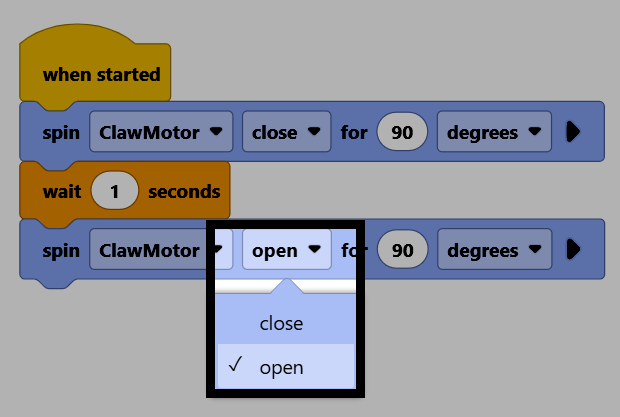
[ClawMotor v] को [बंद करना v] दिशा में (90) [डिग्री v] घुमाएं ▶
इसके दिशा पैरामीटर को ओपन में बदलें, ताकि पंजा वापस खुल जाए।
सुनिश्चित करें कि आपका रोबोट VEXcode से जुड़ा है, फिर प्रोजेक्ट को ब्रेन में डाउनलोड करने के लिए डाउनलोड चुनें।
प्रोजेक्ट चलाने के लिए रन चुनें। यह प्रोजेक्ट अब क्लॉ को बंद कर देगा, कुछ देर प्रतीक्षा करेगा, फिर उसे दोबारा खोल देगा।