Przesuwanie pazura#
Ten samouczek pokazuje, jak przesuwać pazur w robocie VEX IQ Clawbot w VEXcode IQ (2. generacja). Na koniec otrzymasz projekt, który zamyka pazur, czeka, a następnie otwiera go ponownie.
Upewnij się, że Twój robot jest skonfigurowany przy użyciu wersji Clawbot z Napędem, Silnikiem Pazura, aby bloki ClawMotor były widoczne w skrzynce z narzędziami.
Przymocuj blok silnika obrotowego do bloku po uruchomieniu. To zamknie pazur.
gdy uruchomiony
obracaj [ClawMotor v] [zamknąć v] przez (90) [stopnie v] ▶
Umieść poniżej blok czekaj, aby wstrzymać pracę przed ponownym otwarciem pazura.
gdy uruchomiony
obracaj [ClawMotor v] [zamknąć v] przez (90) [stopnie v] ▶
czekaj (1) sekund
Podłącz kolejny blok silnika obrotowego poniżej bloku czekaj.
gdy uruchomiony
obracaj [ClawMotor v] [zamknąć v] przez (90) [stopnie v] ▶
czekaj (1) sekund
obracaj [ClawMotor v] [zamknąć v] przez (90) [stopnie v] ▶
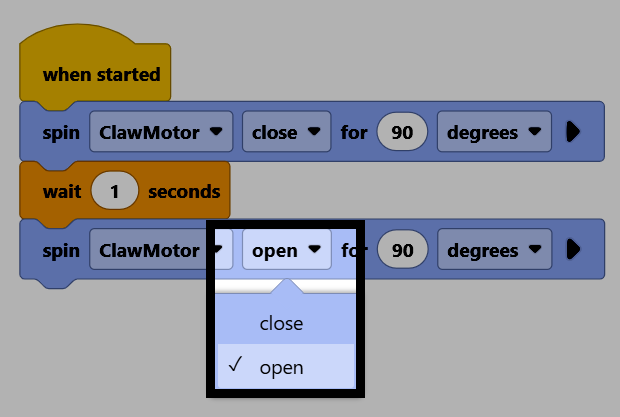
Zmień parametr kierunku na otwórz, aby otworzyć pazur z powrotem.
Upewnij się, że twój robot jest połączony z VEXcode, a następnie wybierz Pobierz, aby pobrać projekt do mózgu.
Wybierz Uruchom, aby uruchomić projekt. Ten projekt zamknie teraz pazur, odczeka, a następnie otworzy go ponownie.