Movendo a Garra#
Este tutorial ensina a mover a garra do seu VEX IQ Clawbot no VEXcode IQ (2ª geração). No final, terá um projeto que fecha a garra, espera e depois volta a abri-la.
Certifique-se de que o seu robô está configurado com a versão Transmissão, Motor de Garra da montagem do Clawbot, para que possa ver os blocos do Motor de Garra na caixa de ferramentas.
Ligue o bloco motor de rotação para ao bloco quando iniciado. Isso fecha a garra.
quando iniciar
girar [ClawMotor v] [perto v] por (90) [graus v] ▶
Fixe um bloco de espera abaixo dele, para fazer uma pausa antes de abrir novamente a garra.
quando iniciar
girar [ClawMotor v] [perto v] por (90) [graus v] ▶
aguardar (1) segundos
Fixe outro bloco motor de rotação a abaixo do bloco espera.
quando iniciar
girar [ClawMotor v] [perto v] por (90) [graus v] ▶
aguardar (1) segundos
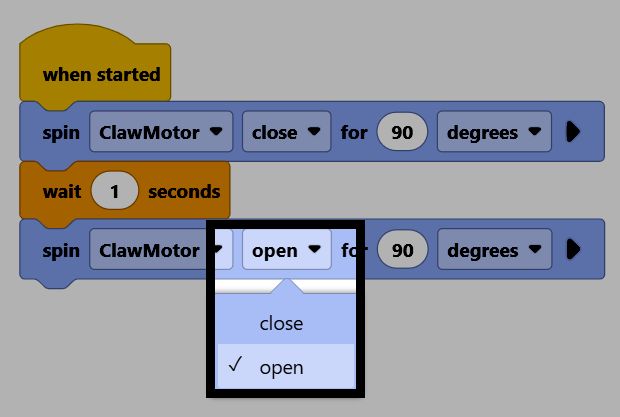
girar [ClawMotor v] [perto v] por (90) [graus v] ▶
Altere o parâmetro de direção para aberto, para abrir novamente a garra.
Certifique-se de que o seu robô está ligado ao VEXcode, e depois selecione Download para descarregar o projeto para o Brain.
Selecione Executar para executar o projeto. Este projeto fechará a garra, aguardará e, em seguida, voltará a abri-la.