Bewegung der Klaue#
Dieses Tutorial erklärt, wie Sie die Greifklaue Ihres VEX IQ Clawbot in VEXcode IQ (2. Generation) bewegen. Am Ende verfügen Sie über ein Projekt, das die Klaue schließt, kurz wartet und sie dann wieder öffnet.
Stellen Sie sicher, dass Ihr Roboter mit der Antriebsstrang, Klauenmotor-Version des Clawbot-Builds konfiguriert ist, damit Sie die ClawMotor-Blöcke in der Werkzeugkiste sehen.
Befestigen Sie den Drehmotor für-Block am beim Start-Block. Dadurch schließt sich die Klaue.
wenn gestartet
drehe [ClawMotor v] [close v] für (90) [Grad v] ▶
Füge darunter einen Warteblock ein, um vor dem erneuten Öffnen der Klaue eine Pause einzulegen.
wenn gestartet
drehe [ClawMotor v] [close v] für (90) [Grad v] ▶
warte (1) Sekunden
Bringe einen weiteren Drehmotor für-Block unterhalb des Warte-Blocks an.
wenn gestartet
drehe [ClawMotor v] [close v] für (90) [Grad v] ▶
warte (1) Sekunden
drehe [ClawMotor v] [close v] für (90) [Grad v] ▶
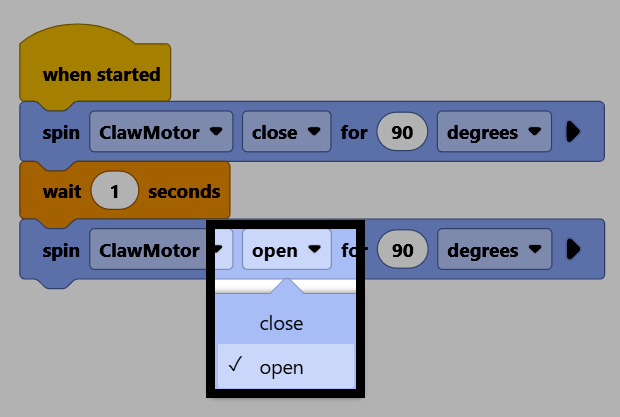
Ändern Sie den Richtungsparameter auf offen, um die Klaue wieder zu öffnen.
Stellen Sie sicher, dass Ihr Roboter mit VEXcode verbunden ist, und wählen Sie dann Herunterladen, um das Projekt auf das Brain herunterzuladen.
Wählen Sie Ausführen, um das Projekt zu starten. Das Projekt schließt nun die Klaue, wartet kurz und öffnet sie dann wieder.