De klauw bewegen#
Deze tutorial laat zien hoe je de grijper van je VEX IQ Clawbot in VEXcode IQ (2e generatie) kunt bewegen. Aan het einde heb je een project dat de grijper sluit, even wacht en hem vervolgens weer opent.
Zorg ervoor dat je robot is geconfigureerd met de Drivetrain, Claw Motor-versie van de Clawbot-build, zodat je de ClawMotor-blokken in de gereedschapskist ziet.
Bevestig de draaimotor voor het blok aan het startblok. Hierdoor sluit de klauw.
wanneer gestart
draai [ClawMotor v] [dichtbij v] voor (90) [graden v] ▶
Plaats er een wacht-blok onder, zodat er een pauze wordt ingelast voordat de klauw weer wordt geopend.
wanneer gestart
draai [ClawMotor v] [dichtbij v] voor (90) [graden v] ▶
wacht (1) seconden
Bevestig nog een draaimotor voor het blok onder het wachtblok.
wanneer gestart
draai [ClawMotor v] [dichtbij v] voor (90) [graden v] ▶
wacht (1) seconden
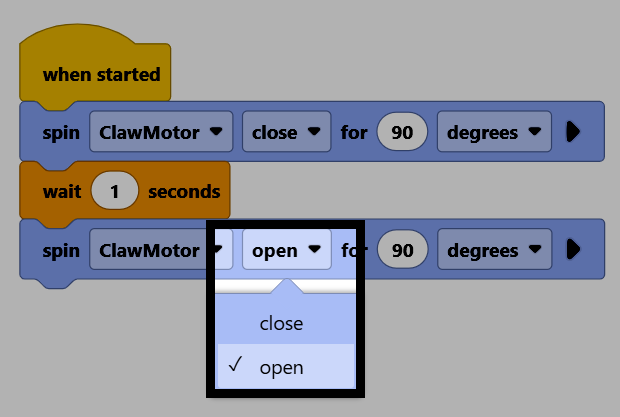
draai [ClawMotor v] [dichtbij v] voor (90) [graden v] ▶
Wijzig de richtingparameter naar open om de klauw weer te openen.
Zorg ervoor dat je robot verbonden is met VEXcode, selecteer vervolgens Download om het project naar de Brain te downloaden.
Selecteer Uitvoeren om het project te starten. Dit project zal de klauw nu sluiten, even wachten en hem vervolgens weer openen.