การขยับกรงเล็บ#
บทช่วยสอนนี้จะอธิบายวิธีการขยับกรงเล็บของหุ่นยนต์ VEX IQ Clawbot ใน VEXcode IQ (รุ่นที่ 2) เมื่อจบบทนี้ คุณจะมีโปรเจ็กต์ที่สามารถปิดกรงเล็บ รอสักครู่ แล้วเปิดออกอีกครั้งได้
ตรวจสอบให้แน่ใจว่าหุ่นยนต์ของคุณได้รับการกำหนดค่าด้วยเวอร์ชัน Drivetrain, Claw Motor ของชุดประกอบ Clawbot เพื่อให้คุณเห็นบล็อก ClawMotor ในกล่องเครื่องมือ
เชื่อมต่อบล็อก มอเตอร์หมุนสำหรับ เข้ากับบล็อก เมื่อเริ่มต้น การทำเช่นนี้จะทำให้กรงเล็บปิดลง
เมื่อเริ่มต้น
หมุน [ClawMotor v] [ปิด v] เป็น (90) [องศา v] ▶
ติดบล็อก รอ ไว้ด้านล่าง เพื่อหยุดชั่วคราวก่อนที่จะเปิดกรงเล็บอีกครั้ง
เมื่อเริ่มต้น
หมุน [ClawMotor v] [ปิด v] เป็น (90) [องศา v] ▶
รอ (1) วินาที
ติดตั้งมอเตอร์หมุนอีกตัวสำหรับบล็อก รอ ไว้ด้านล่างบล็อก รอ
เมื่อเริ่มต้น
หมุน [ClawMotor v] [ปิด v] เป็น (90) [องศา v] ▶
รอ (1) วินาที
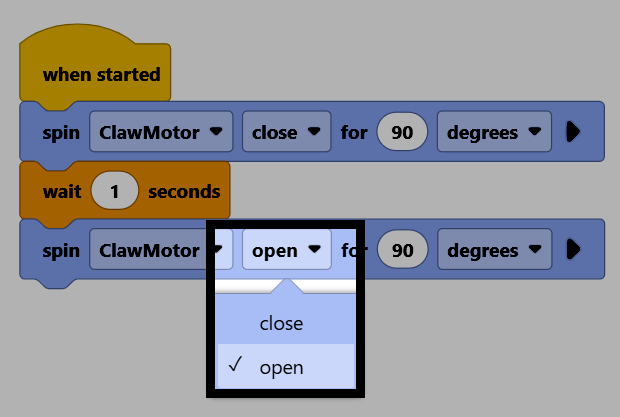
หมุน [ClawMotor v] [ปิด v] เป็น (90) [องศา v] ▶
เปลี่ยนค่าพารามิเตอร์ทิศทางเป็น เปิด เพื่อเปิดกรงเล็บขึ้นมาอีกครั้ง
ตรวจสอบให้แน่ใจว่าหุ่นยนต์ของคุณ เชื่อมต่อกับ VEXcode จากนั้นเลือก ดาวน์โหลด เพื่อดาวน์โหลดโปรเจ็กต์ไปยัง Brain
เลือก Run เพื่อเรียกใช้โปรเจ็กต์ โปรเจ็กต์นี้จะปิดกรงเล็บ รอสักครู่ แล้วเปิดขึ้นอีกครั้ง