Di chuyển móng vuốt#
Hướng dẫn này sẽ chỉ cho bạn cách di chuyển càng gắp trên robot VEX IQ Clawbot trong VEXcode IQ (thế hệ thứ 2). Sau khi hoàn thành, bạn sẽ có một dự án có thể đóng càng gắp, chờ một lúc, rồi mở lại.
Hãy đảm bảo robot của bạn được cấu hình với phiên bản Drivetrain, Claw Motor của bản dựng Clawbot, để bạn thấy các khối ClawMotor trong hộp công cụ.
Gắn khối động cơ quay cho vào khối khi khởi động. Thao tác này sẽ đóng càng gắp.
khi bắt đầu
quay [ClawMotor v] [đóng v] trong (90) [độ v] ▶
Gắn một khối chờ bên dưới để tạm dừng trước khi mở càng kẹp ra lần nữa.
khi bắt đầu
quay [ClawMotor v] [đóng v] trong (90) [độ v] ▶
chờ (1) giây
Gắn thêm một khối quay cho bên dưới khối chờ.
khi bắt đầu
quay [ClawMotor v] [đóng v] trong (90) [độ v] ▶
chờ (1) giây
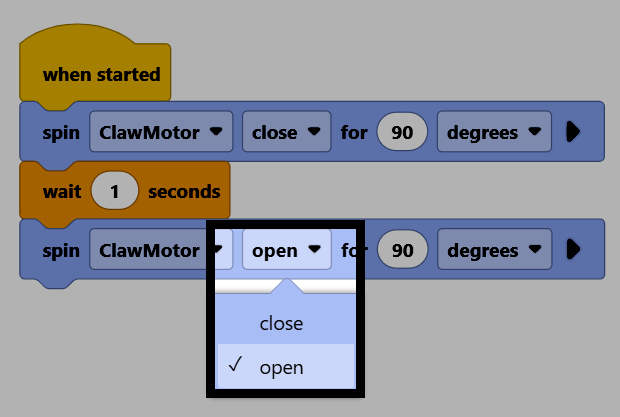
quay [ClawMotor v] [đóng v] trong (90) [độ v] ▶
Thay đổi tham số hướng của nó thành mở để mở càng kẹp ra trở lại.
Đảm bảo robot của bạn được kết nối với VEXcode, sau đó chọn Tải xuống để tải dự án xuống Brain.
Chọn Chạy để chạy dự án. Dự án này sẽ đóng cửa sổ hình móng vuốt, chờ một lát, rồi mở lại.