Pohyb drápu#
Tento tutoriál se zabývá tím, jak pohnout drápem na vašem VEX IQ Clawbotu ve VEXcode IQ (2. generace). Na konci budete mít projekt, který dráp zavře, počká a pak ho znovu otevře.
Ujistěte se, že váš robot je nakonfigurován s verzí sestavení Clawbot Drivetrain, Claw Motor, abyste v sadě nástrojů viděli bloky ClawMotor.
Připevněte blok motor pro otáčení k bloku při spuštění. Tím se dráp uzavře.
při spuštění
otáčet [ClawMotor v] [blízko v] na (90) [stupně v] ▶
Připevněte pod něj blok čekání, abyste pauzu před opětovným otevřením drápu zastavili.
při spuštění
otáčet [ClawMotor v] [blízko v] na (90) [stupně v] ▶
čekat (1) sekund
Pod blok čekání připevněte další blok rotačního motoru pro.
při spuštění
otáčet [ClawMotor v] [blízko v] na (90) [stupně v] ▶
čekat (1) sekund
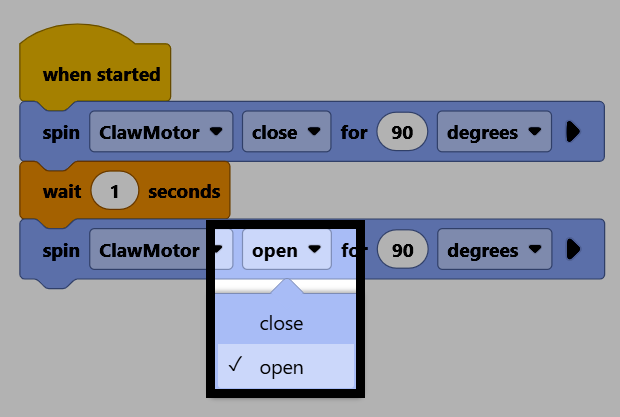
otáčet [ClawMotor v] [blízko v] na (90) [stupně v] ▶
Změňte jeho parametr směru na open, abyste otevřeli dráp zpět nahoru.
Ujistěte se, že je váš robot připojen k VEXcode, poté vyberte Stáhnout pro stažení projektu do Brainu.
Vyberte Spustit pro spuštění projektu. Tento projekt nyní zavře dráp, počká a poté jej znovu otevře.