Μετακίνηση του νυχιού#
Αυτό το σεμινάριο καλύπτει τον τρόπο μετακίνησης του claw στο VEX IQ Clawbot σας στο VEXcode IQ (2ης γενιάς). Στο τέλος, θα έχετε ένα έργο που κλείνει το claw, περιμένει και μετά το ανοίγει ξανά.
Βεβαιωθείτε ότι το ρομπότ σας έχει διαμορφωθεί με την έκδοση Σύστημα μετάδοσης κίνησης, κινητήρας Claw της έκδοσης Clawbot, ώστε να βλέπετε τα μπλοκ ClawMotor στην εργαλειοθήκη.
Συνδέστε το μπλοκ κινητήρα περιστροφής στο μπλοκ όταν είναι σε λειτουργία. Αυτό κλείνει το νύχι.
όταν ξεκινά
περιστροφή [ClawMotor v] [close v] για (90) [μοίρες v] ▶
Συνδέστε ένα μπλοκ αναμονής από κάτω, για να κάνετε παύση πριν ανοίξετε ξανά το νύχι.
όταν ξεκινά
περιστροφή [ClawMotor v] [close v] για (90) [μοίρες v] ▶
περίμενε (1) δευτερόλεπτα
Συνδέστε ένα άλλο μπλοκ κινητήρα περιστροφής για κάτω από το μπλοκ αναμονής.
όταν ξεκινά
περιστροφή [ClawMotor v] [close v] για (90) [μοίρες v] ▶
περίμενε (1) δευτερόλεπτα
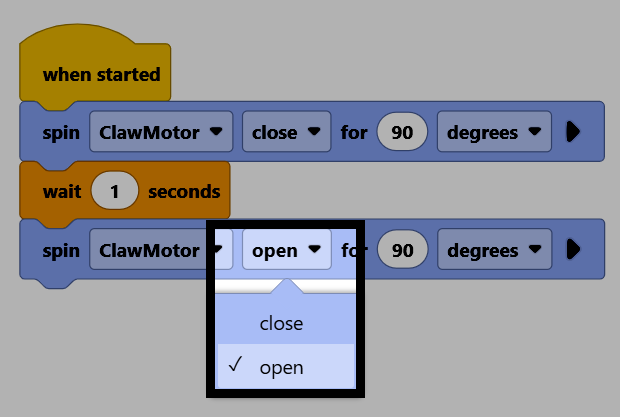
περιστροφή [ClawMotor v] [close v] για (90) [μοίρες v] ▶
Αλλάξτε την παράμετρο κατεύθυνσής του σε άνοιγμα, για να ανοίξετε ξανά το νύχι.
Βεβαιωθείτε ότι το ρομπότ σας είναι συνδεδεμένο με το VEXcode και, στη συνέχεια, επιλέξτε Λήψη για να κατεβάσετε το έργο στον εγκέφαλο.
Επιλέξτε Εκτέλεση για να εκτελέσετε το έργο. Αυτό το έργο θα κλείσει τώρα το claw, θα περιμένει και στη συνέχεια θα το ανοίξει ξανά.