Mover la garra#
Este tutorial cubre cómo mover la garra de su VEX IQ Clawbot en VEXcode IQ (2ª generación). Al final, tendrás un proyecto que cierra la garra, espera y luego lo abre de nuevo.
Asegúrese de que su robot esté configurado con la versión Drivetrain, Claw Motor de la compilación Clawbot, para que vea los bloques ClawMotor en la caja de herramientas.
Conecte el motor giratorio para el bloque al bloque cuando se inicie. Esto cierra la garra.
cuando inicie
girar [ClawMotor v] [cerrar v] por (90) [grados v] ▶
Adjunta un bloque de espera debajo de él para hacer una pausa antes de volver a abrir la garra.
cuando inicie
girar [ClawMotor v] [cerrar v] por (90) [grados v] ▶
esperar (1) segundos
Conecte otro motor giratorio para el bloque debajo del bloque * * espera * *.
cuando inicie
girar [ClawMotor v] [cerrar v] por (90) [grados v] ▶
esperar (1) segundos
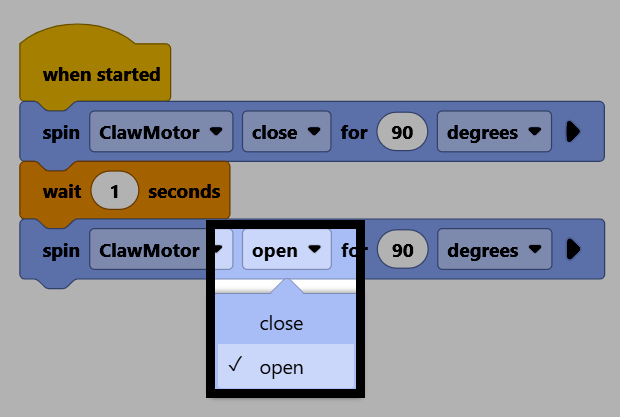
girar [ClawMotor v] [cerrar v] por (90) [grados v] ▶
Cambie su parámetro de dirección a Open, para abrir la garra de nuevo.
Asegúrate de que tu robot esté conectado a VEXcode y, a continuación, selecciona * * Descargar * * para descargar el proyecto en Brain.
Selecciona Ejecutar para ejecutar el proyecto. Este proyecto ahora cerrará la garra, espere y luego ábrala de nuevo.