Mover la garra#
Este tutorial explica cómo mover la garra de tu VEX IQ Clawbot en VEXcode IQ (2.ª generación). Al finalizar, tendrás un proyecto que cierra la garra, espera y luego la vuelve a abrir.
Asegúrate de que tu robot esté configurado con la versión Drivetrain, Claw Motor del proyecto Clawbot, para que veas los bloques ClawMotor en la caja de herramientas.
Conecte el bloque motor de giro para al bloque cuando se inicia. Esto cierra la garra.
cuando inicie
girar [ClawMotor v] [cerca v] por (90) [grados v] ▶
Coloca un bloque de espera debajo, para hacer una pausa antes de volver a abrir la garra.
cuando inicie
girar [ClawMotor v] [cerca v] por (90) [grados v] ▶
esperar (1) segundos
Coloca otro bloque motor de giro para debajo del bloque espera.
cuando inicie
girar [ClawMotor v] [cerca v] por (90) [grados v] ▶
esperar (1) segundos
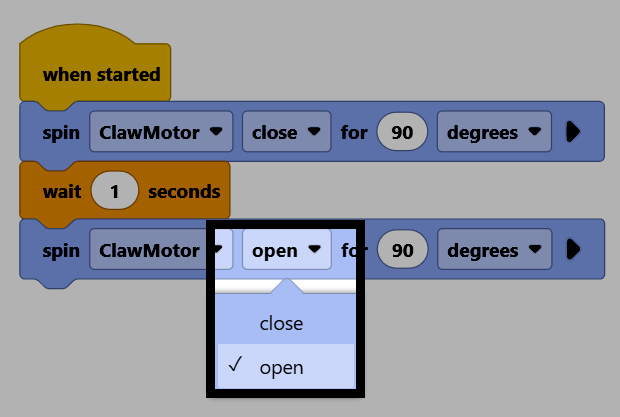
girar [ClawMotor v] [cerca v] por (90) [grados v] ▶
Cambia su parámetro de dirección a abrir, para volver a abrir la garra.
Asegúrese de que su robot esté conectado a VEXcode, luego seleccione Descargar para descargar el proyecto al Brain.
Seleccione Ejecutar para ejecutar el proyecto. Este proyecto cerrará la garra, esperará y luego la volverá a abrir.