Flytta klon#
Den här handledningen beskriver hur du flyttar klon på din VEX V5 Clawbot i VEXcode V5. I slutet har du ett projekt som stänger klon, väntar och sedan öppnar den igen.
Se till att din robot är konfigurerad med Drivlina, Tröghets-versionen av Clawbot-bygget, så att du ser ClawMotor-blocken i verktygslådan.
Fäst två snurrmotorblock för under blocket vid start.
när startad
snurra [ArmMotor v] [upp v] i (90) [grader v] ▶
snurra [ArmMotor v] [upp v] i (90) [grader v] ▶
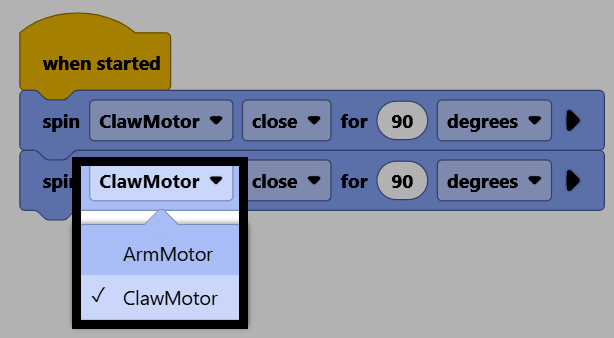
Ändra båda deras motorparametrar till KloMotor så att de styr klon.
Fäst ett vänteblock mellan de två blocken för att pausa innan klon öppnas igen.
när startad
snurra [ClawMotor v] [nära v] i (90) [grader v] ▶
vänta (1) sekunder
snurra [ClawMotor v] [nära v] i (90) [grader v] ▶
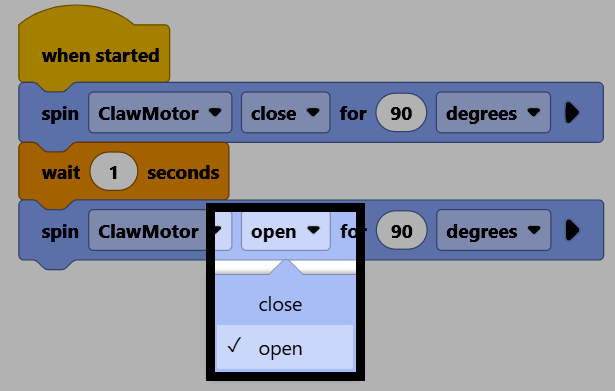
Ändra riktningsparametern för det andra snurrmotorblocket till öppna för att öppna klon igen.
Se till att din robot är ansluten till VEXcode och välj sedan Ladda ner för att ladda ner projektet till Brain.
Välj Kör för att köra projektet. Projektet kommer nu att stänga klon, vänta och sedan öppna den igen.