
Tävlingsmall#
Den här handledningen behandlar tävlingsmallen i VEXcode V5. I slutet vet du vad varje malls hattblock är till för.
Tävlingsmallen används för projekt som körs med fältstyrningssystemet under VEX V5 Robotics Competition eller VEX U Robotics Competition. Den delar upp ett projekt i två perioder: den autonoma perioden, där roboten körs på egen hand, och den förarstyrda perioden, där en förare styr roboten med en styrenhet.
Genom att använda den här mallen säkerställer du att ditt projekt följer VEX V5:s tävlingsregler och ansluter korrekt till Smart Field Control System under en match.
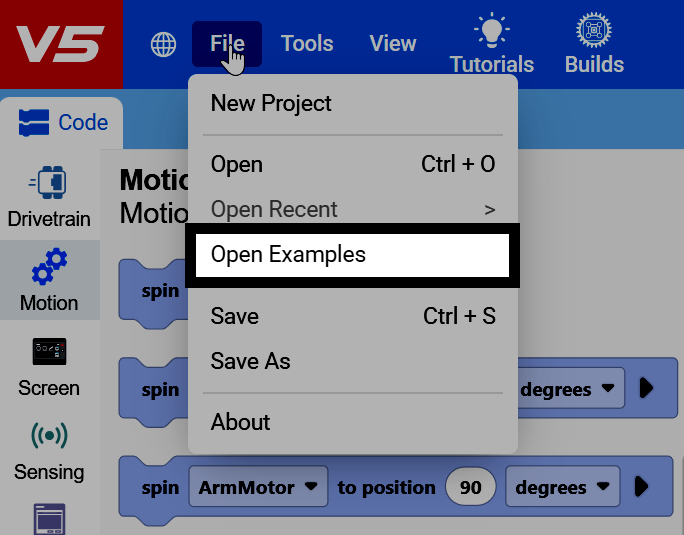
Välj Arkiv längst upp till vänster i VEXcode och välj sedan Öppna exempel.
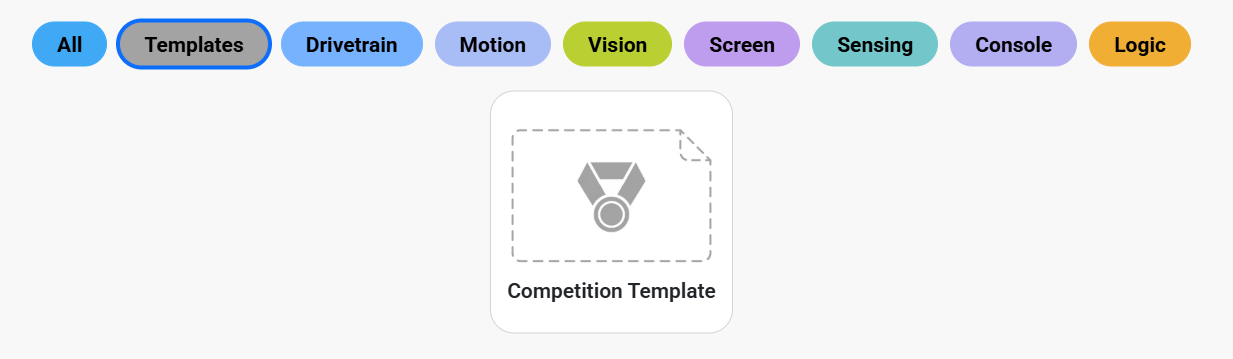
Filtrera efter Mallar för att hitta Tävlingsmallen.
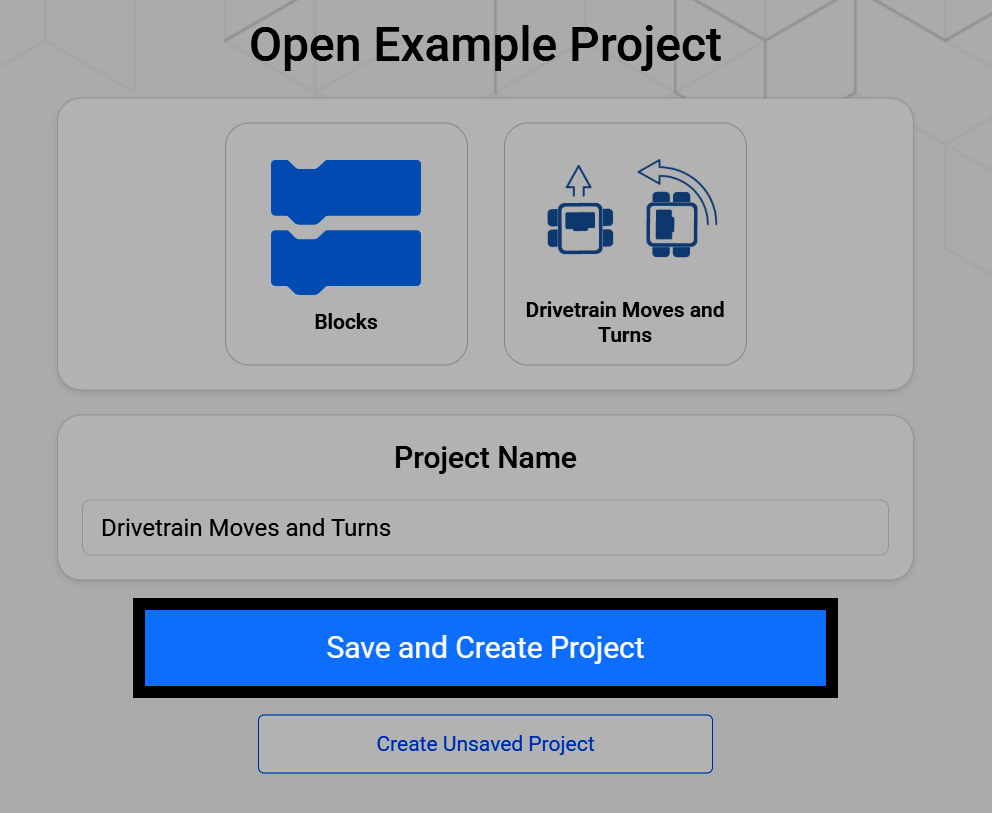
Om du väljer tävlingsmallen öppnas en skärm där du kan byta namn på den och spara den på din enhet. Välj Spara och skapa projekt för att spara det nya projektet på din enhet.
Ett tävlingsmallsprojekt börjar med tre hattblock redan i arbetsytan, ett för varje del av en match: när startad, när autonom och när förarkontroll med ett för alltid-block redan kopplat.
när startad
när autonom :: hat events
when drive control :: hat events
för alltid
avsluta
Blocket när startat körs en gång, omedelbart när projektet startar, innan de autonoma eller förarstyrda perioderna börjar. Använd det för alla inställningar som din robot behöver, som att kalibrera ett gyroskop eller en tröghetssensor, eller ställa in variabler.
Om ingen konfiguration behövs kan blocket när startad förbli tomt.
när startad
kalibrera drivverk
Block kopplade till när autonomt-blocket körs under den autonoma perioden, när fältstyrningssystemet skickar den autonoma signalen och roboten agerar på egen hand, utan förarinput. Använd denna stack för en poängsättningsrutin eller annat autonomt beteende.
Om inget autonomt beteende önskas kan blocket när autonomt förbli tomt.
när autonom :: hat events
kör [framåt v] i (600) [mm v] ▶
stoppa körning
Block kopplade till blocket när förarstyrning körs under den förarstyrda perioden, när fältstyrningssystemet skickar förarstyrningssignalen och en förare manövrerar roboten med en styrenhet.
when drive control :: hat events
för alltid
om <[Controller1 v] [X v] tryckt?> då
kör [framåt v]
annars
stoppa körning
avsluta
avsluta