Konfigurera en drivlina#

Configuring a Drivetrain

Den här handledningen guidar dig genom hur du konfigurerar en drivlina i VEXcode V5. I slutet har du lagt till och konfigurerat en drivlina.

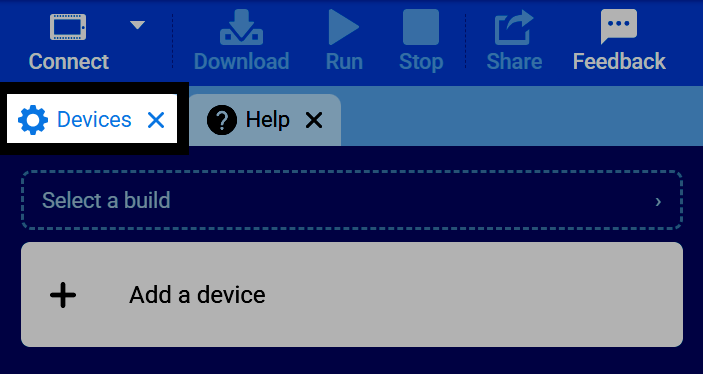
  1. Välj fliken Enheter.

Skärmdump av VEXcodes flikfält, med fliken Enheter markerad.
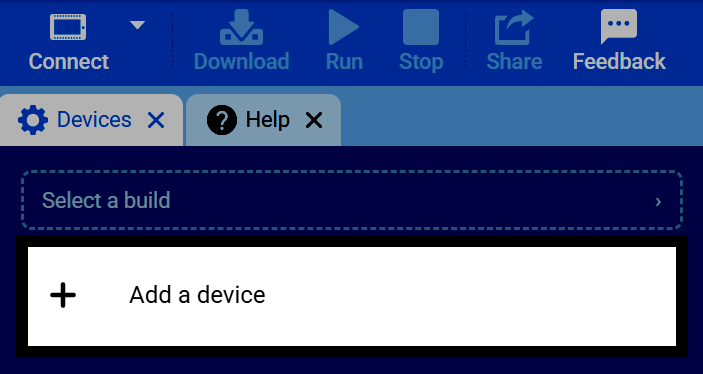
  1. Välj Lägg till en enhet.

Skärmdump av fliken Enheter, med knappen Lägg till en enhet markerad.
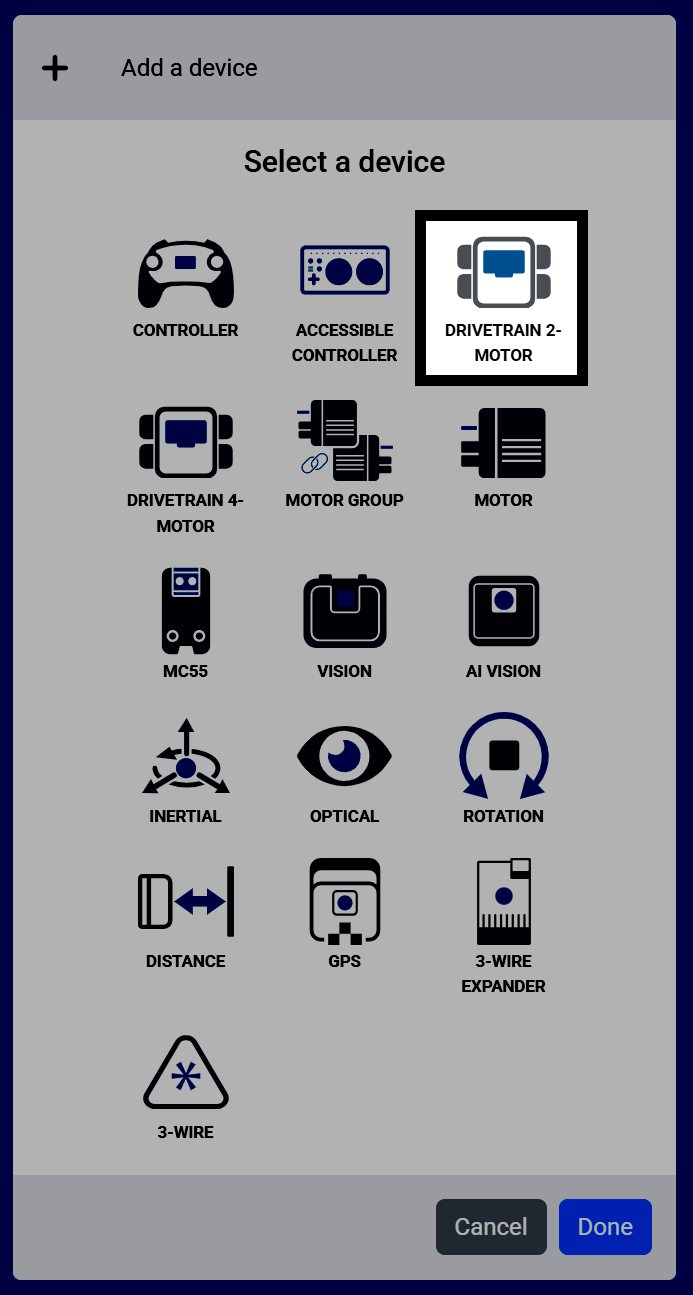
  1. Välj Drivlina 2-motor.

Skärmdump av skärmen Välj en enhet, med Drivetrain 2-Motor markerad bland de andra enhetsalternativen.
  1. Välj den port som den vänstra motorn är ansluten till.
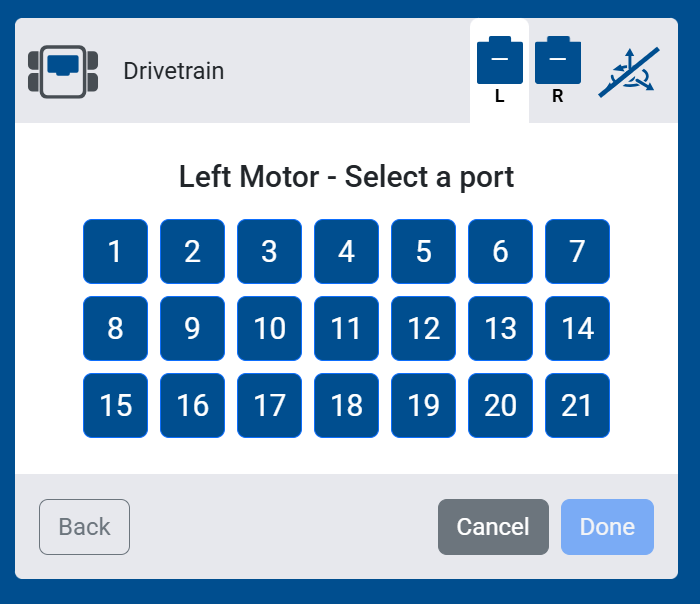
Skärmdump av skärmen för portval för vänster motor, som visar portarna 1 till 21 att välja mellan.
  1. Välj den port som rätt motor är ansluten till.
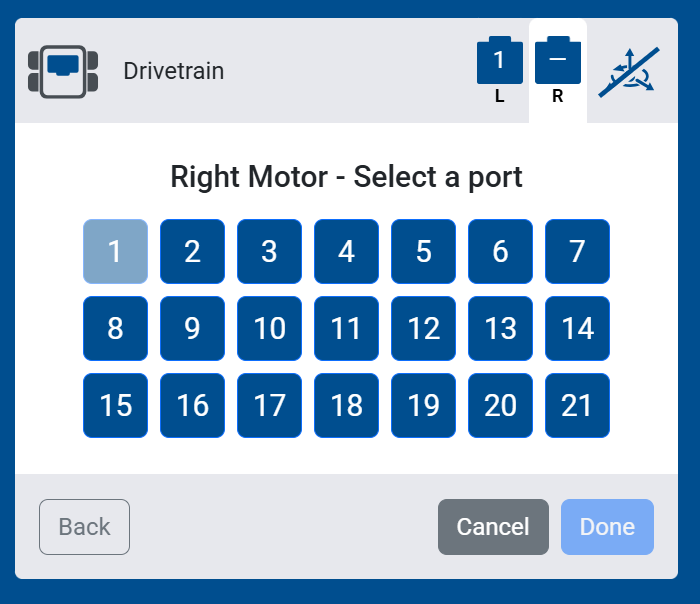
Skärmdump av skärmen för val av port för höger motor, som visar portarna 1 till 21 att välja mellan.
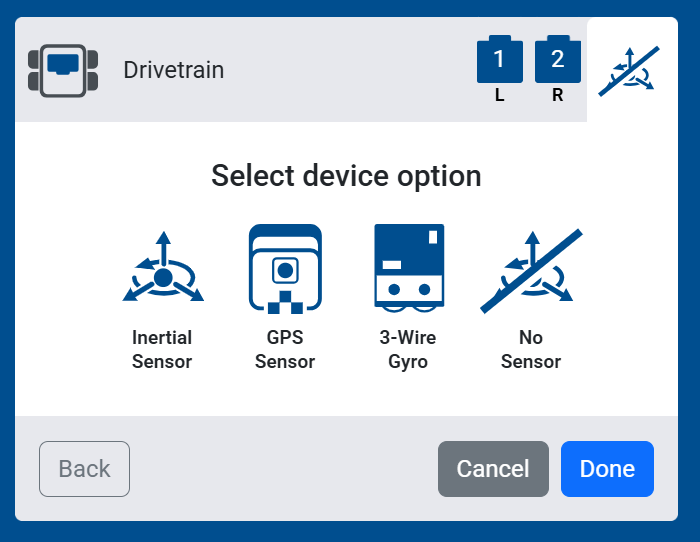
  1. Välj Ingen sensor.

Skärmdump av skärmen för alternativet Välj enhet, med Ingen sensor markerad bland alternativen Tröghetssensor, GPS-sensor och 3-trådsgyro.
  1. Välj Klar för att lägga till drivlinan till din robot.
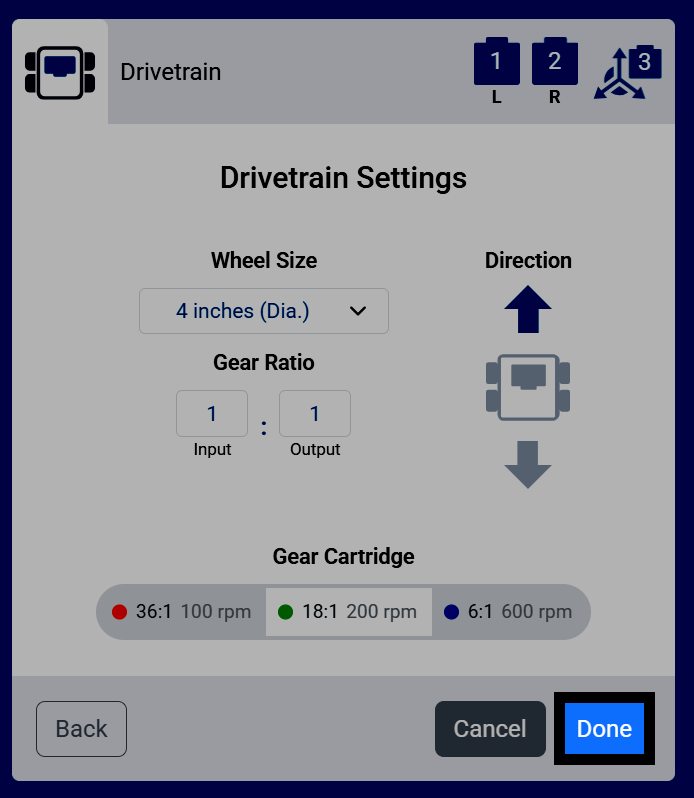
Skärmdump av skärmen Drivlinans inställningar, med knappen Klar markerad.
  1. Drivlinan kommer nu att visas i din lista över enheter.
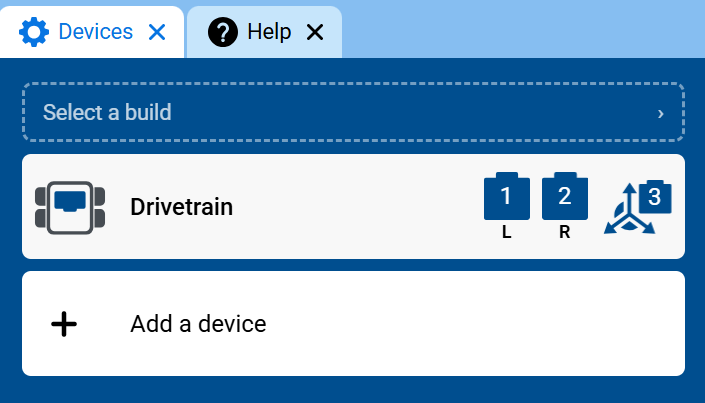
Skärmdump av fliken Enheter, som visar drivlinan i listan över enheter med dess vänstra och högra motorportar.
  1. Drivlina-kategorin kommer nu att visas i verktygslådan, med dess block.
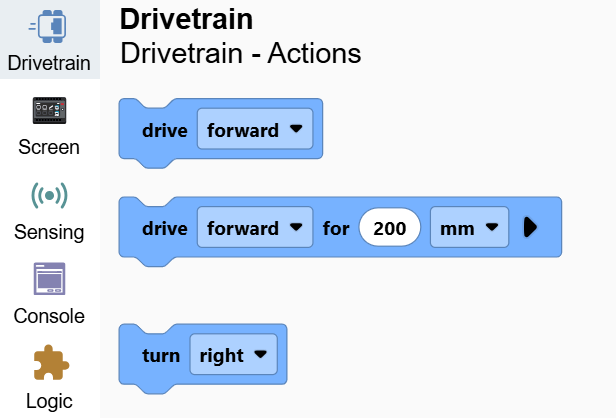
Skärmdump av verktygslådan med kategorin Drivlina öppen, som visar kör- och svängblocken.