
Sensor de objetos#
Introducción#
El sensor de objetos es un sensor de proximidad infrarrojo (IR) que detecta cuando un objeto está cerca mediante el uso de luz IR reflejada.
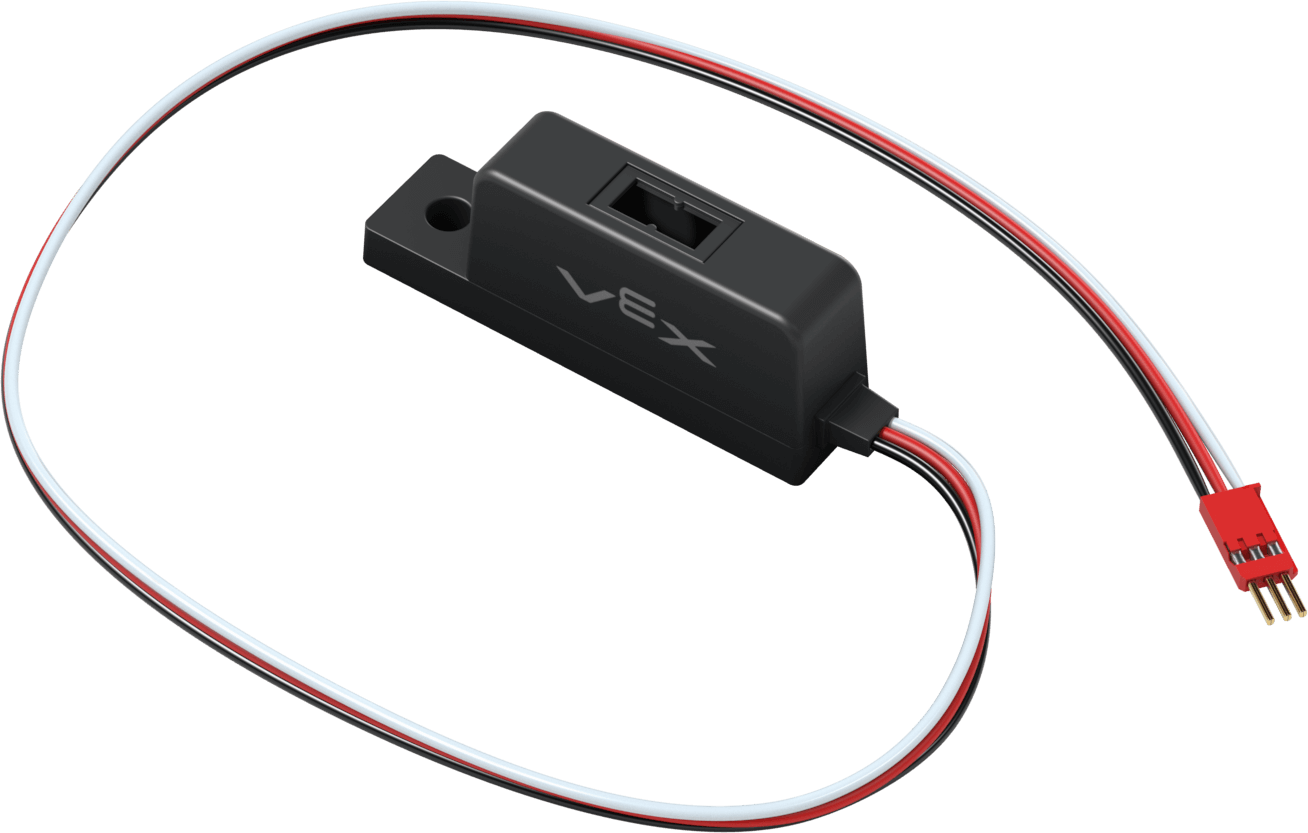
A continuación se muestra una lista de bloques disponibles:
Reflectividad del sensor de objetos: informa la cantidad de luz reflejada por el objeto.
El sensor de objetos detecta el objeto – Informa si el sensor de objetos está detectando un objeto.
set Object Sensor detection threshold – Establece la cantidad de luz reflejada necesaria antes de que se considere que se detecta un objeto.
when Object Sensor: ejecuta la pila de bloques adjunta cuando el sensor de objetos detecta o pierde un objeto.
Reflectividad del sensor de objetos#
El bloque de informe Reflectividad del sensor de objetos informa la cantidad de luz reflejada por el objeto como un porcentaje.
Nota:
0% de reflectividad significa que el objeto es muy oscuro. El sensor ve un valor bruto de 3000 o superior.
100% de reflectividad significa que el objeto es muy brillante. El sensor ve un valor bruto de 0.
(reflectividad de [ObjectSensorA v] en %)
Parámetro |
Descripción |
|---|---|
dispositivo |
Qué sensor de objetos usar, configurado en la ventana Dispositivos. |
El sensor de objetos detecta objetos#
El bloque booleano Object Sensor detecta el objeto informa si el sensor de objetos está detectando un objeto.
Verdadero: el sensor de objetos detecta un objeto.
Falso – El sensor de objetos no está detectando un objeto.
<¿[ObjectSensorA v] detecta objeto?>
Parámetro |
Descripción |
|---|---|
dispositivo |
Qué sensor de objetos usar, configurado en la ventana Dispositivos. |
establecer umbral de detección del sensor de objetos#
El bloque de apilamiento set Object Sensor detection threshold establece la cantidad de luz reflejada necesaria como porcentaje antes de que se considere que se detecta un objeto.
establecer umbral de detección de [ObjectSensorA v] a [50] %
Parámetro |
Descripción |
|---|---|
dispositivo |
Qué sensor de objetos usar, configurado en la ventana Dispositivos. |
umbral de detección |
La cantidad de luz reflejada necesaria para considerar un objeto a detectar como un número entero. |
cuando el sensor de objetos#
El bloque When Object Sensor Hat ejecuta la pila de bloques adjunta cuando el sensor de objetos detecta o pierde un objeto.
when [ObjectSensorA v] object is [detected v] :: hat events
Parámetros |
Descripción |
|---|---|
dispositivo |
Qué sensor de objetos usar. |
estado |
Cuando se ejecutará la pila de bloques adjunta: Detected ejecuta bloques cuando ahora se detecta un objeto no detectado. Lost se ejecuta cuando ya no se detecta un objeto detectado. |