Konfigurace hnacího ústrojí#

Configuring a Drivetrain

Tento tutoriál vás provede konfigurací hnacího ústrojí ve VEXcode V5. Na konci budete mít hnací ústrojí přidáno a nakonfigurováno.

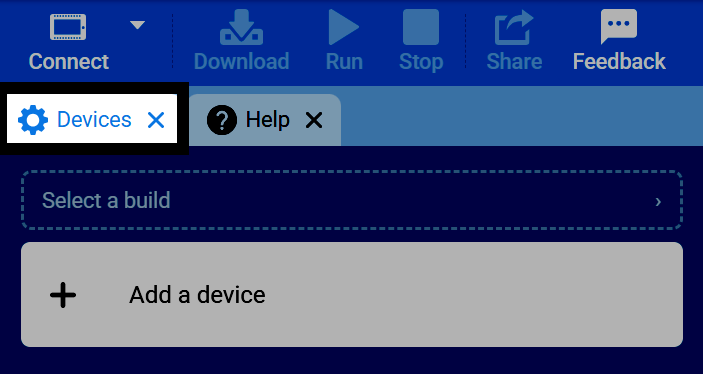
  1. Vyberte kartu Zařízení.

Snímek obrazovky panelu záložek VEXcode se zvýrazněnou záložkou Zařízení.
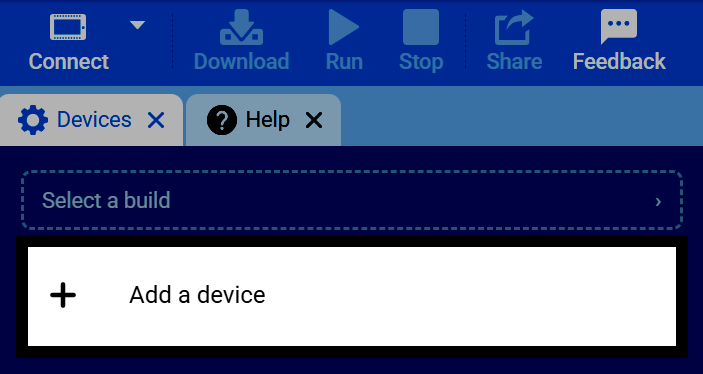
  1. Vyberte možnost Přidat zařízení.

Snímek obrazovky karty Zařízení se zvýrazněným tlačítkem Přidat zařízení.
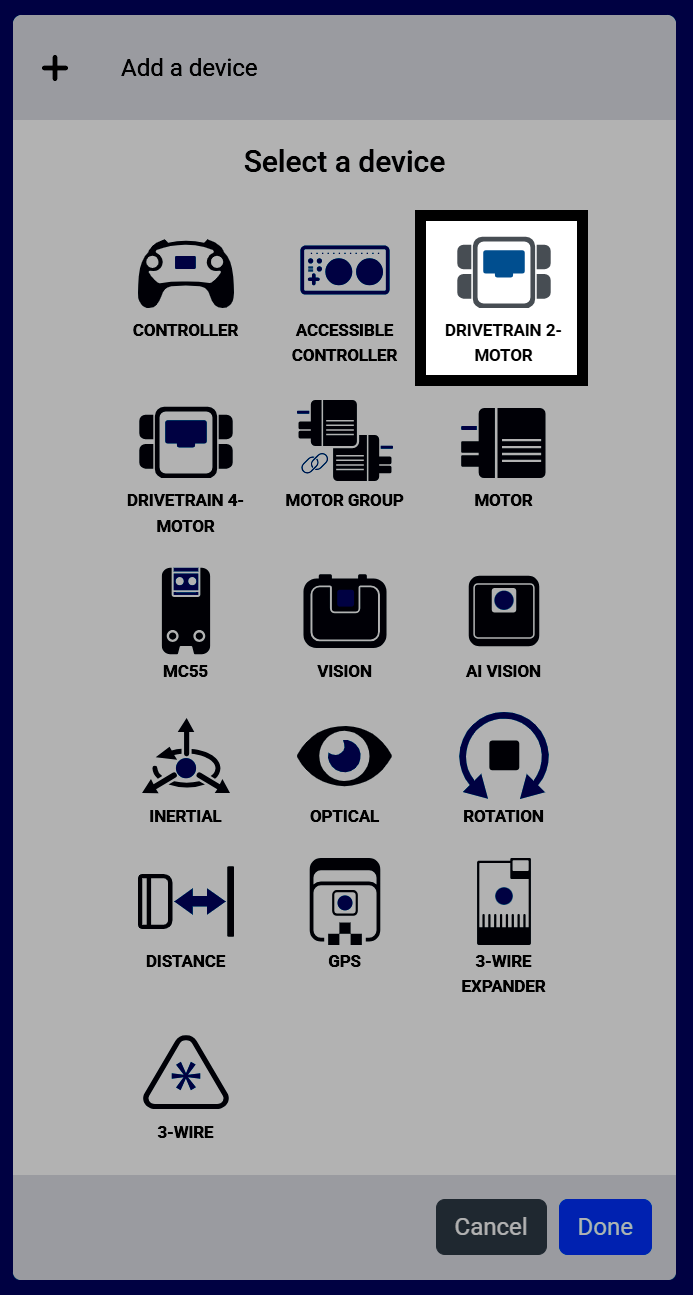
  1. Vyberte Pohon se 2 motory.

Snímek obrazovky Vyberte zařízení, na kterém je mezi dalšími možnostmi zařízení zvýrazněn Pohonný ústrojí se 2 motory.
  1. Vyberte port, ke kterému je připojen levý motor.
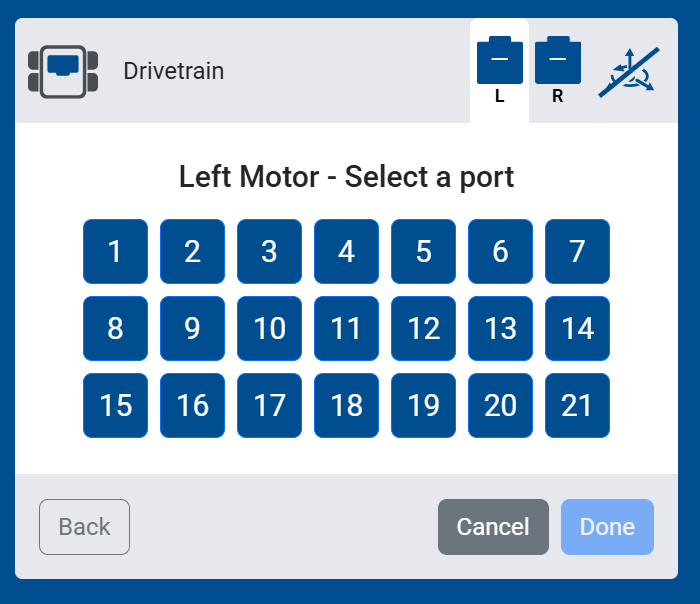
Snímek obrazovky výběru portu levého motoru, na kterém jsou zobrazeny porty 1 až 21, ze kterých si můžete vybrat.
  1. Vyberte port, ke kterému je připojen správný motor.
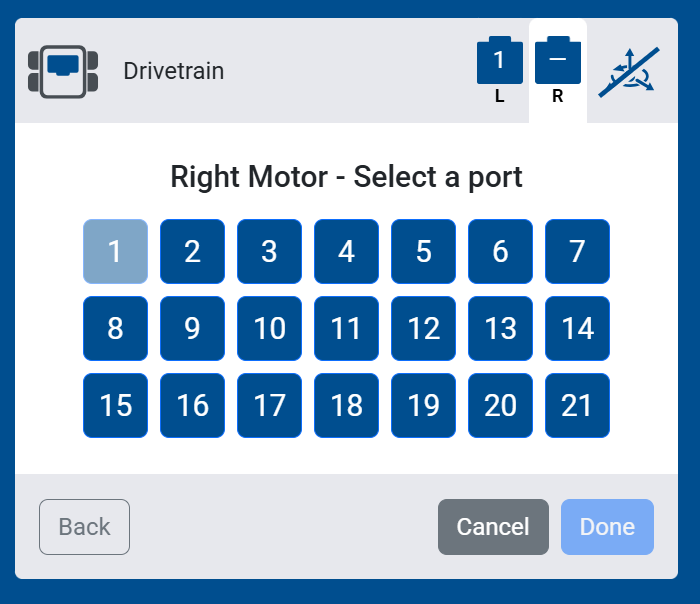
Snímek obrazovky výběru portu pravého motoru, na které jsou zobrazeny porty 1 až 21, ze kterých si můžete vybrat.
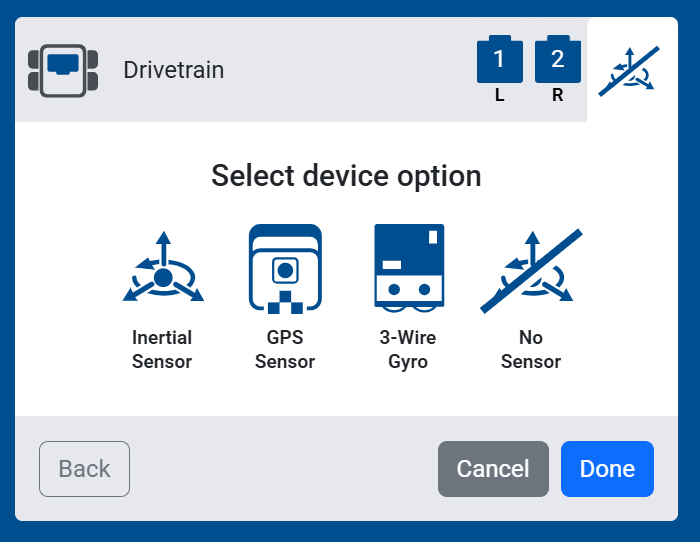
  1. Vyberte Žádný senzor.

Snímek obrazovky s možností Vybrat zařízení, kde je mezi možnostmi Inerciální senzor, GPS senzor a 3vodičový gyroskop zvýrazněna možnost Žádný senzor.
  1. Vyberte Hotovo a přidejte hnací ústrojí k robotovi.
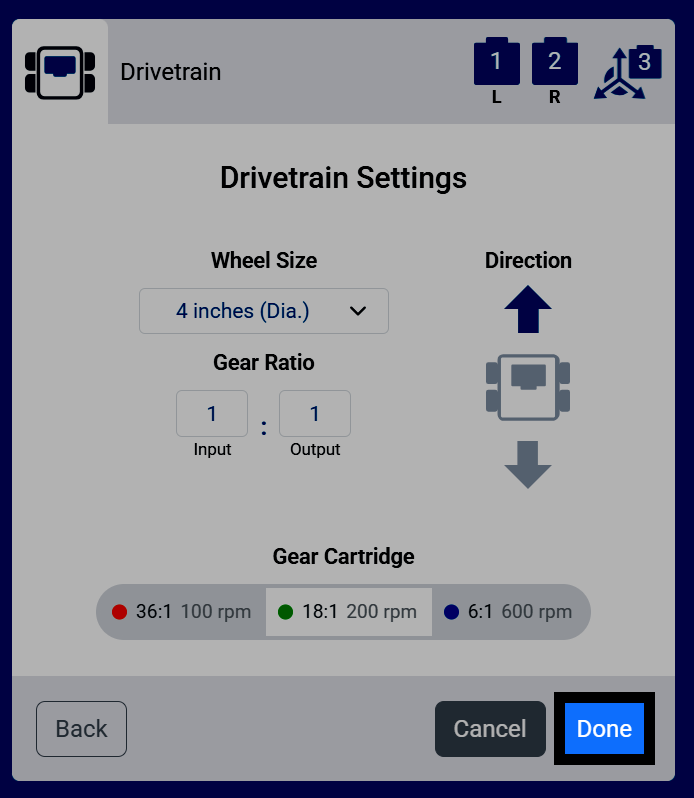
Snímek obrazovky nastavení hnacího ústrojí se zvýrazněným tlačítkem Hotovo.
  1. Pohonný systém se nyní zobrazí ve vašem seznamu zařízení.
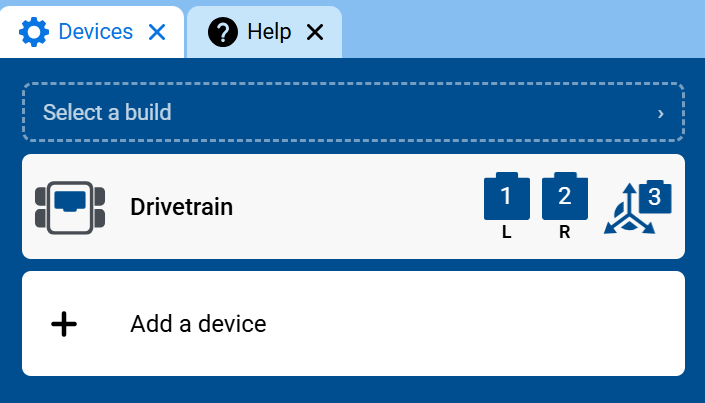
Snímek obrazovky karty Zařízení, na kterém je v seznamu zařízení zobrazen Drivetrain s levým a pravým portem pro motor.
  1. Kategorie Pohon se nyní zobrazí v panelu nástrojů a bude obsahovat příslušné bloky.
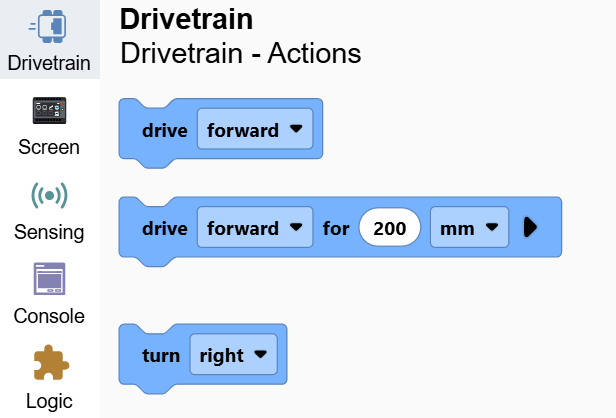
Snímek obrazovky sady nástrojů s otevřenou kategorií Pohon, zobrazující bloky jízdy a otáčení.