
Šablona soutěže#
Tento tutoriál se zabývá šablonou soutěže ve VEXcode V5. Na konci budete vědět, k čemu slouží každý z bloků klobouků v šabloně.
Šablona soutěže se používá pro projekty, které budou probíhat se systémem Field Control System během robotické soutěže VEX V5 nebo VEX U. Rozděluje projekt do dvou období: Autonomní období, kdy robot běží samostatně, a Období řízené řidičem, kdy řidič ovládá robota pomocí ovladače.
Použití této šablony zajistí, že váš projekt bude v souladu s pravidly soutěže VEX V5 a bude se během zápasu správně připojovat k systému Smart Field Control System.
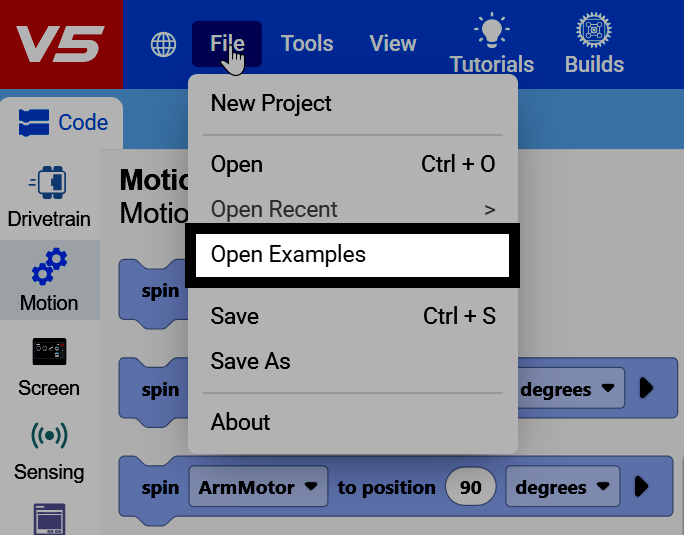
V levém horním rohu VEXcode vyberte Soubor a poté vyberte Otevřít příklady.
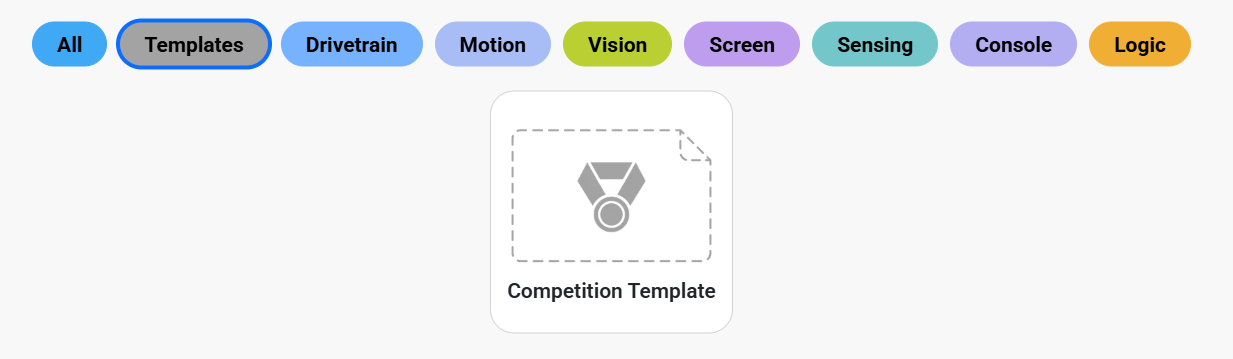
Filtrujte podle Šablony a najděte Šablonu soutěže.
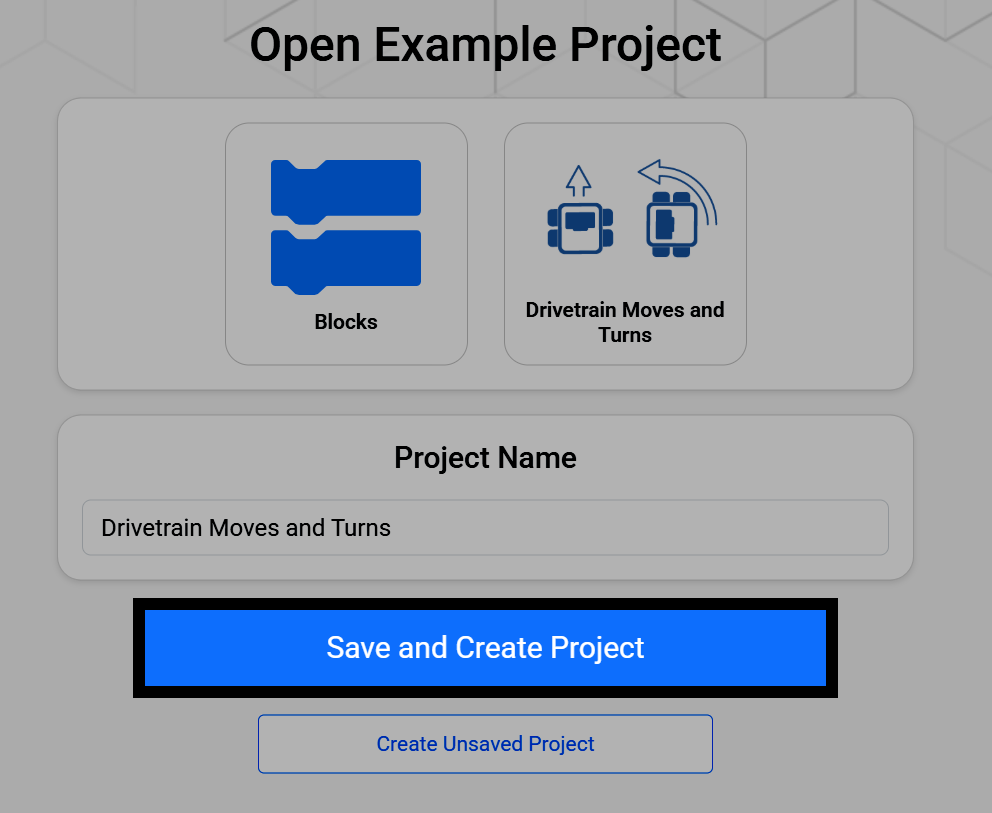
Výběrem šablony soutěže se otevře obrazovka, kde ji můžete přejmenovat a uložit do svého zařízení. Výběrem možnosti Uložit a vytvořit projekt uložte nový projekt do svého zařízení.
Projekt šablony soutěže začíná se třemi bloky klobouků, které jsou již v pracovním prostoru, jedním pro každou část zápasu: při spuštění, při autonomii a při řízení řidičem s již připojeným blokem navždy.
při spuštění
při autonomním řízení :: hat events
when drive control :: hat events
navždy
konec
Blok when started se spustí jednou, ihned po spuštění projektu, před začátkem autonomního nebo řidičem řízeného období. Použijte jej pro jakékoli nastavení, které váš robot potřebuje, jako je kalibrace gyroskopu nebo inerciálního senzoru nebo nastavení proměnných.
Pokud není potřeba žádná instalace, blok při spuštění může zůstat prázdný.
při spuštění
kalibrovat hnací ústrojí
Bloky připojené k bloku when autonomous běží během autonomního období, kdy systém Field Control System vysílá autonomní signál a robot jedná samostatně, bez zásahu řidiče. Tento zásobník použijte pro bodovací rutinu nebo jiné autonomní chování.
Pokud není požadováno žádné autonomní chování, blok when autonomous může zůstat prázdný.
při autonomním řízení :: hat events
jet [dopředu v] na (600) [mm v] ▶
zastavit jízdu
Bloky připojené k bloku když je řízení řidičem běží během období řízení řidičem, kdy systém řízení pole vysílá signál pro řízení řidiče a řidič ovládá robota pomocí ovladače.
when drive control :: hat events
navždy
pokud <[Controller1 v] [X v] stisknuto?> pak
jet [dopředu v]
jinak
zastavit jízdu
konec
konec