
सेंसर#
परिचय#
VEX AIR ड्रोन में घूर्णी गति को मापने और गति में परिवर्तन का पता लगाने के लिए एक जड़त्वीय सेंसर और दूरी का पता लगाने के लिए एक रेंज सेंसर शामिल है। VEX AIR ड्रोन अपनी बैटरी के स्तर पर भी नज़र रख सकता है। ये सेंसर ड्रोन को अपनी दिशा, दिशा, त्वरण और वस्तुओं से दूरी का पता लगाने में सक्षम बनाते हैं।
नीचे उपलब्ध सभी ब्लॉकों की सूची दी गई है:
जड़त्वीय - ड्रोन की घूर्णी गति पर नज़र रखें।
रोटेशन — यह बताता है कि ड्रोन शुरू होने के बाद से कितना घूम चुका है।
शीर्षक — ड्रोन का शीर्ष कोण लौटाता है (0 से 359.99 डिग्री)।
अभिविन्यास — ड्रोन का रोल, पिच या यॉ लौटाता है (–180.00 से 180.00 डिग्री)।
त्वरण — आगे, दाईं ओर या नीचे की ओर अक्ष के साथ त्वरण लौटाता है।
गेट टर्न रेट — ड्रोन की वर्तमान घूर्णन गति को डिग्री प्रति सेकंड (डीपीएस) में लौटाता है।
रोटेशन रीसेट करें — रोटेशन मान को शून्य पर रीसेट करता है।
शीर्षक रीसेट करें — शीर्षक मान को शून्य पर रीसेट करता है।
रेंज — ड्रोन के रेंज सेंसर से दूरी का पता लगाएं।
दूरी — चयनित रेंज सेंसर और निकटतम पता लगाए गए ऑब्जेक्ट के बीच की दूरी की रिपोर्ट करता है।
बैटरी - ड्रोन की बैटरी का स्तर बताएं।
बैटरी स्तर — ड्रोन की बैटरी का स्तर प्रतिशत में लौटाता है।
जड़त्वीय#
ROTATION#
रोटेशन ब्लॉक बताता है कि ड्रोन ने शुरू होने के बाद से कितने डिग्री घूमा है। यह सभी घुमावों को जोड़कर कुल योग डिग्री में लौटाता है: धनात्मक मान दक्षिणावर्त और ऋणात्मक मान वामावर्त होता है।
(डिग्री में रोटेशन)
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Display the rotation after turning.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
[बाएं v] दिशा में (450) डिग्री मुड़ें ▶
कंसोल पर (डिग्री में रोटेशन) प्रिंट करें ▶
उतरें ▶
शीर्षक#
हेडिंग ब्लॉक ड्रोन का हेडिंग कोण लौटाता है। यह 0 से 359.99 डिग्री की सीमा में एक दशमलव संख्या लौटाता है।
(डिग्री में दिशा)
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Display the rotation after turning left.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
[बाएं v] दिशा में (90) डिग्री मुड़ें ▶
स्क्रीन पर (डिग्री में दिशा) प्रिंट करें ▶
अभिविन्यास#
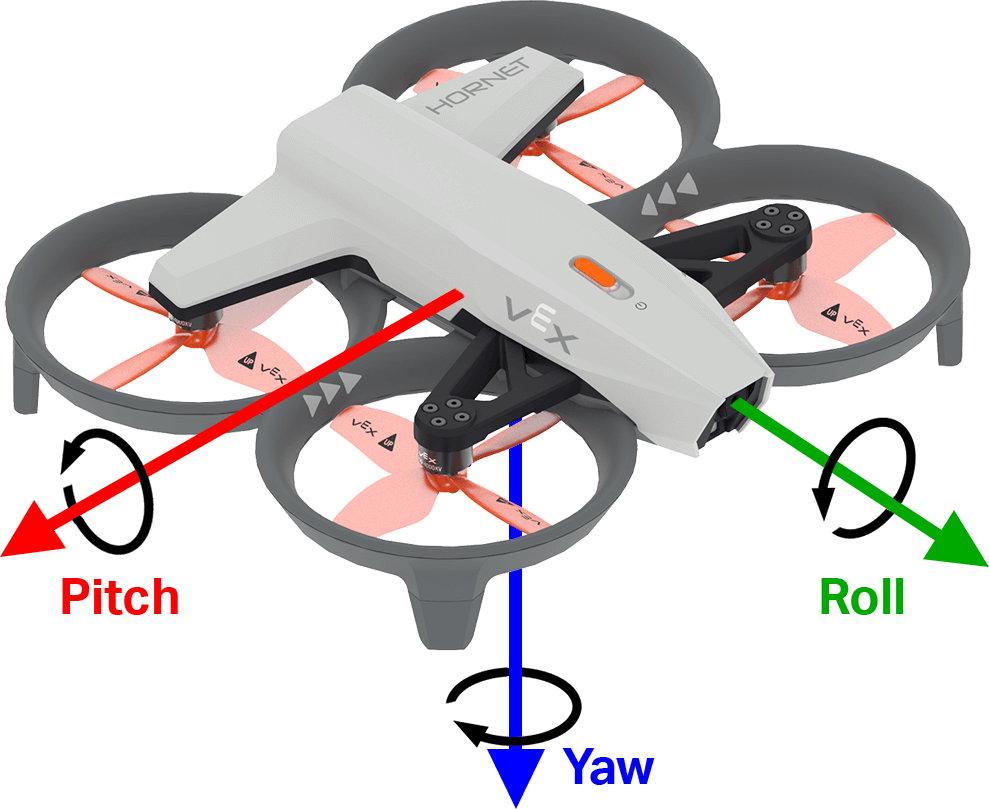
ओरिएंटेशन ब्लॉक ड्रोन के रोल, पिच या यॉ को -180.00 से 180.00 डिग्री की सीमा में दशमलव संख्या के रूप में लौटाता है।
नीचे दी गई छवि में तीरों का उपयोग रोल, पिच और यॉ के लिए धनात्मक घूर्णन की दिशा दिखाने के लिए किया गया है।
डिग्री में [रोल v] का ओरिएंटेशन
पैरामीटर |
विवरण |
|---|---|
अक्ष |
अभिविन्यास अक्ष:
|
उदाहरण
जब शुरू हो
[Display the drone orientation as it is rotated by hand.]
हमेशा
स्क्रीन साफ़ करें
स्क्रीन पर पंक्ति (7) कॉलम (1) पर कर्सर सेट करें
स्क्रीन पर [Roll:] प्रिंट करें ▶
स्क्रीन पर (डिग्री में [रोल v] का ओरिएंटेशन) प्रिंट करें ▶
अंत
त्वरण#
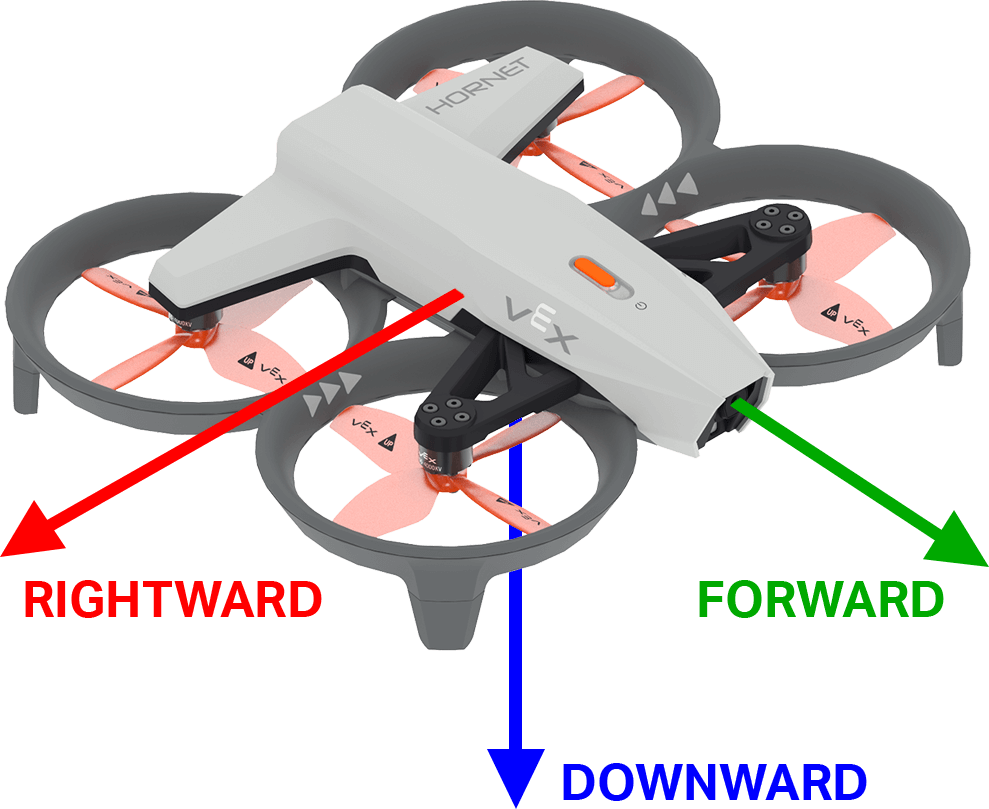
त्वरण ब्लॉक ड्रोन के त्वरण को एक निर्दिष्ट दिशा में लौटाता है। लौटाया गया मान वेग में परिवर्तन की दर को दर्शाता है, जिसे g (जहाँ 1g ≈ 9.81 m/s²) की इकाई में मापा जाता है, और यह मान -4.00 से 4.00 के बीच की संख्या के रूप में होता है।
नीचे दी गई छवि में तीरों का उपयोग आगे और दाईं ओर धनात्मक त्वरण की दिशा और नीचे की ओर ऋणात्मक त्वरण की दिशा को दर्शाने के लिए किया गया है।
(g में [आगे v] अक्ष का त्वरण :: custom-controller-inertial-timer)
पैरामीटर |
विवरण |
|---|---|
अक्ष |
त्वरण को वापस लौटाने के लिए अक्ष:
|
उदाहरण
जब शुरू हो
[Display the acceleration as the drone takes off.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ◀ और प्रतीक्षा न करें
हमेशा
स्क्रीन साफ़ करें
स्क्रीन पर पंक्ति [1] कॉलम [1] पर कर्सर सेट करें
स्क्रीन पर (g में [नीचे की ओर v] अक्ष का त्वरण) प्रिंट करें ▶
[0.5] सेकंड प्रतीक्षा करें
अंत
टर्न रेट प्राप्त करें#
गेट टर्न रेट ब्लॉक निर्दिष्ट अक्ष के अनुदिश ड्रोन के घूर्णन की दर लौटाता है। यह मान डिग्री प्रति सेकंड (डीपीएस) में पूर्णांक के रूप में लौटाता है।
नीचे दी गई छवि में तीरों का उपयोग रोल, पिच और यॉ के लिए धनात्मक घूर्णन की दिशा दिखाने के लिए किया गया है।
(dps में [रोल v] अक्ष की टर्न दर प्राप्त करें)
पैरामीटर |
विवरण |
|---|---|
अक्ष |
घूर्णन दर लौटाने के लिए अक्ष:
|
उदाहरण
जब शुरू हो
[Display the drone turn rate as it is rotated by hand.]
हमेशा
स्क्रीन साफ़ करें
स्क्रीन पर पंक्ति (7) कॉलम (1) पर कर्सर सेट करें
स्क्रीन पर [Roll:] प्रिंट करें ▶
स्क्रीन पर (dps में [रोल v] अक्ष की टर्न दर प्राप्त करें) प्रिंट करें ▶
अंत
रोटेशन रीसेट करें#
रीसेट रोटेशन ब्लॉक ड्रोन के रोटेशन मान को 0 डिग्री पर रीसेट कर देता है।
रोटेशन रीसेट करें
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Display the rotation after resetting.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
[दाएं v] दिशा में मुड़ें
<(डिग्री में रोटेशन) [math_greater_than v] [360]> होने तक प्रतीक्षा करें
होवर
रोटेशन रीसेट करें
[1] सेकंड प्रतीक्षा करें
कंसोल पर (डिग्री में रोटेशन) प्रिंट करें ▶
शीर्षक रीसेट करें#
रीसेट हेडिंग ब्लॉक ड्रोन की दिशा को शून्य डिग्री पर रीसेट कर देता है।
दिशा रीसेट करें
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Turn to the same heading before and after resetting.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
[90] डिग्री दिशा पर मुड़ें ▶
[1] सेकंड प्रतीक्षा करें
दिशा रीसेट करें
[90] डिग्री दिशा पर मुड़ें ▶
[1] सेकंड प्रतीक्षा करें
उतरें ▶
श्रेणी#
दूरी#
डिस्टेंस रिपोर्टर ब्लॉक चयनित रेंज सेंसर और निकटतम पता लगाए गए ऑब्जेक्ट के बीच की दूरी की रिपोर्ट करता है।
(distance [forward v] range in [mm v])
पैरामीटर |
विवरण |
|---|---|
श्रेणी |
उपयोग करने के लिए रेंज सेंसर: आगे या नीचे। आगे ड्रोन के सामने से दूरी बताता है। नीचे ड्रोन के निचले हिस्से से दूरी बताता है। |
इकाइयां |
दूरी की इकाई: मिमी या इंच। |
उदाहरण
जब शुरू हो
[Hover at 200 mm.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
[नीचे v] दिशा में चढ़ें
<(distance [downward v] range in [mm v]) [math_less_than v] [200]> होने तक प्रतीक्षा करें
होवर
(3) सेकंड प्रतीक्षा करें
उतरें ▶
बैटरी#
बैटरी स्तर#
बैटरी लेवल ब्लॉक ड्रोन की बैटरी चार्ज स्तर को प्रतिशत के रूप में दर्शाता है। यह 0 से 100 तक की संख्या लौटाता है।
(ड्रोन की बैटरी % में)
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
जब शुरू हो
[Display the battery level.]
स्क्रीन पर (ड्रोन की बैटरी % में) प्रिंट करें ▶