
Датчики#
Вступ#
Дрон VEX AIR оснащений інерційним датчиком для вимірювання обертального руху та виявлення змін у русі, а також датчиком дальності для визначення відстані. Дрон VEX AIR також може відстежувати рівень заряду батареї. Ці датчики дозволяють дрону відстежувати його орієнтацію, напрямок, прискорення та відстань до об’єктів.
Нижче наведено список усіх доступних блоків:
Інерційний – відстежуйте обертальний рух дрона.
обертання — Повертає, на скільки обертався дрон з моменту запуску.
heading — Повертає кут курсу дрона (від 0 до 359,99 градусів).
орієнтація — Повертає крен, тангаж або рискування дрона (від –180,00 до 180,00 градусів).
acceleration — Повертає прискорення вздовж осі вперед, праворуч або вниз.
get turn rate — Повертає поточну швидкість обертання дрона в градусах за секунду \(dps\).
скинути обертання — Скидає значення обертання до нуля.
скинути курс — Скидає значення курсу до нуля.
Дальність — Визначення відстаней за допомогою датчиків дальності дрона.
distance — Повідомляє відстань між вибраним датчиком відстані та найближчим виявленим об’єктом.
Акумулятор – повернення рівня заряду акумулятора дрона.
рівень заряду батареї — Повертає рівень заряду батареї дрона у відсотках.
Інерційний#
обертання#
Блок rotation повертає, на скільки градусів повернувся дрон з моменту запуску. Він підсумовує всі оберти та повертає загальну кількість у градусах: додатне значення для руху за годинниковою стрілкою, від’ємне для руху проти годинникової стрілки.
(обертання у градусах)
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Display the rotation after turning.]
злетіти на [500] [мм v] ▶
повернути [ліворуч v] на (450) градусів ▶
вивести (обертання у градусах) на консоль ▶
посадка ▶
заголовок#
Блок heading повертає кут курсу дрона. Він повертає десяткове число в діапазоні від 0 до 359,99 градусів.
(курс у градусах)
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Display the rotation after turning left.]
злетіти на [500] [мм v] ▶
повернути [ліворуч v] на (90) градусів ▶
вивести (курс у градусах) на екран ▶
орієнтація#
Блок орієнтації повертає крен, тангаж або рискування дрона в діапазоні від –180,00 до 180,00 градусів у вигляді десяткового числа.
На зображенні нижче стрілки показують напрямок позитивного обертання для крену, тангажу та риськування.
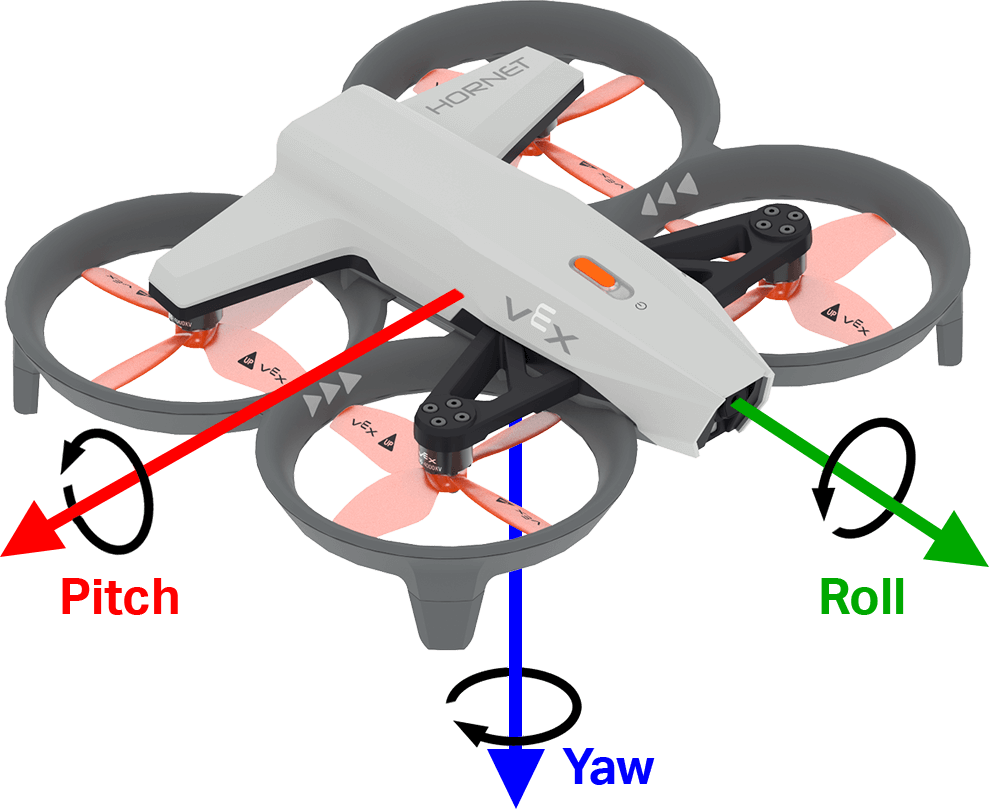
орієнтація [крен v] у градусах
Параметри |
Опис |
|---|---|
вісь |
Вісь орієнтації:
|
Приклад
коли запущено
[Display the drone orientation as it is rotated by hand.]
назавжди
очистити екран
встановити курсор на рядок (7) стовпець (1) на екрані
вивести [Roll:] на екран ▶
вивести (орієнтація [крен v] у градусах) на екран ▶
Кінець
прискорення#
Блок acceleration повертає прискорення дрона у вказаному напрямку. Повернене значення представляє собою швидкість зміни швидкості, виміряну в одиницях g (де 1g ≈ 9,81 м/с²), як число в діапазоні від -4,00 до 4,00.
На зображенні нижче стрілки показують напрямок позитивного прискорення вперед та праворуч, а також негативного прискорення вниз.
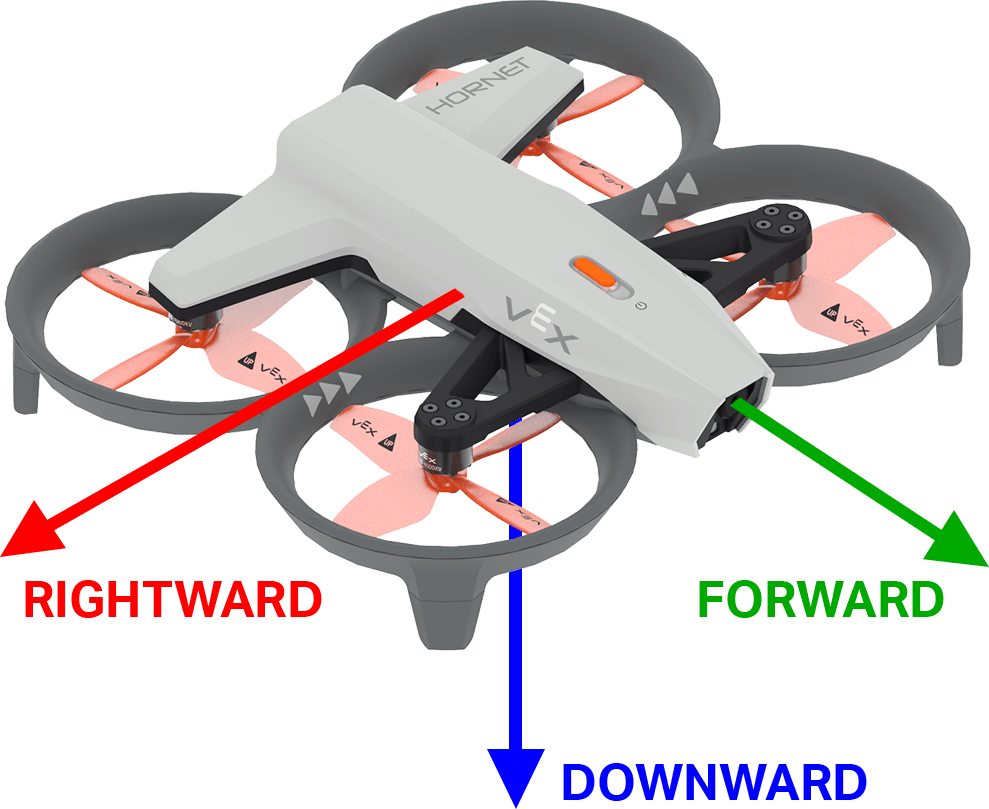
(прискорення по осі [вперед v] у g :: custom-controller-inertial-timer)
Параметри |
Опис |
|---|---|
вісь |
Вісь для повернення прискорення:
|
Приклад
коли запущено
[Display the acceleration as the drone takes off.]
злетіти на [500] [мм v] ◀ і не чекати
назавжди
очистити екран
встановити курсор на рядок [1] стовпець [1] на екрані
вивести (прискорення по осі [вниз v] у g) на екран ▶
чекати [0.5] секунд
Кінець
отримати коефіцієнт повороту#
Блок get turn rate повертає швидкість, з якою дрон обертається вздовж заданої осі. Це повертає значення в градусах за секунду \(dps\) як ціле число.
На зображенні нижче стрілки показують напрямок позитивного обертання для крену, тангажу та риськування.
(кутова швидкість по осі [крен v] у °/с)
Параметри |
Опис |
|---|---|
вісь |
Вісь для повернення швидкості повороту:
|
Приклад
коли запущено
[Display the drone turn rate as it is rotated by hand.]
назавжди
очистити екран
встановити курсор на рядок (7) стовпець (1) на екрані
вивести [Roll:] на екран ▶
вивести (кутова швидкість по осі [крен v] у °/с) на екран ▶
Кінець
скинути обертання#
Блок скидання обертання скидає значення обертання дрона до 0 градусів.
скинути обертання
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Display the rotation after resetting.]
злетіти на [500] [мм v] ▶
повернути [праворуч v]
чекати до <(обертання у градусах) [math_greater_than v] [360]>
зависати
скинути обертання
чекати [1] секунд
вивести (обертання у градусах) на консоль ▶
скинути заголовок#
Блок скидання курсу скидає курс дрона до нульового значення.
скинути курс
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
Приклад
коли запущено
[Turn to the same heading before and after resetting.]
злетіти на [500] [мм v] ▶
повернути на курс [90] градусів ▶
чекати [1] секунд
скинути курс
повернути на курс [90] градусів ▶
чекати [1] секунд
посадка ▶
Діапазон#
відстань#
Блок репортера distance повідомляє відстань між вибраним датчиком відстані та найближчим виявленим об’єктом.
(distance [forward v] range in [mm v])
Параметри |
Опис |
|---|---|
діапазон |
Датчик відстані для використання: вперед або вниз. Вперед показує відстань від передньої частини дрона. Вниз показує відстань від нижньої частини дрона. |
одиниці |
Одиниця вимірювання відстані: мм або дюйми. |
Приклад
коли запущено
[Hover at 200 mm.]
злетіти на [500] [мм v] ▶
підніматися [вниз v]
чекати до <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
зависати
чекати (3) секунд
посадка ▶
Акумулятор#
рівень заряду батареї#
Блок battery level повертає рівень заряду батареї дрона у відсотках. Це число від 0 до 100.
(рівень заряду дрона у %)
Параметри |
Опис |
|---|---|
Цей блок не має параметрів. |
коли запущено
[Display the battery level.]
вивести (рівень заряду дрона у %) на екран ▶