
Sensores#
Introdução#
O drone VEX AIR inclui um sensor inercial para medir o movimento rotacional e detetar mudanças de movimento, bem como um sensor de alcance para medir distâncias. O VEX AIR também monitoriza o nível da bateria. Estes sensores permitem que o drone acompanhe a sua orientação, direção, aceleração e distância dos objetos.
Segue-se a lista de todos os blocos disponíveis:
Inercial - Acompanha o movimento rotacional do drone.
rotação — Retorna quanto o drone rodou desde que começou.
heading — Retorna o ângulo de direção do drone (de 0 a 359,99 graus).
orientação — Retorna a rotação, inclinação ou guinada do drone (–180,00 a 180,00 graus).
aceleração — Devolve a aceleração ao longo do eixo frontal, direito ou inferior.
obter taxa de rotação — Retorna a velocidade de rotação atual do drone em graus por segundo \(dps\).
repor rotação — Repõe o valor de rotação a zero.
repor cabeçalho — Repõe o valor do cabeçalho a zero.
Alcance — Deteta distâncias a partir dos sensores de alcance do drone.
distância — Reporta a distância entre o sensor de alcance selecionado e o objeto detetado mais próximo.
Bateria - Retorna o nível da bateria do drone.
nível da bateria — Retorna o nível da bateria do drone em percentagem.
Inercial#
rotação#
O bloco rotação devolve quantos graus o drone rodou desde o início. Soma todas as rotações e devolve o total em graus: positivo para o sentido horário e negativo para o sentido anti-horário.
(rotação em graus)
Parâmetros |
Descrição |
|---|---|
Este bloco não possui parâmetros. |
Exemplo
quando iniciar
[Display the rotation after turning.]
decolar para [500] [mm v] ▶
virar [esquerda v] por (450) graus ▶
imprimir (rotação em graus) no console ▶
pousar ▶
cabeçalho#
O bloco heading devolve o ângulo de direção do drone. Devolve um número decimal no intervalo de 0 a 359,99 graus.
(direção em graus)
Parâmetros |
Descrição |
|---|---|
Este bloco não possui parâmetros. |
Exemplo
quando iniciar
[Display the rotation after turning left.]
decolar para [500] [mm v] ▶
virar [esquerda v] por (90) graus ▶
imprimir (direção em graus) na tela ▶
orientação#
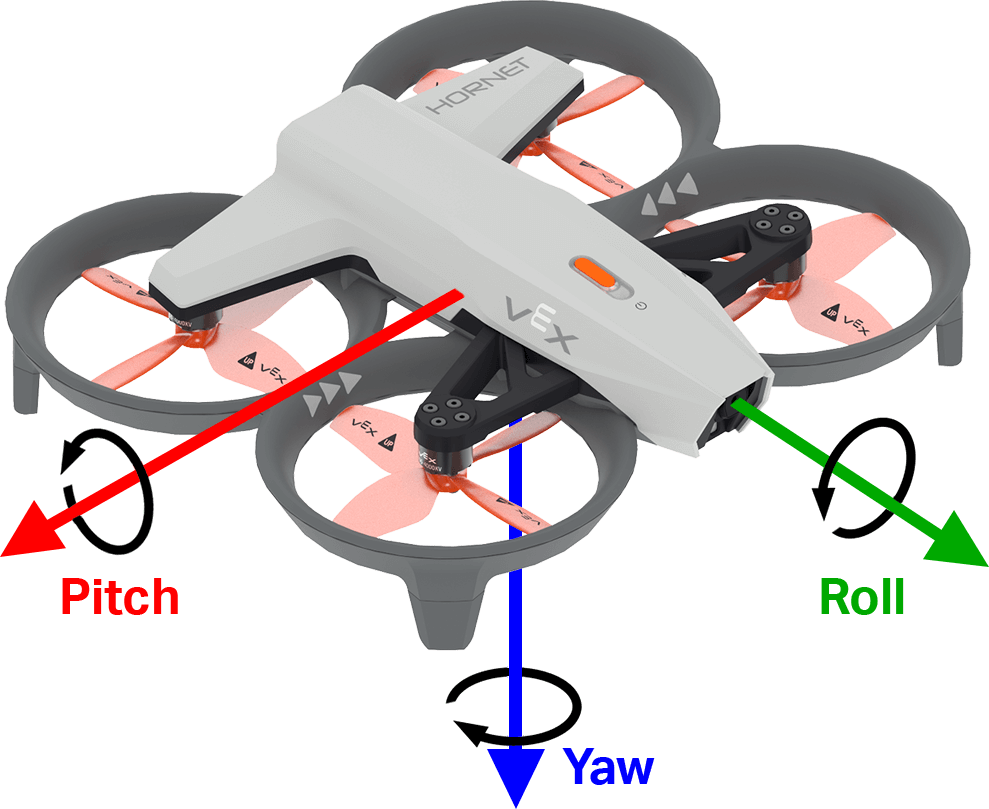
O bloco orientação devolve a rotação, inclinação ou guinada do drone no intervalo de -180,00 a 180,00 graus como um número decimal.
A imagem abaixo utiliza setas para mostrar o sentido da rotação positiva para o rolamento, arfagem e guinada.
orientação de [rolagem v] em graus
Parâmetros |
Descrição |
|---|---|
eixo |
Eixo de orientação:
|
Exemplo
quando iniciar
[Display the drone orientation as it is rotated by hand.]
para sempre
limpar tela
definir cursor para linha (7) coluna (1) na tela
imprimir [Roll:] na tela ▶
imprimir (orientação de [rolagem v] em graus) na tela ▶
fim
aceleração#
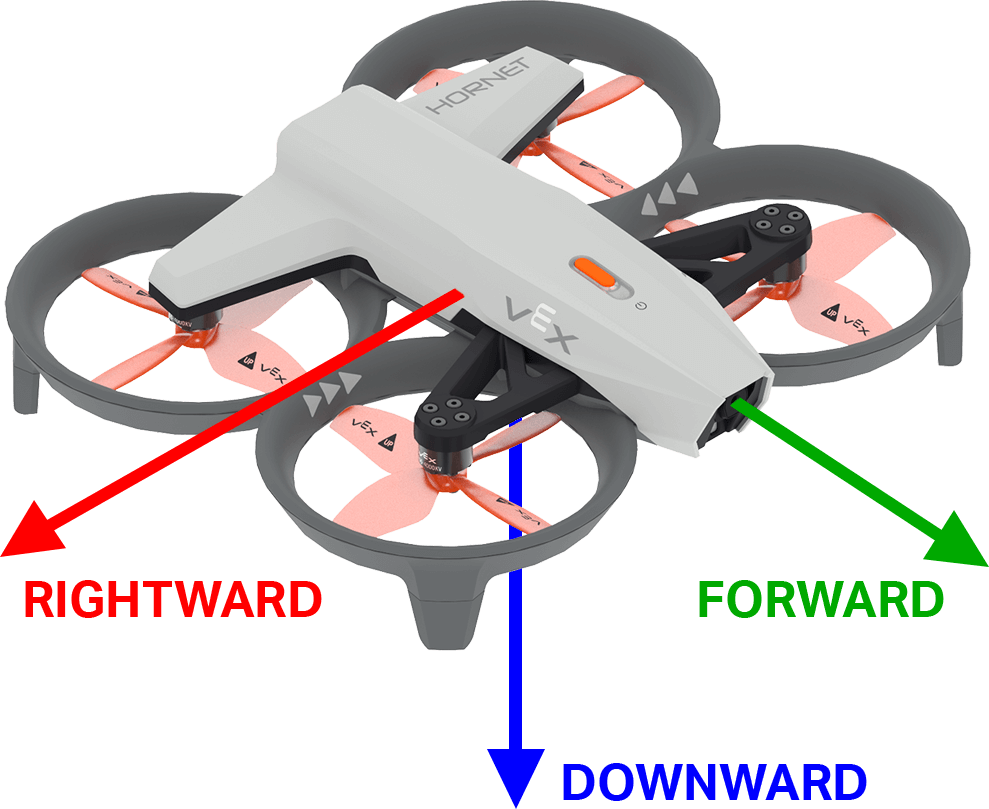
O bloco aceleração devolve a aceleração do drone numa direção especificada. O valor devolvido representa a taxa de variação da velocidade, medida em unidades de g (em que 1g ≈ 9,81 m/s²), como um número que varia de -4,00 a 4,00.
A imagem abaixo utiliza setas para mostrar o sentido da aceleração positiva para a frente e para a direita, e a aceleração negativa para baixo.
(aceleração do eixo [frente v] em g :: custom-controller-inertial-timer)
Parâmetros |
Descrição |
|---|---|
eixo |
O eixo para devolver a aceleração de:
|
Exemplo
quando iniciar
[Display the acceleration as the drone takes off.]
decolar para [500] [mm v] ◀ e não aguardar
para sempre
limpar tela
definir cursor para linha [1] coluna [1] na tela
imprimir (aceleração do eixo [para baixo v] em g) na tela ▶
aguardar [0.5] segundos
fim
obter taxa de rotação#
O bloco obter taxa de rotação devolve a taxa a que o drone está a rodar em torno do eixo especificado. Este devolve um valor em graus por segundo \(dps\) como um número inteiro.
A imagem abaixo utiliza setas para mostrar o sentido da rotação positiva para o rolamento, arfagem e guinada.
(obter taxa de giro do eixo [rolagem v] em dps)
Parâmetros |
Descrição |
|---|---|
eixo |
O veio para devolver a taxa de rotação de:
|
Exemplo
quando iniciar
[Display the drone turn rate as it is rotated by hand.]
para sempre
limpar tela
definir cursor para linha (7) coluna (1) na tela
imprimir [Roll:] na tela ▶
imprimir (obter taxa de giro do eixo [rolagem v] em dps) na tela ▶
fim
repor rotação#
O bloco repor rotação redefine o valor de rotação do drone para 0 graus.
reiniciar rotação
Parâmetros |
Descrição |
|---|---|
Este bloco não possui parâmetros. |
Exemplo
quando iniciar
[Display the rotation after resetting.]
decolar para [500] [mm v] ▶
virar [direita v]
aguardar até <(rotação em graus) [math_greater_than v] [360]>
pairar
reiniciar rotação
aguardar [1] segundos
imprimir (rotação em graus) no console ▶
repor cabeçalho#
O bloco reset heading reinicia a direção do drone para zero graus.
reiniciar direção
Parâmetros |
Descrição |
|---|---|
Este bloco não possui parâmetros. |
Exemplo
quando iniciar
[Turn to the same heading before and after resetting.]
decolar para [500] [mm v] ▶
virar para a direção [90] graus ▶
aguardar [1] segundos
reiniciar direção
virar para a direção [90] graus ▶
aguardar [1] segundos
pousar ▶
Intervalo#
distância#
O bloco de relatório de distância indica a distância entre o sensor de alcance selecionado e o objeto detetado mais próximo.
(distance [forward v] range in [mm v])
Parâmetros |
Descrição |
|---|---|
intervalo |
O sensor de alcance a utilizar: para a frente ou para baixo. Para a frente indica a distância a partir da frente do drone. Para baixo indica a distância a partir da parte inferior do drone. |
unidades |
A unidade de distância: mm ou polegadas. |
Exemplo
quando iniciar
[Hover at 200 mm.]
decolar para [500] [mm v] ▶
subir/descer [descer v]
aguardar até <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
pairar
aguardar (3) segundos
pousar ▶
Bateria#
nível da bateria#
O bloco nível da bateria devolve o nível de carga da bateria do drone em percentagem. O resultado é um número de 0 a 100.
(nível da bateria do drone em %)
Parâmetros |
Descrição |
|---|---|
Este bloco não possui parâmetros. |
quando iniciar
[Display the battery level.]
imprimir (nível da bateria do drone em %) na tela ▶