
Sensori#
Ievads#
VEX AIR dronam ir inerciāls sensors rotācijas kustības mērīšanai un kustības izmaiņu noteikšanai, kā arī diapazona sensors attālumu noteikšanai. VEX AIR drons var arī sekot līdzi akumulatora uzlādes līmenim. Šie sensori ļauj dronam izsekot tā orientācijai, virzienam, paātrinājumam un attālumam no objektiem.
Zemāk ir visu pieejamo bloku saraksts:
Inerciāls — izsekojiet drona rotācijas kustību.
rotācija — Atgriež, cik daudz drons ir pagriezies kopš tā sākuma.
virziens — Atgriež drona virziena leņķi (no 0 līdz 359,99 grādiem).
orientation — Atgriež drona svēršanos, slīpumu vai pagriezienu (no –180,00 līdz 180,00 grādiem).
paātrinājums — Atgriež paātrinājumu pa asi uz priekšu, pa labi vai uz leju.
iegūt pagrieziena ātrumu — Atgriež drona pašreizējo rotācijas ātrumu grādos sekundē \(dps\).
atiestatīt rotāciju — Atiestata rotācijas vērtību uz nulli.
reset heading — Atiestata virsraksta vērtību uz nulli.
Diapazons — nosaka attālumus, izmantojot drona darbības rādiusa sensorus.
distance — Ziņo attālumu starp atlasīto diapazona sensoru un tuvāko noteikto objektu.
Akumulators — atjaunojiet drona akumulatora līmeni.
akumulatora līmenis — Atgriež drona akumulatora līmeni procentos.
Inerciāls#
rotācija#
Rotācijas bloks atgriež, cik grādus drons ir pagriezies kopš tā sākuma. Tas saskaita visus pagriezienus un atgriež kopsummu grādos: pozitīvs pulksteņrādītāja virzienam, negatīvs pretēji pulksteņrādītāja virzienam.
(rotācija grādos)
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Display the rotation after turning.]
pacelties uz [500] [mm v] ▶
griezties [pa kreisi v] par (450) grādiem ▶
drukāt (rotācija grādos) konsolē ▶
nosēsties ▶
virsraksts#
Bloks virziens atgriež drona virziena leņķi. Tas atgriež decimālskaitli diapazonā no 0 līdz 359,99 grādiem.
(virziena leņķis grādos)
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Display the rotation after turning left.]
pacelties uz [500] [mm v] ▶
griezties [pa kreisi v] par (90) grādiem ▶
drukāt (virziena leņķis grādos) ekrānā ▶
orientācija#
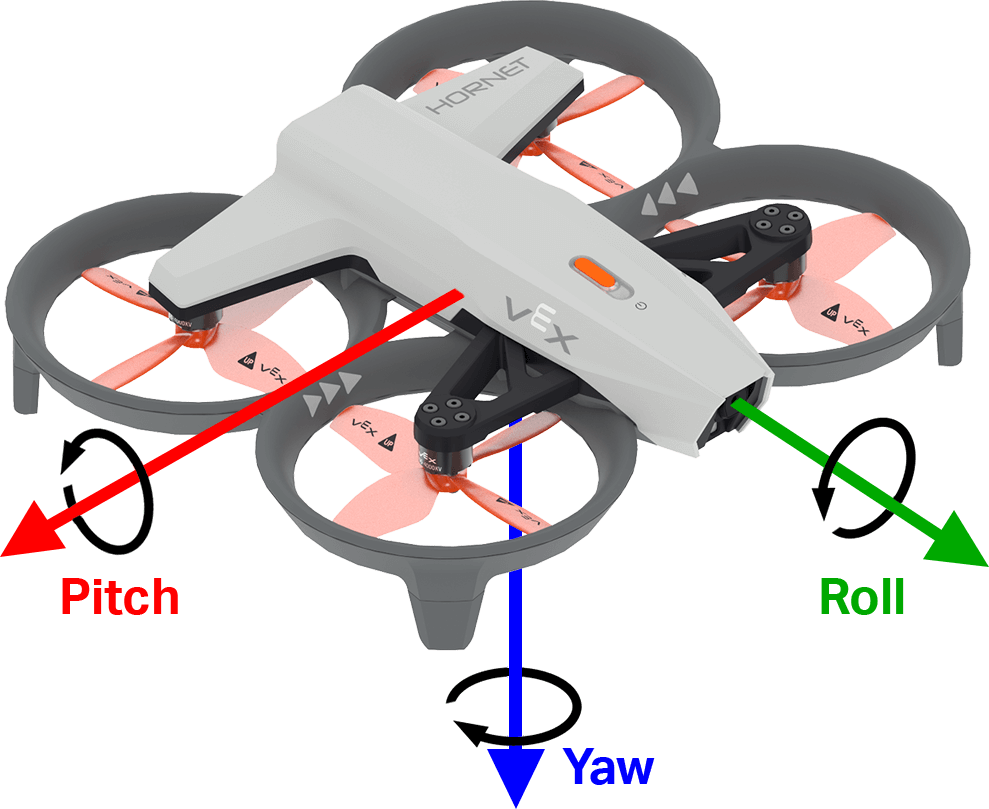
Bloks orientācija atgriež drona svēršanos, slīpumu vai novirzi diapazonā no –180,00 līdz 180,00 grādiem kā decimālskaitli.
Zemāk redzamajā attēlā bultiņas parāda pozitīvas rotācijas virzienu ripošanai, piķēšanai un novirzei.
orientācija [ripošana v] grādos
Parametri |
Apraksts |
|---|---|
ass |
Orientācijas ass:
|
Piemērs
kad sākts
[Display the drone orientation as it is rotated by hand.]
mūžīgi
notīrīt ekrānu
iestatīt kursoru uz rindu (7) kolonnu (1) ekrānā
drukāt [Roll:] ekrānā ▶
drukāt (orientācija [ripošana v] grādos) ekrānā ▶
beigas
paātrinājums#
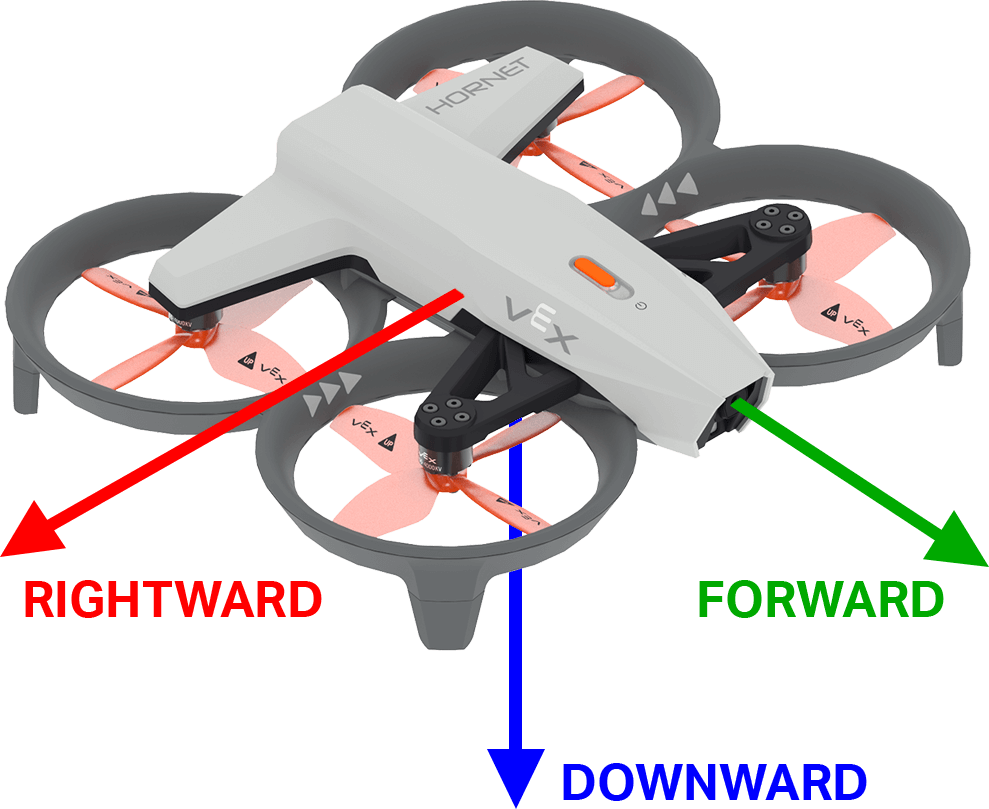
Paātrinājuma bloks paātrinājums atgriež drona paātrinājumu norādītajā virzienā. Atgrieztā vērtība apzīmē ātruma izmaiņu ātrumu, kas mērīts g vienībās (kur 1g ≈ 9,81 m/s²), kā skaitlis diapazonā no -4,00 līdz 4,00.
Zemāk redzamajā attēlā bultiņas parāda pozitīvā paātrinājuma virzienu uz priekšu un pa labi, kā arī negatīvā paātrinājuma virzienu uz leju.
(paātrinājums [uz priekšu v] asī g :: custom-controller-inertial-timer)
Parametri |
Apraksts |
|---|---|
ass |
Ass, pa kuru jāatgriež paātrinājums:
|
Piemērs
kad sākts
[Display the acceleration as the drone takes off.]
pacelties uz [500] [mm v] ◀ un negaidīt
mūžīgi
notīrīt ekrānu
iestatīt kursoru uz rindu [1] kolonnu [1] ekrānā
drukāt (paātrinājums [uz leju v] asī g) ekrānā ▶
gaidīt [0.5] sekundes
beigas
iegūt apgriezienu skaitu#
Bloks iegūt pagrieziena ātrumu atgriež ātrumu, ar kādu drons rotē pa norādīto asi. Tas atgriež vērtību grādos sekundē \(dps\) kā veselu skaitli.
Zemāk redzamajā attēlā bultiņas parāda pozitīvas rotācijas virzienu ripošanai, piķēšanai un novirzei.
(iegūt pagrieziena ātrumu [ripošana v] asī dps)
Parametri |
Apraksts |
|---|---|
ass |
Ass, kurai jāatgriež pagrieziena ātrums:
|
Piemērs
kad sākts
[Display the drone turn rate as it is rotated by hand.]
mūžīgi
notīrīt ekrānu
iestatīt kursoru uz rindu (7) kolonnu (1) ekrānā
drukāt [Roll:] ekrānā ▶
drukāt (iegūt pagrieziena ātrumu [ripošana v] asī dps) ekrānā ▶
beigas
atiestatīt rotāciju#
Bloks atiestatīt rotāciju atiestata drona rotācijas vērtību uz 0 grādiem.
atiestatīt rotāciju
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Display the rotation after resetting.]
pacelties uz [500] [mm v] ▶
griezties [pa labi v]
gaidīt līdz <(rotācija grādos) [math_greater_than v] [360]>
lidot stacionāri
atiestatīt rotāciju
gaidīt [1] sekundes
drukāt (rotācija grādos) konsolē ▶
atiestatīt virsrakstu#
Bloks atiestatīt virzienu atiestata drona virzienu uz nulles grādiem.
atiestatīt virziena leņķi
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
Piemērs
kad sākts
[Turn to the same heading before and after resetting.]
pacelties uz [500] [mm v] ▶
griezties uz virziena leņķi [90] grādos ▶
gaidīt [1] sekundes
atiestatīt virziena leņķi
griezties uz virziena leņķi [90] grādos ▶
gaidīt [1] sekundes
nosēsties ▶
Diapazons#
attālums#
Attāluma ziņotāja bloks Attālums ziņo par attālumu starp izvēlēto diapazona sensoru un tuvāko noteikto objektu.
(distance [forward v] range in [mm v])
Parametri |
Apraksts |
|---|---|
diapazons |
Izmantojamais diapazona sensors: uz priekšu vai uz leju. Uz priekšu ziņo attālumu no drona priekšpuses. Uz leju ziņo attālumu no drona apakšas. |
vienības |
Attāluma mērvienība: mm vai collas. |
Piemērs
kad sākts
[Hover at 200 mm.]
pacelties uz [500] [mm v] ▶
kāpt [lejup v]
gaidīt līdz <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
lidot stacionāri
gaidīt (3) sekundes
nosēsties ▶
Akumulators#
akumulatora līmenis#
Bloks Akumulatora līmenis atgriež drona akumulatora uzlādes līmeni procentos. Tas atgriež skaitli no 0 līdz 100.
(drona akumulatora līmenis %)
Parametri |
Apraksts |
|---|---|
Šim blokam nav parametru. |
kad sākts
[Display the battery level.]
drukāt (drona akumulatora līmenis %) ekrānā ▶