
أجهزة الاستشعار#
مقدمة#
تتضمن طائرة VEX AIR بدون طيار مستشعرًا بالقصور الذاتي لقياس الحركة الدورانية ورصد التغيرات في الحركة، بالإضافة إلى مستشعر مدى لقياس المسافات. كما يمكن لطائرة VEX AIR بدون طيار تتبع مستوى شحن بطاريتها. وتتيح هذه المستشعرات للطائرة تتبع اتجاهها ومسارها وتسارعها ومسافتها عن الأجسام.
فيما يلي قائمة بجميع الكتل المتاحة:
القصور الذاتي - تتبع الحركة الدورانية للطائرة بدون طيار.
rotation — تُرجع مقدار دوران الطائرة بدون طيار منذ بدايتها.
heading — يعيد زاوية اتجاه الطائرة بدون طيار (من 0 إلى 359.99 درجة).
orientation — يعيد دوران الطائرة بدون طيار أو ميلها أو انحرافها (–180.00 إلى 180.00 درجة).
التسارع — يعيد التسارع على طول المحور الأمامي أو الأيمن أو السفلي.
get turn rate — يعيد سرعة دوران الطائرة بدون طيار الحالية بالدرجات في الثانية \(dps\).
إعادة ضبط الدوران — يعيد ضبط قيمة الدوران إلى الصفر.
إعادة تعيين العنوان — يعيد تعيين قيمة العنوان إلى الصفر.
المدى — اكتشاف المسافات من خلال مستشعرات المدى الخاصة بالطائرة بدون طيار.
المسافة — يعرض المسافة بين مستشعر المدى المحدد وأقرب جسم تم اكتشافه.
البطارية - أعد مستوى بطارية الطائرة بدون طيار.
مستوى البطارية — يعيد مستوى بطارية الطائرة بدون طيار كنسبة مئوية.
القصور الذاتي#
تناوب#
تُعيد كتلة الدوران عدد الدرجات التي دارت بها الطائرة المسيرة منذ بدء تشغيلها. فهي تجمع كل الدورات وتعيد المجموع الكلي بالدرجات: موجب للدوران مع عقارب الساعة، وسالب للدوران عكس عقارب الساعة.
(الدوران بالدرجات)
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Display the rotation after turning.]
ارتفع إلى [500] [مم v] ▶
استدر [يسار v] بمقدار (450) درجة ▶
اطبع (الدوران بالدرجات) على وحدة التحكم ▶
هبوط ▶
عنوان#
تُعيد كتلة heading زاوية اتجاه الطائرة بدون طيار. وتُعيد هذه الكتلة رقمًا عشريًا يتراوح بين 0 و359.99 درجة.
(الاتجاه بالدرجات)
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Display the rotation after turning left.]
ارتفع إلى [500] [مم v] ▶
استدر [يسار v] بمقدار (90) درجة ▶
اطبع (الاتجاه بالدرجات) على الشاشة ▶
توجيه#
تقوم كتلة الاتجاه بإرجاع دوران الطائرة بدون طيار أو ميلها أو انحرافها في النطاق من -180.00 إلى 180.00 درجة كرقم عشري.
تستخدم الصورة أدناه الأسهم لإظهار اتجاه الدوران الإيجابي للميلان، والانعطاف، والانحراف.
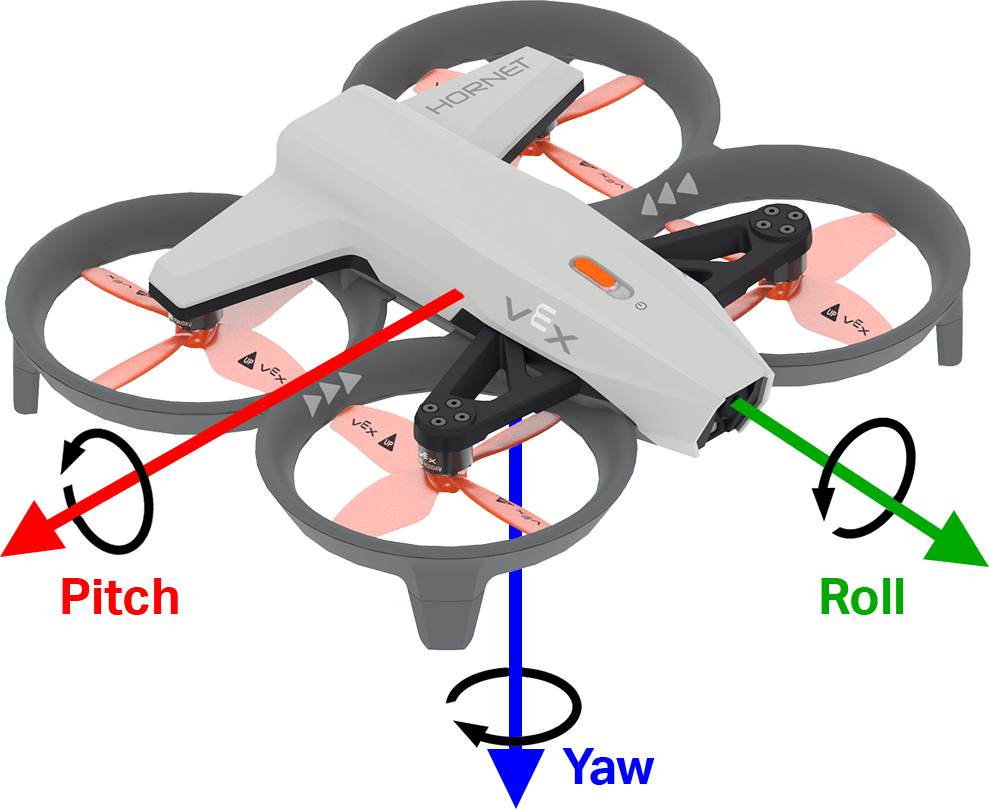
اتجاه [roll v] بالدرجات
حدود |
وصف |
|---|---|
محور |
محاور التوجيه:
|
مثال
عند البدء
[Display the drone orientation as it is rotated by hand.]
للأبد
امسح الشاشة
اضبط المؤشر على الصف (7) العمود (1) على الشاشة
اطبع [Roll:] على الشاشة ▶
اطبع (اتجاه [roll v] بالدرجات) على الشاشة ▶
fin
تسريع#
تُعيد وحدة التسارع تسارع الطائرة المسيّرة في اتجاه مُحدد. وتمثل القيمة المُعادة معدل تغير السرعة، مُقاسًا بوحدات g (حيث 1g ≈ 9.81 م/ث²)، كرقم يتراوح بين -4.00 و4.00.
تستخدم الصورة أدناه الأسهم لإظهار اتجاه التسارع الموجب للأمام ولليمين، والتسارع السالب للأسفل.
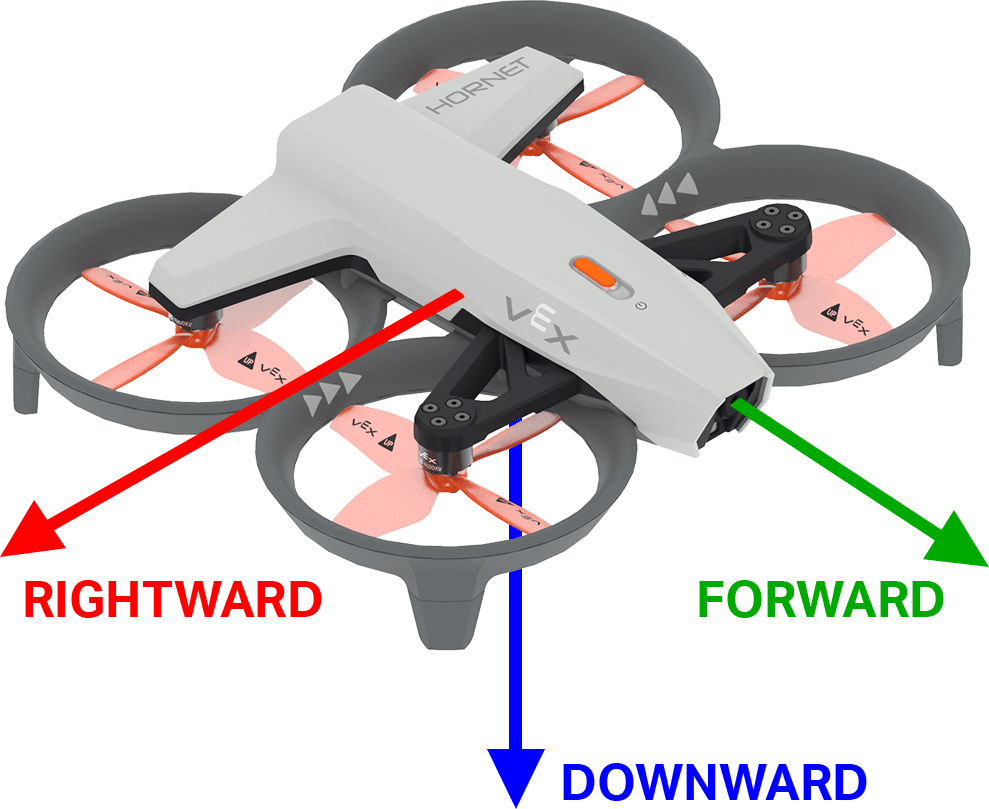
(تسارع محور [للأمام v] بوحدة g :: custom-controller-inertial-timer)
حدود |
وصف |
|---|---|
محور |
المحور الذي يُعيد تسارع:
|
مثال
عند البدء
[Display the acceleration as the drone takes off.]
ارتفع إلى [500] [مم v] ◀ ولا تنتظر
للأبد
امسح الشاشة
اضبط المؤشر على الصف [1] العمود [1] على الشاشة
اطبع (تسارع محور [للأسفل v] بوحدة g) على الشاشة ▶
انتظر [0.5] ثانية
fin
احصل على معدل الدوران#
تُعيد كتلة get turn rate معدل دوران الطائرة المسيّرة حول المحور المُحدد. وتُعيد هذه الكتلة قيمةً بالدرجات في الثانية \(dps\) كعدد صحيح.
تستخدم الصورة أدناه الأسهم لإظهار اتجاه الدوران الإيجابي للميلان، والانعطاف، والانحراف.
(احصل على معدل الدوران لمحور [roll v] بوحدة dps)
حدود |
وصف |
|---|---|
محور |
المحور الذي يُعيد معدل الدوران:
|
مثال
عند البدء
[Display the drone turn rate as it is rotated by hand.]
للأبد
امسح الشاشة
اضبط المؤشر على الصف (7) العمود (1) على الشاشة
اطبع [Roll:] على الشاشة ▶
اطبع (احصل على معدل الدوران لمحور [roll v] بوحدة dps) على الشاشة ▶
fin
إعادة ضبط الدوران#
تقوم كتلة إعادة ضبط الدوران بإعادة ضبط قيمة دوران الطائرة بدون طيار إلى 0 درجة.
إعادة ضبط الدوران
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Display the rotation after resetting.]
ارتفع إلى [500] [مم v] ▶
استدر [يمين v]
انتظر حتى <(الدوران بالدرجات) [math_greater_than v] [360]>
تحليق
إعادة ضبط الدوران
انتظر [1] ثانية
اطبع (الدوران بالدرجات) على وحدة التحكم ▶
إعادة ضبط العنوان#
تقوم كتلة إعادة ضبط الاتجاه بإعادة ضبط اتجاه الطائرة بدون طيار إلى الصفر درجة.
إعادة ضبط الاتجاه
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
مثال
عند البدء
[Turn to the same heading before and after resetting.]
ارتفع إلى [500] [مم v] ▶
استدر نحو الاتجاه [90] درجة ▶
انتظر [1] ثانية
إعادة ضبط الاتجاه
استدر نحو الاتجاه [90] درجة ▶
انتظر [1] ثانية
هبوط ▶
يتراوح#
مسافة#
تقوم وحدة الإبلاغ عن المسافة بالإبلاغ عن المسافة بين مستشعر المدى المحدد وأقرب جسم تم اكتشافه.
(distance [forward v] range in [mm v])
حدود |
وصف |
|---|---|
يتراوح |
مستشعر المدى المطلوب استخدامه: للأمام أو للأسفل. يُشير للأمام إلى المسافة من مقدمة الطائرة بدون طيار. يُشير للأسفل إلى المسافة من أسفل الطائرة بدون طيار. |
وحدات |
وحدة قياس المسافة: مم أو بوصة. |
مثال
عند البدء
[Hover at 200 mm.]
ارتفع إلى [500] [مم v] ▶
ارتفع [لأسفل v]
انتظر حتى <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
تحليق
انتظر (3) ثانية
هبوط ▶
بطارية#
مستوى البطارية#
تُعيد وحدة مستوى البطارية مستوى شحن بطارية الطائرة بدون طيار كنسبة مئوية. وتُعيد هذه الوحدة رقمًا يتراوح بين 0 و100.
(مستوى بطارية الطائرة بـ %)
حدود |
وصف |
|---|---|
لا يحتوي هذا الجزء على أي معلمات. |
عند البدء
[Display the battery level.]
اطبع (مستوى بطارية الطائرة بـ %) على الشاشة ▶