
Sensoren#
Invoering#
De VEX AIR-drone is uitgerust met een traagheidssensor voor het meten van rotatiebewegingen en het detecteren van bewegingsveranderingen, en een afstandssensor voor het meten van afstanden. De VEX AIR-drone kan ook het batterijniveau bijhouden. Dankzij deze sensoren kan de drone zijn oriëntatie, koers, acceleratie en afstand tot objecten bepalen.
Hieronder vindt u een lijst met alle beschikbare blokken:
Inertiemeting - Volg de rotatiebeweging van de drone.
rotatie — Geeft aan hoeveel de drone is gedraaid sinds de start.
heading — Geeft de richtingshoek van de drone terug (0 tot 359,99 graden).
orientation — Geeft de rol-, stamp- of gierhoek van de drone terug (–180,00 tot 180,00 graden).
acceleration — Geeft de acceleratie langs de voorwaartse, rechtse of neerwaartse as terug.
draaisnelheid ophalen — Geeft de huidige draaisnelheid van de drone weer in graden per seconde \(dps\).
rotatie resetten — Zet de rotatiewaarde terug naar nul.
kop resetten — Zet de kopwaarde terug naar nul.
Bereik — Detecteert afstanden op basis van de bereiksensoren van de drone.
afstand — Geeft de afstand weer tussen de geselecteerde afstandssensor en het dichtstbijzijnde gedetecteerde object.
Batterij - Herstel het batterijniveau van de drone.
batterijniveau — Geeft het batterijniveau van de drone in procenten weer.
Traagheid#
rotatie#
Het rotatie-blok geeft aan hoeveel graden de drone heeft gedraaid sinds de start. Het telt alle draaiingen bij elkaar op en geeft het totaal in graden weer: positief voor met de klok mee, negatief voor tegen de klok in.
(rotatie in graden)
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Display the rotation after turning.]
stijg op naar [500] [mm v] ▶
draai [links v] voor (450) graden ▶
druk (rotatie in graden) af op console ▶
land ▶
kop#
Het heading-blok retourneert de koershoek van de drone. Dit geeft een decimaal getal terug in het bereik van 0 tot 359,99 graden.
(koers in graden)
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Display the rotation after turning left.]
stijg op naar [500] [mm v] ▶
draai [links v] voor (90) graden ▶
druk (koers in graden) af op scherm ▶
oriëntatie#
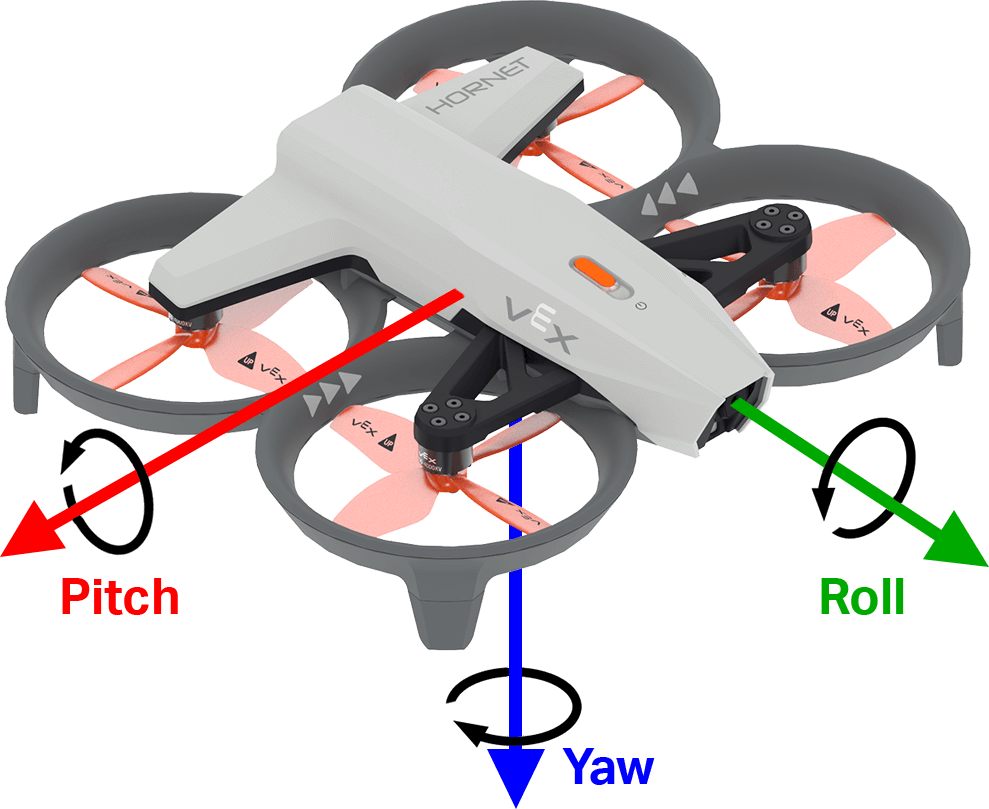
Het oriëntatie-blok geeft de rol-, stamp- of gierhoek van de drone weer in het bereik van -180,00 tot 180,00 graden als een decimaal getal.
De afbeelding hieronder gebruikt pijlen om de richting van de positieve rotatie voor rol, stamp en gier aan te geven.
oriëntatie van [roll v] in graden
Parameters |
Beschrijving |
|---|---|
as |
De oriëntatie-as:
|
Voorbeeld
wanneer gestart
[Display the drone orientation as it is rotated by hand.]
altijd
wis scherm
stel cursor in op rij (7) kolom (1) op scherm
druk [Roll:] af op scherm ▶
druk (oriëntatie van [roll v] in graden) af op scherm ▶
einde
versnelling#
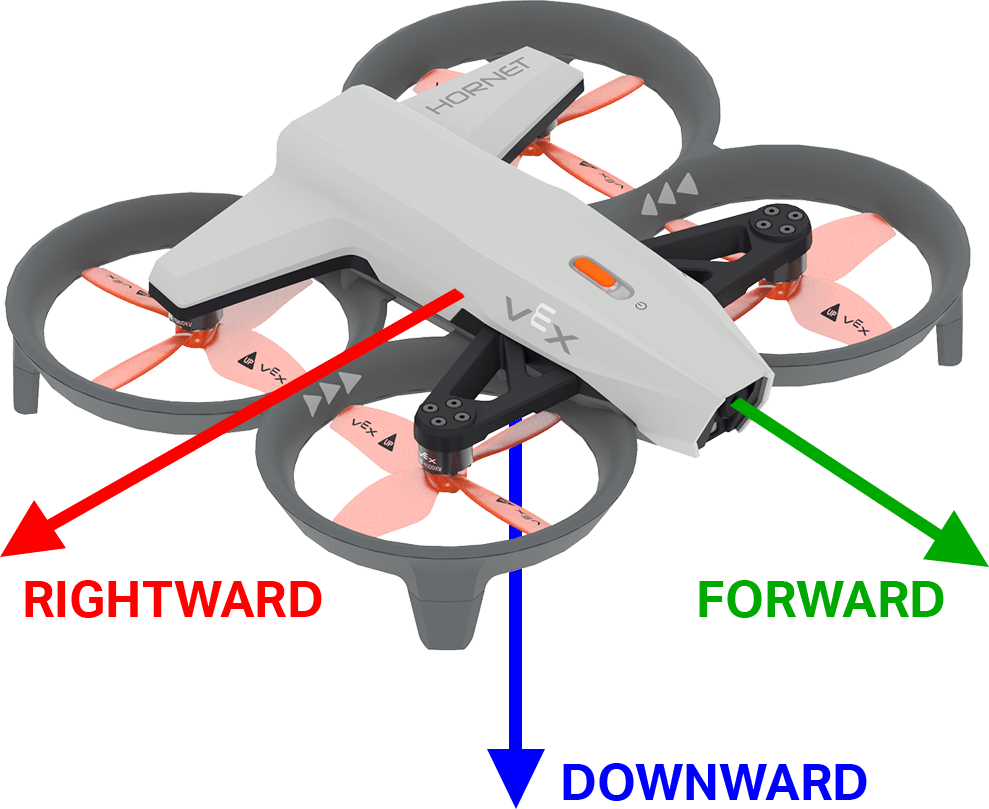
Het acceleratie-blok geeft de acceleratie van de drone in een opgegeven richting weer. De geretourneerde waarde vertegenwoordigt de snelheidsverandering, gemeten in eenheden van g (waarbij 1 g ≈ 9,81 m/s²), als een getal tussen -4,00 en 4,00.
De afbeelding hieronder gebruikt pijlen om de richting van positieve versnelling aan te geven voor voorwaartse en rechtse beweging, en negatieve versnelling voor neerwaartse beweging.
(versnelling van [vooruit v] as in g :: custom-controller-inertial-timer)
Parameters |
Beschrijving |
|---|---|
as |
De as om de versnelling terug te geven:
|
Voorbeeld
wanneer gestart
[Display the acceleration as the drone takes off.]
stijg op naar [500] [mm v] ◀ en niet wachten
altijd
wis scherm
stel cursor in op rij [1] kolom [1] op scherm
druk (versnelling van [naar beneden v] as in g) af op scherm ▶
wacht [0.5] seconden
einde
bereken de omloopsnelheid#
Het blok draaisnelheid ophalen geeft de snelheid weer waarmee de drone roteert langs de opgegeven as. Dit retourneert een waarde in graden per seconde \(dps\) als een geheel getal.
De afbeelding hieronder gebruikt pijlen om de richting van de positieve rotatie voor rol, stamp en gier aan te geven.
(haal draaisnelheid op van [roll v] as in dps)
Parameters |
Beschrijving |
|---|---|
as |
De as om de draaisnelheid terug te geven:
|
Voorbeeld
wanneer gestart
[Display the drone turn rate as it is rotated by hand.]
altijd
wis scherm
stel cursor in op rij (7) kolom (1) op scherm
druk [Roll:] af op scherm ▶
druk (haal draaisnelheid op van [roll v] as in dps) af op scherm ▶
einde
rotatie resetten#
Het blok rotatie resetten zet de rotatiewaarde van de drone terug naar 0 graden.
reset rotatie
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Display the rotation after resetting.]
stijg op naar [500] [mm v] ▶
draai [rechts v]
wacht totdat <(rotatie in graden) [math_greater_than v] [360]>
zweef
reset rotatie
wacht [1] seconden
druk (rotatie in graden) af op console ▶
koptekst opnieuw instellen#
Met het blok richting resetten wordt de richting van de drone teruggezet naar nul graden.
reset koers
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
Voorbeeld
wanneer gestart
[Turn to the same heading before and after resetting.]
stijg op naar [500] [mm v] ▶
draai naar koers [90] graden ▶
wacht [1] seconden
reset koers
draai naar koers [90] graden ▶
wacht [1] seconden
land ▶
Bereik#
afstand#
Het afstand-rapportageblok geeft de afstand weer tussen de geselecteerde afstandssensor en het dichtstbijzijnde gedetecteerde object.
(distance [forward v] range in [mm v])
Parameters |
Beschrijving |
|---|---|
bereik |
De afstandssensor die u moet gebruiken: vooruit of omlaag. Vooruit meet de afstand vanaf de voorkant van de drone. Omlaag meet de afstand vanaf de onderkant van de drone. |
eenheden |
De afstandseenheid: mm of inches. |
Voorbeeld
wanneer gestart
[Hover at 200 mm.]
stijg op naar [500] [mm v] ▶
klim [omlaag v]
wacht totdat <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
zweef
wacht (3) seconden
land ▶
Batterij#
batterijniveau#
Het blok batterijniveau geeft het batterijniveau van de drone weer als een percentage. Dit geeft een getal tussen 0 en 100 terug.
(drone batterijniveau in %)
Parameters |
Beschrijving |
|---|---|
Dit blok heeft geen parameters. |
wanneer gestart
[Display the battery level.]
druk (drone batterijniveau in %) af op scherm ▶