
센서#
소개#
VEX AIR 드론에는 회전 운동을 측정하고 움직임 변화를 감지하는 관성 센서와 거리를 감지하는 거리 센서가 탑재되어 있습니다. 또한 배터리 잔량도 확인할 수 있습니다. 이러한 센서들을 통해 드론은 방향, 진행 방향, 가속도, 그리고 물체와의 거리를 추적할 수 있습니다.
아래는 사용 가능한 모든 블록 목록입니다.
관성 센서 - 드론의 회전 운동을 추적합니다.
회전 — 드론이 시작된 이후 얼마나 회전했는지 반환합니다.
heading — 드론의 헤딩 각도(0~359.99도)를 반환합니다.
방향 — 드론의 롤, 피치 또는 요(–180.00 ~ 180.00도)를 반환합니다.
가속도 — 전방, 우측 또는 하강 축을 따라 가속도를 반환합니다.
회전 속도 가져오기 — 드론의 현재 회전 속도를 초당 각도\(dps\)로 반환합니다.
회전 재설정 — 회전 값을 0으로 재설정합니다.
제목 재설정 — 제목 값을 0으로 재설정합니다.
범위 — 드론의 거리 센서를 통해 거리를 감지합니다.
거리 — 선택된 범위 센서와 가장 가까운 감지된 객체 사이의 거리를 보고합니다.
배터리 - 드론의 배터리 잔량을 표시합니다.
배터리 레벨 — 드론의 배터리 레벨을 백분율로 반환합니다.
관성#
회전#
회전 블록은 드론이 시작 시점부터 회전한 각도를 반환합니다. 모든 회전을 합산하여 총 각도를 도 단위로 반환하며, 양수는 시계 방향, 음수는 반시계 방향 회전입니다.
(회전각(도))
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Display the rotation after turning.]
[500] [mm v] 높이로 이륙 ▶
[왼쪽 v] 방향으로 (450)도 회전 ▶
콘솔에 (회전각(도)) 출력 ▶
착륙 ▶
표제#
heading 블록은 드론의 진행 방향 각도를 반환합니다. 이 값은 0에서 359.99도 사이의 소수입니다.
(방향각(도))
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Display the rotation after turning left.]
[500] [mm v] 높이로 이륙 ▶
[왼쪽 v] 방향으로 (90)도 회전 ▶
화면에 (방향각(도)) 출력 ▶
정위#
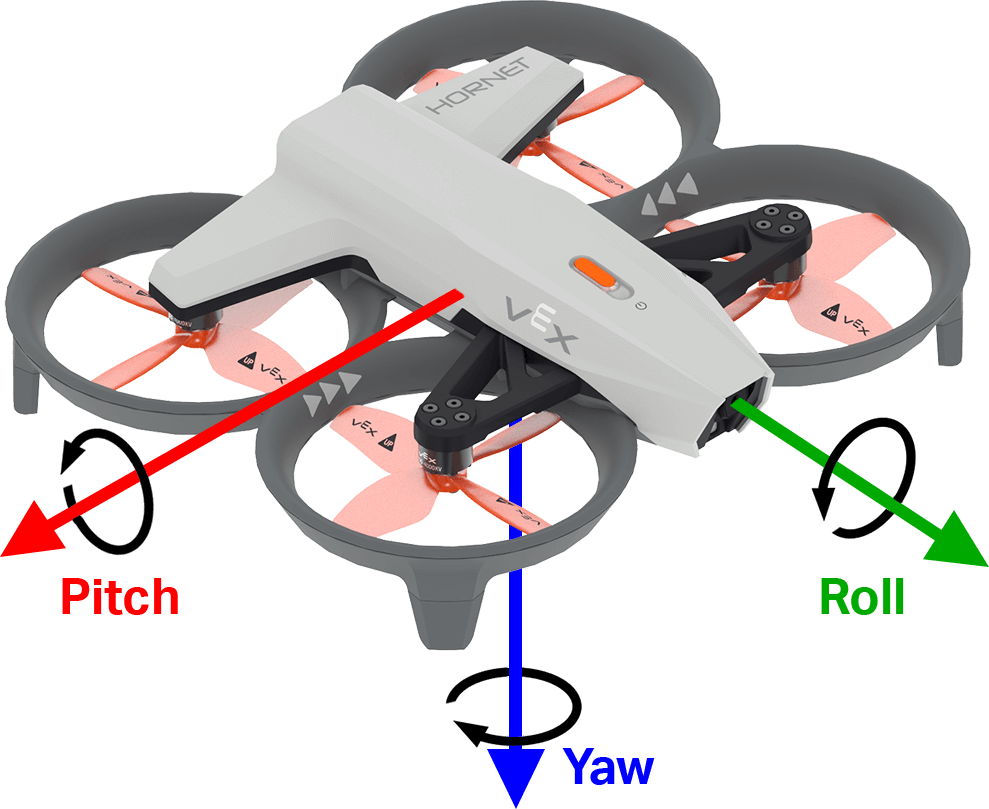
방향 블록은 드론의 롤, 피치 또는 요 값을 -180.00도에서 180.00도 사이의 소수점으로 반환합니다.
아래 이미지는 화살표를 사용하여 롤, 피치, 요에 대한 양의 회전 방향을 보여줍니다.
[롤 v] 방향(도)
매개변수 |
설명 |
|---|---|
중심선 |
방향 축:
|
예
시작 시
[Display the drone orientation as it is rotated by hand.]
무한 반복
화면 지우기
화면에서 커서를 (7)행 (1)열로 이동
화면에 [Roll:] 출력 ▶
화면에 ([롤 v] 방향(도)) 출력 ▶
끝
가속#
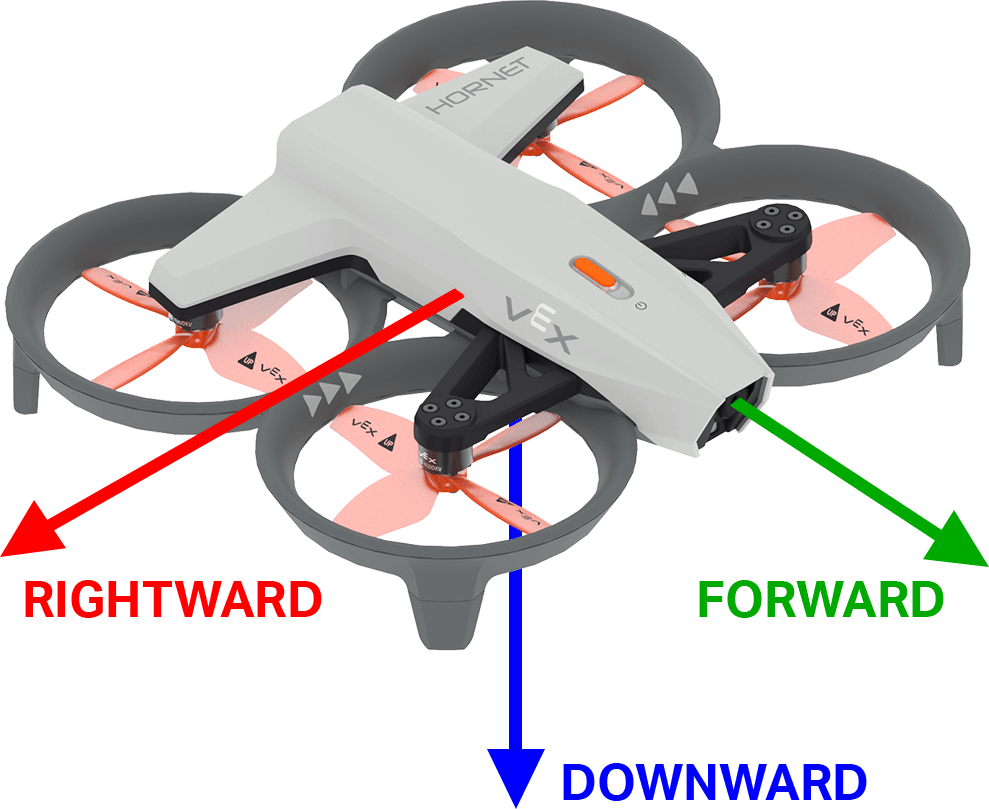
가속도 블록은 지정된 방향으로의 드론의 가속도를 반환합니다. 반환 값은 속도의 변화율을 나타내며, g 단위(1g ≈ 9.81 m/s²)로 측정되고 -4.00에서 4.00 사이의 값을 가집니다.
아래 그림은 화살표를 사용하여 앞쪽과 오른쪽 방향의 양의 가속도와 아래쪽 방향의 음의 가속도의 방향을 보여줍니다.
([앞으로 v] 축 가속도\(g\) :: custom-controller-inertial-timer)
매개변수 |
설명 |
|---|---|
중심선 |
가속도를 반환하는 축:
|
예
시작 시
[Display the acceleration as the drone takes off.]
[500] [mm v] 높이로 이륙 ◀ 및 기다리지 않음
무한 반복
화면 지우기
화면에서 커서를 [1]행 [1]열로 이동
화면에 ([아래쪽 방향 v] 축 가속도\(g\)) 출력 ▶
[0.5]초 기다리기
끝
회전율을 구하세요#
회전 속도 가져오기 블록은 드론이 지정된 축을 따라 회전하는 속도를 반환합니다. 이 값은 초당 도\(dps\) 단위의 정수로 반환됩니다.
아래 이미지는 화살표를 사용하여 롤, 피치, 요에 대한 양의 회전 방향을 보여줍니다.
([롤 v] 축 회전 속도 가져오기\(dps\))
매개변수 |
설명 |
|---|---|
중심선 |
회전율을 반환할 축:
|
예
시작 시
[Display the drone turn rate as it is rotated by hand.]
무한 반복
화면 지우기
화면에서 커서를 (7)행 (1)열로 이동
화면에 [Roll:] 출력 ▶
화면에 ([롤 v] 축 회전 속도 가져오기\(dps\)) 출력 ▶
끝
회전 재설정#
회전 초기화 블록은 드론의 회전 값을 0도로 초기화합니다.
회전각 초기화
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Display the rotation after resetting.]
[500] [mm v] 높이로 이륙 ▶
[오른쪽 v] 방향으로 회전
<(회전각(도)) [math_greater_than v] [360]>까지 기다리기
호버링
회전각 초기화
[1]초 기다리기
콘솔에 (회전각(도)) 출력 ▶
재설정 제목#
방향 재설정 블록은 드론의 방향을 0도로 재설정합니다.
방향각 초기화
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
예
시작 시
[Turn to the same heading before and after resetting.]
[500] [mm v] 높이로 이륙 ▶
[90]도 방향각으로 회전 ▶
[1]초 기다리기
방향각 초기화
[90]도 방향각으로 회전 ▶
[1]초 기다리기
착륙 ▶
범위#
거리#
거리 보고 블록은 선택된 거리 센서와 가장 가까운 감지된 물체 사이의 거리를 보고합니다.
(distance [forward v] range in [mm v])
매개변수 |
설명 |
|---|---|
범위 |
사용할 거리 센서 방향: 전방 또는 하방. 전방은 드론 앞쪽에서부터의 거리를 측정하고, 하방은 드론 아래쪽에서부터의 거리를 측정합니다. |
단위 |
거리 단위: mm 또는 인치. |
예
시작 시
[Hover at 200 mm.]
[500] [mm v] 높이로 이륙 ▶
[아래로 v] 방향으로 상승
<(distance [downward v] range in [mm v]) [math_less_than v] [200]>까지 기다리기
호버링
(3)초 기다리기
착륙 ▶
배터리#
배터리 잔량#
배터리 잔량 블록은 드론의 배터리 충전량을 백분율로 반환합니다. 이 값은 0에서 100 사이의 숫자입니다.
(드론 배터리 잔량\(%\))
매개변수 |
설명 |
|---|---|
이 블록에는 매개변수가 없습니다. |
시작 시
[Display the battery level.]
화면에 (드론 배터리 잔량\(%\)) 출력 ▶