
érzékelők#
Bevezetés#
A VEX AIR drón tartalmaz egy inerciális érzékelőt a forgási mozgás mérésére és a mozgásváltozások észlelésére, valamint egy távolságérzékelőt a távolságok érzékelésére. A VEX AIR drón az akkumulátor töltöttségi szintjét is nyomon tudja követni. Ezek az érzékelők lehetővé teszik a drón számára, hogy nyomon kövesse a tájolását, irányát, gyorsulását és a tárgyaktól való távolságát.
Az alábbiakban felsoroljuk az összes elérhető blokkot:
Inerciális – A drón forgási mozgásának követése.
rotation — Visszaadja, hogy mennyit fordult a drón az indítása óta.
heading — Visszaadja a drón irányszögét (0 és 359,99 fok között).
orientation — Visszaadja a drón dőlésszögét, bólintási szögét vagy elfordulását (–180,00 és 180,00 fok között).
gyorsulás — Visszaadja a gyorsulást az előre, jobbra vagy lefelé irányuló tengely mentén.
fordulási sebesség lekérése — Visszaadja a drón aktuális forgási sebességét fok/másodpercben \(dps\).
reset rotation — Nullára állítja vissza az elforgatási értéket.
reset heading — Visszaállítja a címsor értékét nullára.
Hatótávolság – Távolságok érzékelése a drón hatótávolság-érzékelőivel.
távolság — Megjeleníti a kiválasztott távolságérzékelő és a legközelebbi érzékelt tárgy közötti távolságot.
Akkumulátor – Állítsa vissza a drón akkumulátorának töltöttségi szintjét.
akkumulátor töltöttségi szintje — Visszaadja a drón akkumulátorának töltöttségi szintjét százalékban.
Inerciális#
forgás#
A forgatás blokk visszaadja, hogy a drón hány fokot fordult el az indulás óta. Összeadja az összes fordulatot, és fokban adja vissza az összeget: pozitív az óramutató járásával megegyező, negatív az óramutató járásával ellentétes irányban.
(forgás fokban)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Display the rotation after turning.]
felszállás [500] [mm v] magasságra ▶
fordulás [balra v] irányba (450) fokkal ▶
(forgás fokban) nyomtatása a konzolon ▶
leszállás ▶
cím#
A irány blokk a drón haladási szögét adja vissza. Ez egy 0 és 359,99 fok közötti decimális számot ad vissza.
(irány fokban)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Display the rotation after turning left.]
felszállás [500] [mm v] magasságra ▶
fordulás [balra v] irányba (90) fokkal ▶
(irány fokban) nyomtatása a képernyőn ▶
tájolás#
Az orientation blokk a drón dőlésszögét, bólintását vagy elfordulását adja vissza –180,00 és 180,00 fok közötti tartományban, decimális számként.
Az alábbi kép nyilak segítségével mutatja a pozitív forgás irányát a gördülés, a bólintás és az elfordulás esetén.
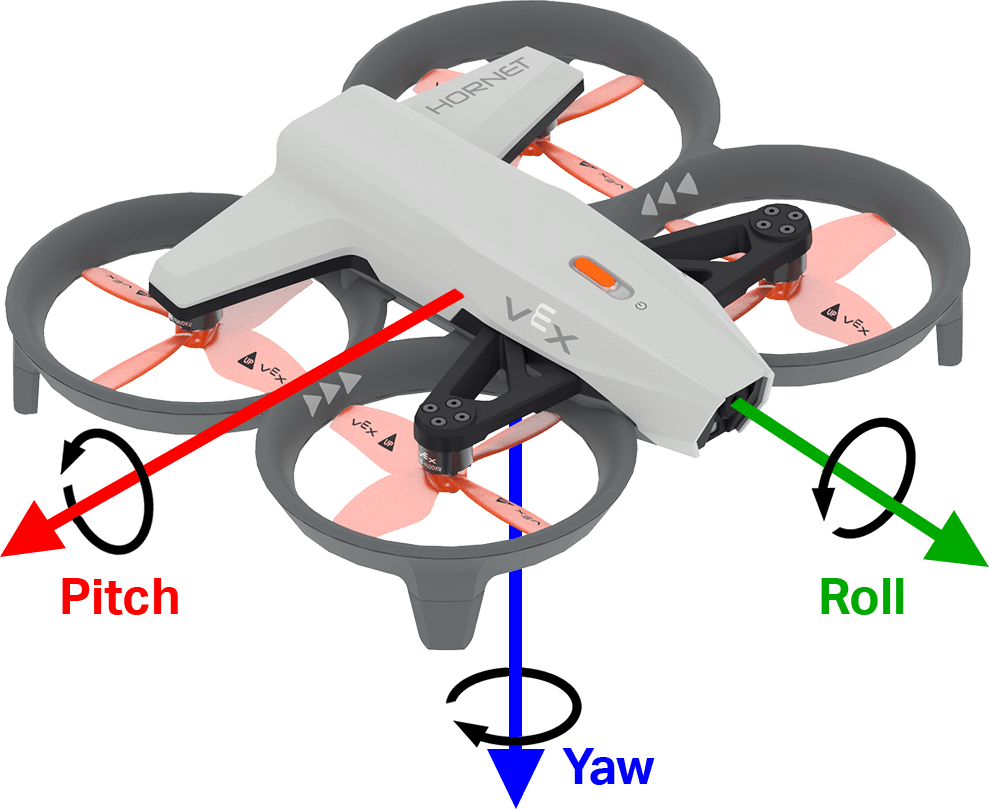
[dőlés v] tájolása fokban
Paraméterek |
Leírás |
|---|---|
tengely |
A tájolási tengely:
|
Példa
amikor elindul
[Display the drone orientation as it is rotated by hand.]
örökre
képernyő törlése
kurzor beállítása (7). sor (1). oszlopába a képernyőn
[Roll:] nyomtatása a képernyőn ▶
([dőlés v] tájolása fokban) nyomtatása a képernyőn ▶
vége
gyorsulás#
Az gyorsulás blokk a drón megadott irányú gyorsulását adja vissza. A visszaadott érték a sebességváltozás mértékét jelenti, g egységben mérve (ahol 1g ≈ 9,81 m/s²), -4,00 és 4,00 közötti számként.
Az alábbi kép nyilak segítségével mutatja a pozitív gyorsulás irányát előre és jobbra, valamint a negatív gyorsulás irányát lefelé.
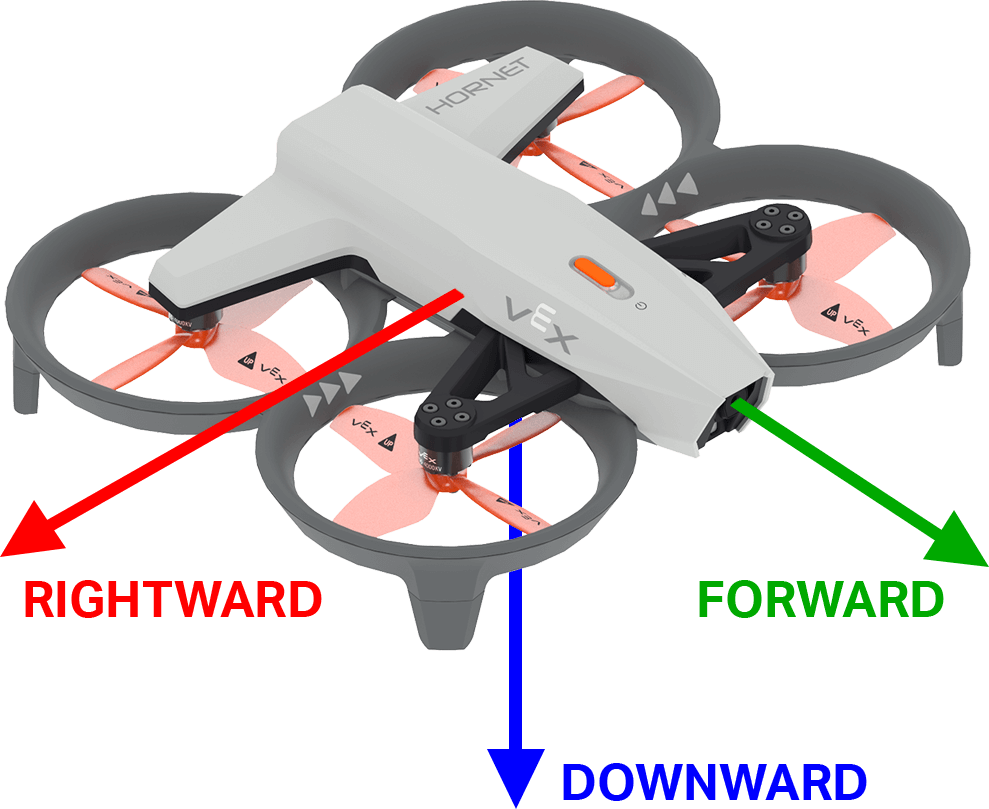
([előre v] tengely gyorsulása g-ben :: custom-controller-inertial-timer)
Paraméterek |
Leírás |
|---|---|
tengely |
A tengely, amely visszaadja a következő gyorsulást:
|
Példa
amikor elindul
[Display the acceleration as the drone takes off.]
felszállás [500] [mm v] magasságra ◀ és ne várjon
örökre
képernyő törlése
kurzor beállítása [1]. sor [1]. oszlopába a képernyőn
([lefelé v] tengely gyorsulása g-ben) nyomtatása a képernyőn ▶
várakozás [0.5] másodpercig
vége
fordulási sebesség lekérése#
A fordulási sebesség lekérése blokk visszaadja a drón forgási sebességét a megadott tengely körül. Ez egy egész számot ad vissza fok per másodpercben \(dps\).
Az alábbi kép nyilak segítségével mutatja a pozitív forgás irányát a gördülés, a bólintás és az elfordulás esetén.
([dőlés v] tengely forgási sebessége dps-ben)
Paraméterek |
Leírás |
|---|---|
tengely |
A tengely, amely a következő fordulási sebességet adja vissza:
|
Példa
amikor elindul
[Display the drone turn rate as it is rotated by hand.]
örökre
képernyő törlése
kurzor beállítása (7). sor (1). oszlopába a képernyőn
[Roll:] nyomtatása a képernyőn ▶
([dőlés v] tengely forgási sebessége dps-ben) nyomtatása a képernyőn ▶
vége
forgatás visszaállítása#
A forgatás visszaállítása blokk a drón forgási értékét 0 fokra állítja vissza.
forgás visszaállítása
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Display the rotation after resetting.]
felszállás [500] [mm v] magasságra ▶
fordulás [jobbra v]
várakozás amíg <(forgás fokban) [math_greater_than v] [360]>
lebegés
forgás visszaállítása
várakozás [1] másodpercig
(forgás fokban) nyomtatása a konzolon ▶
címsor visszaállítása#
A irány visszaállítása blokk nulla fokra állítja vissza a drón irányát.
irány visszaállítása
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Turn to the same heading before and after resetting.]
felszállás [500] [mm v] magasságra ▶
fordulás [90] fokos irányba ▶
várakozás [1] másodpercig
irány visszaállítása
fordulás [90] fokos irányba ▶
várakozás [1] másodpercig
leszállás ▶
Hatótávolság#
távolság#
A távolság-jelentőblokk a kiválasztott távolságérzékelő és a legközelebbi érzékelt tárgy közötti távolságot jelenti.
(distance [forward v] range in [mm v])
Paraméterek |
Leírás |
|---|---|
hatótávolság |
A használandó távolságérzékelő: előre vagy lefelé. Az Előre a drón elejétől mért távolságot jelzi. A Lefelé a drón aljától mért távolságot jelzi. |
egységek |
A távolság mértékegysége: mm vagy hüvelyk. |
Példa
amikor elindul
[Hover at 200 mm.]
felszállás [500] [mm v] magasságra ▶
emelkedés [le v]
várakozás amíg <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
lebegés
várakozás (3) másodpercig
leszállás ▶
Akkumulátor#
akkumulátor töltöttségi szintje#
Az akkumulátor töltöttségi szintje blokk a drón akkumulátorának töltöttségi szintjét adja vissza százalékban. Ez egy 0 és 100 közötti számot ad vissza.
(drón akkumulátor szintje %-ban)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
amikor elindul
[Display the battery level.]
(drón akkumulátor szintje %-ban) nyomtatása a képernyőn ▶