
เซ็นเซอร์#
การแนะนำ#
โดรน VEX AIR มีเซ็นเซอร์วัดความเฉื่อย (Inertial Sensor) สำหรับวัดการเคลื่อนที่แบบหมุนและตรวจจับการเปลี่ยนแปลงของการเคลื่อนไหว รวมถึงเซ็นเซอร์วัดระยะทาง (Range Sensor) สำหรับตรวจจับระยะห่าง นอกจากนี้ โดรน VEX AIR ยังสามารถตรวจสอบระดับแบตเตอรี่ได้อีกด้วย เซ็นเซอร์เหล่านี้ช่วยให้โดรนสามารถติดตามทิศทาง การบังคับทิศทาง การเร่งความเร็ว และระยะห่างจากวัตถุต่างๆ ได้
ด้านล่างนี้คือรายการบล็อกทั้งหมดที่มีอยู่:
เซ็นเซอร์ความเฉื่อย - ติดตามการเคลื่อนที่แบบหมุนของโดรน
rotation — คืนค่าจำนวนรอบที่โดรนหมุนไปนับตั้งแต่เริ่มต้น
heading — ส่งคืนมุมทิศทางของโดรน (0 ถึง 359.99 องศา)
การวางแนว — ส่งคืนค่าการหมุน การเอียง หรือการหันของโดรน (-180.00 ถึง 180.00 องศา)
ความเร่ง — ส่งคืนค่าความเร่งตามแกนไปข้างหน้า ขวา หรือลง
รับอัตราการหมุน — ส่งคืนความเร็วในการหมุนปัจจุบันของโดรนในหน่วยองศาต่อวินาที \(dps\)
รีเซ็ตการหมุน — รีเซ็ตค่าการหมุนเป็นศูนย์
รีเซ็ตหัวเรื่อง — รีเซ็ตค่าหัวเรื่องเป็นศูนย์
ระยะการวัด — ตรวจจับระยะห่างจากเซ็นเซอร์วัดระยะของโดรน
ระยะทาง — รายงานระยะทางระหว่างเซ็นเซอร์ระยะที่เลือกกับวัตถุที่ตรวจพบใกล้ที่สุด
แบตเตอรี่ - แสดงระดับแบตเตอรี่ของโดรน
ระดับแบตเตอรี่ — แสดงระดับแบตเตอรี่ของโดรนเป็นเปอร์เซ็นต์
เฉื่อย#
การหมุน#
บล็อก การหมุน จะส่งคืนค่าจำนวนองศาที่โดรนหมุนไปนับตั้งแต่เริ่มต้น โดยจะรวมจำนวนการหมุนทั้งหมดและส่งคืนค่ารวมเป็นองศา: ค่าบวกสำหรับการหมุนตามเข็มนาฬิกา และค่าลบสำหรับการหมุนทวนเข็มนาฬิกา
(การหมุนในองศา)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Display the rotation after turning.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
เลี้ยว [ซ้าย v] เป็น (450) องศา ▶
พิมพ์ (การหมุนในองศา) บนคอนโซล ▶
ลงจอด ▶
หัวข้อ#
บล็อก heading จะส่งคืนค่ามุมทิศทางของโดรน โดยจะส่งคืนค่าทศนิยมในช่วง 0 ถึง 359.99 องศา
(ทิศทางในองศา)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Display the rotation after turning left.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
เลี้ยว [ซ้าย v] เป็น (90) องศา ▶
พิมพ์ (ทิศทางในองศา) บนหน้าจอ ▶
ปฐมนิเทศ#
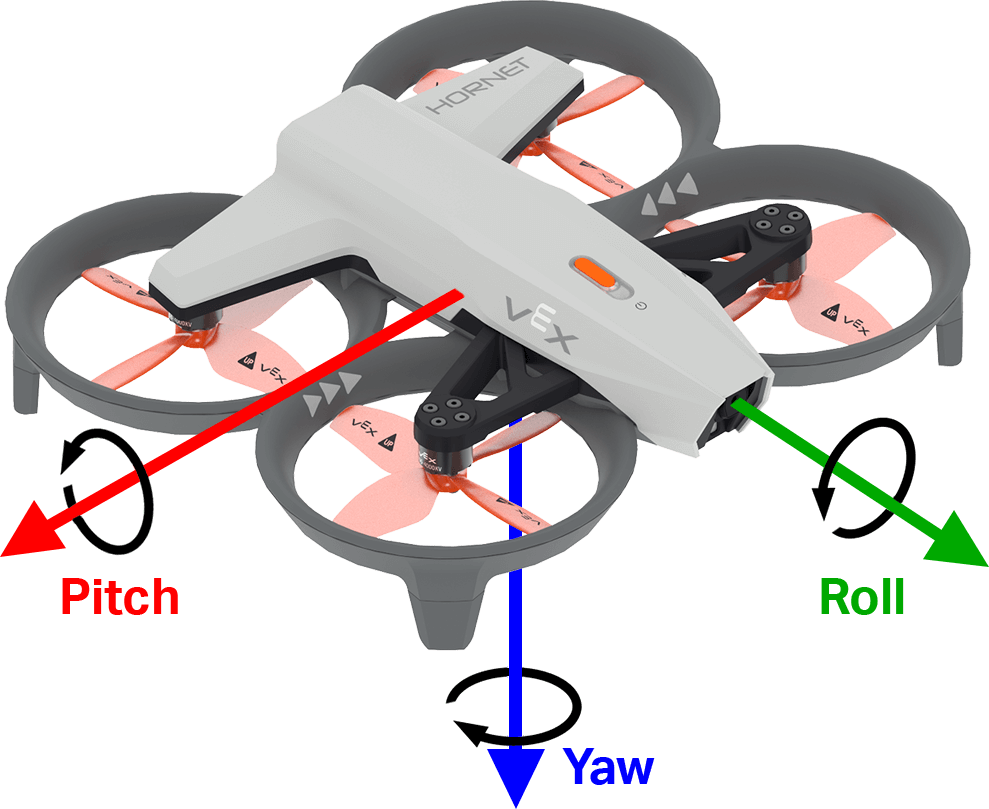
บล็อก การวางแนว จะส่งคืนค่าการหมุน การเอียง หรือการหันของโดรนในช่วง -180.00 ถึง 180.00 องศาในรูปแบบตัวเลขทศนิยม
ภาพด้านล่างใช้ลูกศรแสดงทิศทางการหมุนบวกสำหรับมุมม้วน มุมเงย และมุมหัน
ทิศทางของ [roll v] ในองศา
พารามิเตอร์ |
คำอธิบาย |
|---|---|
แกน |
แกนการวางแนว:
|
ตัวอย่าง
เมื่อเริ่มต้น
[Display the drone orientation as it is rotated by hand.]
ทำตลอดไป
ล้างหน้าจอ
ตั้งเคอร์เซอร์ไปแถว (7) คอลัมน์ (1) บนหน้าจอ
พิมพ์ [Roll:] บนหน้าจอ ▶
พิมพ์ (ทิศทางของ [roll v] ในองศา) บนหน้าจอ ▶
fine
ความเร่ง#
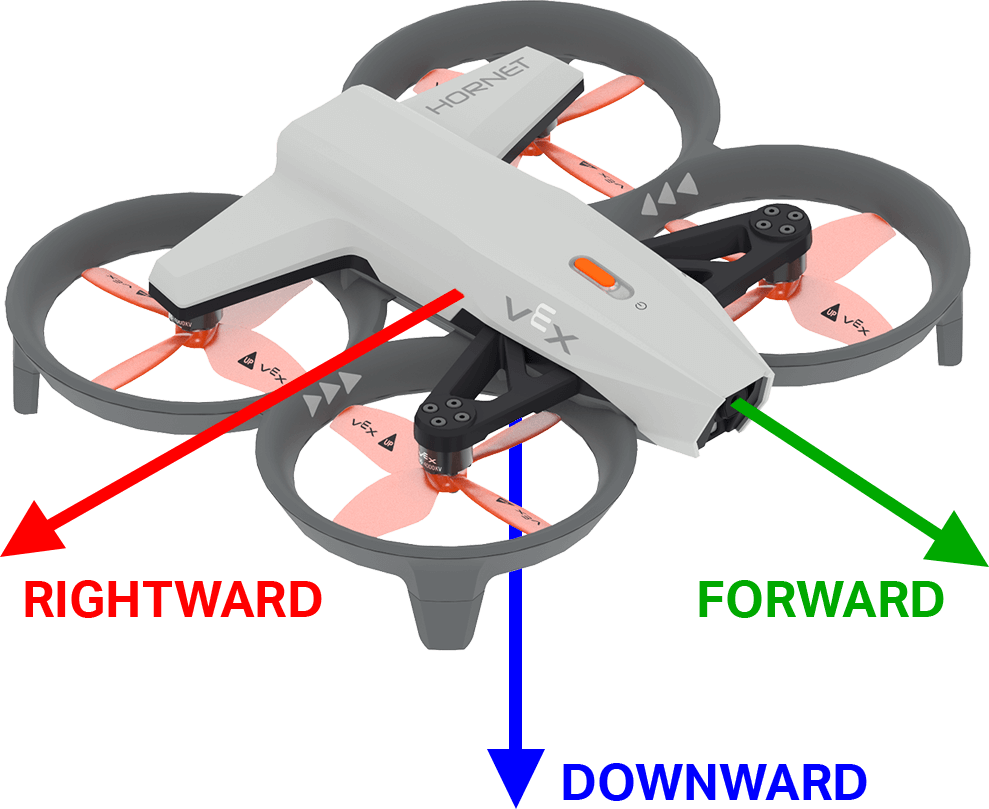
บล็อก ความเร่ง จะส่งคืนค่าความเร่งของโดรนในทิศทางที่กำหนด ค่าที่ส่งกลับมาแสดงถึงอัตราการเปลี่ยนแปลงของความเร็ว โดยวัดเป็นหน่วย g (โดยที่ 1g ≈ 9.81 m/s²) เป็นตัวเลขตั้งแต่ -4.00 ถึง 4.00
ภาพด้านล่างใช้ลูกศรเพื่อแสดงทิศทางของการเร่งความเร็วที่เป็นบวกสำหรับการเคลื่อนที่ไปข้างหน้าและไปทางขวา และการเร่งความเร็วที่เป็นลบสำหรับการเคลื่อนที่ลงด้านล่าง
(ความเร่งของแกน [ไปข้างหน้า v] ในหน่วย g :: custom-controller-inertial-timer)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
แกน |
แกนที่จะส่งคืนค่าความเร่ง:
|
ตัวอย่าง
เมื่อเริ่มต้น
[Display the acceleration as the drone takes off.]
ขึ้นบินไปความสูง [500] [มม. v] ◀ และไม่รอ
ทำตลอดไป
ล้างหน้าจอ
ตั้งเคอร์เซอร์ไปแถว [1] คอลัมน์ [1] บนหน้าจอ
พิมพ์ (ความเร่งของแกน [ทางลง v] ในหน่วย g) บนหน้าจอ ▶
รอ [0.5] วินาที
fine
รับอัตราการหมุนเวียน#
บล็อก get turn rate จะส่งคืนอัตราการหมุนของโดรนตามแกนที่ระบุ โดยจะส่งคืนค่าเป็นองศาต่อวินาที \(dps\) ในรูปแบบจำนวนเต็ม
ภาพด้านล่างใช้ลูกศรแสดงทิศทางการหมุนบวกสำหรับมุมม้วน มุมเงย และมุมหัน
(อัตราการหมุนของแกน [roll v] ในหน่วย dps)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
แกน |
แกนที่จะใช้ในการวัดอัตราการหมุน:
|
ตัวอย่าง
เมื่อเริ่มต้น
[Display the drone turn rate as it is rotated by hand.]
ทำตลอดไป
ล้างหน้าจอ
ตั้งเคอร์เซอร์ไปแถว (7) คอลัมน์ (1) บนหน้าจอ
พิมพ์ [Roll:] บนหน้าจอ ▶
พิมพ์ (อัตราการหมุนของแกน [roll v] ในหน่วย dps) บนหน้าจอ ▶
fine
รีเซ็ตการหมุน#
บล็อก รีเซ็ตการหมุน จะรีเซ็ตค่าการหมุนของโดรนเป็น 0 องศา
รีเซ็ตการหมุน
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Display the rotation after resetting.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
เลี้ยว [ขวา v]
รอจนกว่า <(การหมุนในองศา) [math_greater_than v] [360]>
ลอยตัว
รีเซ็ตการหมุน
รอ [1] วินาที
พิมพ์ (การหมุนในองศา) บนคอนโซล ▶
รีเซ็ตหัวเรื่อง#
บล็อก รีเซ็ตทิศทาง จะรีเซ็ตทิศทางการบินของโดรนเป็นศูนย์องศา
รีเซ็ตทิศทาง
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Turn to the same heading before and after resetting.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
เลี้ยวไปทิศทาง [90] องศา ▶
รอ [1] วินาที
รีเซ็ตทิศทาง
เลี้ยวไปทิศทาง [90] องศา ▶
รอ [1] วินาที
ลงจอด ▶
พิสัย#
ระยะทาง#
บล็อกรายงานระยะทางจะแสดงระยะทางระหว่างเซ็นเซอร์วัดระยะที่เลือกกับวัตถุที่ตรวจพบใกล้ที่สุด
(distance [forward v] range in [mm v])
พารามิเตอร์ |
คำอธิบาย |
|---|---|
พิสัย |
เซ็นเซอร์วัดระยะที่ใช้: ไปข้างหน้า หรือ ลงด้านล่าง ไปข้างหน้า จะรายงานระยะห่างจากด้านหน้าของโดรน ลงด้านล่าง จะรายงานระยะห่างจากด้านล่างของโดรน |
หน่วย |
หน่วยวัดระยะทาง: มม. หรือ นิ้ว |
ตัวอย่าง
เมื่อเริ่มต้น
[Hover at 200 mm.]
ขึ้นบินไปความสูง [500] [มม. v] ▶
ปีน [ลง v]
รอจนกว่า <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
ลอยตัว
รอ (3) วินาที
ลงจอด ▶
แบตเตอรี่#
ระดับแบตเตอรี่#
ส่วน ระดับแบตเตอรี่ จะแสดงระดับประจุแบตเตอรี่ของโดรนเป็นเปอร์เซ็นต์ โดยจะแสดงค่าตั้งแต่ 0 ถึง 100
(ระดับแบตเตอรี่โดรนใน %)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
เมื่อเริ่มต้น
[Display the battery level.]
พิมพ์ (ระดับแบตเตอรี่โดรนใน %) บนหน้าจอ ▶