
गति#
परिचय#
VEX AIR ड्रोन में चार प्रोपेलर लगे हैं, जिससे यह किसी भी दिशा में चल सकता है और स्वतंत्र रूप से घूम सकता है। मोशन मोड में गति, मुड़ने, वेग समायोजन और स्थिति ट्रैकिंग के तरीके उपलब्ध हैं।
नीचे उपलब्ध ब्लॉकों की सूची दी गई है:
कार्य - ड्रोन को हिलाएं और घुमाएं।
टेक ऑफ — ड्रोन को एक निर्दिष्ट ऊंचाई तक उठाता है।
लैंड — ड्रोन को लैंड करता है.
होवर — ड्रोन को उसकी स्थिति पर रखता है।
चढ़ाई — ड्रोन को एक निर्दिष्ट ऊर्ध्वाधर दिशा में ले जाता है।
चढ़ना — ड्रोन को एक निर्दिष्ट ऊर्ध्वाधर दिशा में एक विशिष्ट दूरी के लिए ले जाता है।
ज़ेड स्थिति पर चढ़ें — ड्रोन को ज़ेड-अक्ष पर एक निर्दिष्ट स्थिति में ले जाता है।
मूव — ड्रोन को आगे, पीछे, बाएँ या दाएँ ले जाता है।
कोण पर गति करें — ड्रोन को एक कोण का उपयोग करके एक निर्दिष्ट दिशा में ले जाता है।
आगे बढ़ने के लिए — ड्रोन को एक निश्चित दूरी के लिए एक विशिष्ट दिशा में ले जाता है।
एक कोण पर गति करें — ड्रोन को एक निश्चित दूरी के लिए एक विशिष्ट कोण पर ले जाता है।
आगे बढ़ें — ड्रोन को एक निर्दिष्ट स्थिति में ले जाता है।
मोड़ें — ड्रोन को बाएँ या दाएँ घुमाता है।
turn for — ड्रोन को निर्दिष्ट संख्या में डिग्री के लिए घुमाता है।
शीर्षक की ओर मुड़ें — ड्रोन को एक विशिष्ट दिशा की ओर घुमाता है।
नियंत्रक के साथ आगे बढ़ें — नियंत्रक का उपयोग करके ड्रोन को चलाने की अनुमति देता है।
उड़ान नियंत्रण — उड़ान सेटिंग्स समायोजित करें।
स्टीयरिंग POV सेट करें — ड्रोन को चलाने के लिए POV सेट करता है।
गति सेट करें — ड्रोन की गति शैली सेट करता है।
सेटिंग्स — गति और मोड़ने की गति को समायोजित करें।
चढ़ाई वेग सेट करें — डिफ़ॉल्ट चढ़ाई वेग सेट करता है।
गति वेग सेट करें — डिफ़ॉल्ट गति वेग सेट करता है।
मोड़ने की गति सेट करें — डिफ़ॉल्ट मोड़ने की गति सेट करता है।
स्थिति — ड्रोन की स्थिति को ट्रैक करें और संशोधित करें।
स्थिति — ड्रोन का वर्तमान x, y, या z निर्देशांक लौटाता है।
अधिकतम z ऊँचाई प्राप्त करें — ड्रोन जिस अधिकतम ऊँचाई तक पहुँच सकता है, उसे लौटाता है।
अधिकतम z ऊँचाई सेट करें - ड्रोन कितनी ऊँचाई तक उड़ेगा, इसकी सीमा निर्धारित करता है।
स्थिति सेट करें — ड्रोन की x, y, या z स्थिति को मैन्युअल रूप से सेट करता है।
मान — गतिविधि की स्थिति जांचें।
उड़ान स्थिति — ड्रोन की वर्तमान स्थिति लौटाता है।
सुरक्षित मोड — ड्रोन की प्रोपेलर लॉक स्थिति लौटाता है।
चढ़ाई सक्रिय — बताता है कि ड्रोन वर्तमान में चढ़ाई कर रहा है या नहीं।
मूव एक्टिव — बताता है कि ड्रोन वर्तमान में चल रहा है या नहीं।
टर्न एक्टिव — बताता है कि ड्रोन वर्तमान में घूम रहा है या नहीं।
होवरिंग — बताता है कि ड्रोन वर्तमान में होवर कर रहा है या नहीं।
टेकिंग ऑफ — बताता है कि ड्रोन वर्तमान में टेक ऑफ कर रहा है या नहीं।
लैंडिंग — बताता है कि ड्रोन वर्तमान में लैंडिंग कर रहा है या नहीं।
लैंडेड — बताता है कि ड्रोन लैंड हुआ है या नहीं।
कार्रवाई#
उड़ान भरना#
टेक-ऑफ स्टैक ब्लॉक प्रोपेलर चालू करता है और ड्रोन को हवा में उठाता है। अन्य गतिविधियों से पहले इस ब्लॉक का उपयोग करना आवश्यक है।
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
पैरामीटर |
विवरण |
|---|---|
चढ़ना |
ड्रोन जिस z स्थिति (ऊंचाई) तक पहुंचेगा। |
इकाइयां |
माप की इकाई: मिमी (मिलीमीटर) या इंच। |
और इंतज़ार मत करो |
ब्लॉक को विस्तारित करने के लिए तीर ( ▶ ) का चयन करें ताकि और प्रतीक्षा न करें लिखा जा सके, जिससे स्टैक में अगला ब्लॉक तुरंत चल जाएगा। |
उदाहरण
जब शुरू हो
[Fly for 1 second.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
[1] सेकंड प्रतीक्षा करें
उतरें ▶
भूमि#
लैंड स्टैक ब्लॉक ड्रोन को जमीन पर उतारता है। प्रोजेक्ट बंद होने तक प्रोपेलर चलते रहेंगे।
उतरें ▶
पैरामीटर |
विवरण |
|---|---|
और इंतज़ार मत करो |
ब्लॉक को विस्तारित करने के लिए तीर ( ▶ ) का चयन करें ताकि और प्रतीक्षा न करें लिखा जा सके, जिससे स्टैक में अगला ब्लॉक तुरंत चल जाएगा। |
उदाहरण
जब शुरू हो
[Land after 1 second.]
(500) [mm v] की ऊंचाई पर उड़ान भरें ▶
[1] सेकंड प्रतीक्षा करें
उतरें ▶
मंडराना#
होवर स्टैक ब्लॉक ड्रोन को किसी भी दिशा में हिलने से रोकता है और हवा में उसकी वर्तमान स्थिति को बनाए रखता है।
होवर
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Hold current position for 3 seconds after moving forward.]
(500) [mm v] की ऊंचाई पर उड़ान भरें ▶
[आगे v] दिशा में चलें
[1] सेकंड प्रतीक्षा करें
होवर
[3] सेकंड प्रतीक्षा करें
उतरें ▶
चढ़ना#
क्लाइम्ब स्टैक ब्लॉक ड्रोन को एक निर्दिष्ट ऊर्ध्वाधर दिशा में ले जाता है।
[ऊपर v] दिशा में चढ़ें
पैरामीटर |
विवरण |
|---|---|
दिशा |
ड्रोन किस दिशा में उड़ेगा: ऊपर या नीचे। |
उदाहरण
जब शुरू हो
[Climb upwards for 2 seconds.]
(500) [mm v] की ऊंचाई पर उड़ान भरें ▶
[2] सेकंड प्रतीक्षा करें
[ऊपर v] दिशा में चढ़ें
[2] सेकंड प्रतीक्षा करें
उतरें ▶
चढ़ाई के लिए#
क्लाइम्ब फॉर स्टैक ब्लॉक ड्रोन को एक निर्दिष्ट ऊर्ध्वाधर दिशा में एक विशिष्ट दूरी तक ले जाता है।
[ऊपर v] दिशा में (500) [mm v] चढ़ें ▶
पैरामीटर |
विवरण |
|---|---|
दिशा |
ड्रोन किस दिशा में उड़ेगा: ऊपर या नीचे। |
दूरी |
ड्रोन जितनी दूरी तक उड़ान भरेगा। |
इकाइयां |
माप की इकाई: मिमी (मिलीमीटर) या इंच। |
और इंतज़ार मत करो |
ब्लॉक को विस्तारित करने के लिए तीर ( ▶ ) का चयन करें ताकि और प्रतीक्षा न करें लिखा जा सके, जिससे स्टैक में अगला ब्लॉक तुरंत चल जाएगा। |
उदाहरण
जब शुरू हो
[Lower drone before landing.]
[700] [mm v] की ऊंचाई पर उड़ान भरें ▶
[1] सेकंड प्रतीक्षा करें
[नीचे v] दिशा में [300] [mm v] चढ़ें ▶
[1] सेकंड प्रतीक्षा करें
उतरें ▶
Z स्थिति तक चढ़ें#
क्लाइम्ब टू जेड पोजीशन स्टैक ब्लॉक ड्रोन को जेड-अक्ष पर एक निर्दिष्ट स्थिति में ले जाता है।
z स्थिति [500] [mm v] पर चढ़ें ▶
पैरामीटर |
विवरण |
|---|---|
जेड स्थिति |
ड्रोन जिस z स्थिति तक पहुंचेगा, वह पूर्णांक या दशमलव के रूप में हो सकती है। |
इकाइयां |
माप की इकाई: मिमी (मिलीमीटर) या इंच। |
और इंतज़ार मत करो |
ब्लॉक को विस्तारित करने के लिए तीर ( ▶ ) का चयन करें ताकि और प्रतीक्षा न करें लिखा जा सके, जिससे स्टैक में अगला ब्लॉक तुरंत चल जाएगा। |
उदाहरण
जब शुरू हो
[Reach 500 mm after takeoff.]
[300] [mm v] की ऊंचाई पर उड़ान भरें ▶
[1] सेकंड प्रतीक्षा करें
z स्थिति [500] [mm v] पर चढ़ें ▶
[1] सेकंड प्रतीक्षा करें
उतरें ▶
कदम#
मूव स्टैक ब्लॉक वर्तमान मूव वेलोसिटी का उपयोग करके ड्रोन को चार विशिष्ट दिशाओं में ले जाता है।
[आगे v] दिशा में चलें
पैरामीटर |
विवरण |
|---|---|
दिशा |
ड्रोन को निम्नलिखित में से किसी एक दिशा में ले जाएं:
|
उदाहरण
जब शुरू हो
[Move forward for 2 seconds.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
[आगे v] दिशा में चलें
[2] सेकंड प्रतीक्षा करें
उतरें ▶
कोण पर गति करें#
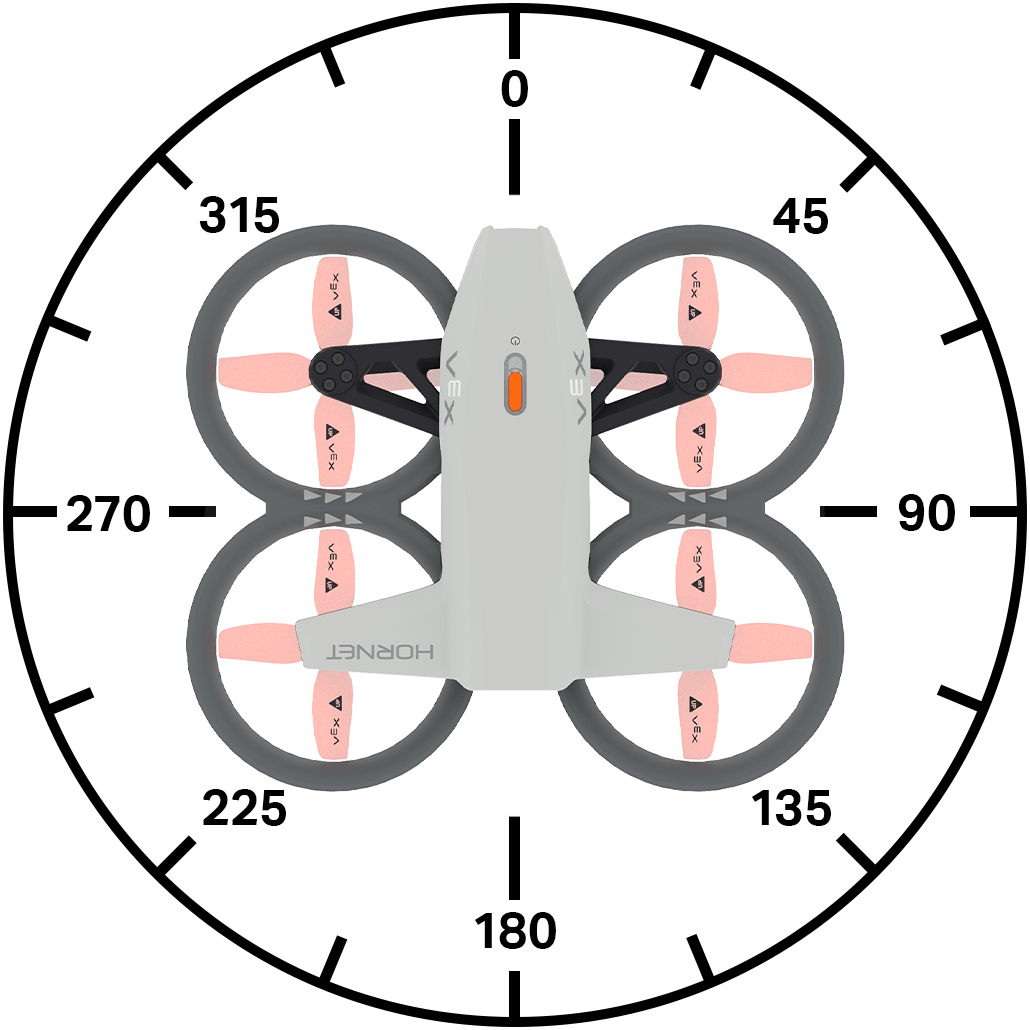
मूव एट एंगल स्टैक ब्लॉक ड्रोन को वर्तमान मूव वेलोसिटी का उपयोग करके एक निर्दिष्ट कोण पर ले जाता है।
(90) डिग्री पर जाएं
पैरामीटर |
विवरण |
|---|---|
कोण |
ड्रोन जिस कोण पर गति करता है, वह पूर्णांक या दशमलव के रूप में 0 से 359 डिग्री तक हो सकता है। |
उदाहरण
जब शुरू हो
[Move left for 2 seconds.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
[270] डिग्री पर जाएं
[2] सेकंड प्रतीक्षा करें
उतरें ▶
के लिए आगे बढ़ें#
मूव फॉर स्टैक ब्लॉक ड्रोन को वर्तमान मूव वेलोसिटी का उपयोग करके एक विशिष्ट दूरी के लिए चार विशिष्ट दिशाओं में ले जाता है।
[आगे v] दिशा में (200) [mm v] जाएं ▶
पैरामीटर |
विवरण |
|---|---|
दिशा |
ड्रोन को निम्नलिखित में से किसी एक दिशा में ले जाएं:
|
दूरी |
ड्रोन द्वारा तय की जाने वाली दूरी, पूर्णांक या दशमलव के रूप में। |
इकाइयां |
माप की इकाई: मिमी (मिलीमीटर) या इंच। |
और इंतज़ार मत करो |
ब्लॉक को विस्तारित करने के लिए तीर ( ▶ ) का चयन करें ताकि और प्रतीक्षा न करें लिखा जा सके, जिससे स्टैक में अगला ब्लॉक तुरंत चल जाएगा। |
उदाहरण
जब शुरू हो
[Move forward for 200 mm.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
[आगे v] दिशा में [200] [mm v] जाएं ▶
उतरें ▶
कोण पर गति करें#
मूव एट एंगल फॉर स्टैक ब्लॉक ड्रोन को वर्तमान मूव वेलोसिटी का उपयोग करके एक निर्दिष्ट दूरी के लिए एक विशिष्ट कोण पर ले जाता है।
(45) डिग्री पर (200) [mm v] जाएं ▶
पैरामीटर |
विवरण |
|---|---|
कोण |
ड्रोन जिस कोण पर गति करता है, वह पूर्णांक या दशमलव के रूप में 0 से 359 डिग्री तक हो सकता है। |
दूरी |
ड्रोन द्वारा तय की जाने वाली दूरी, पूर्णांक या दशमलव के रूप में। |
इकाइयां |
माप की इकाई: मिमी (मिलीमीटर) या इंच। |
और इंतज़ार मत करो |
ब्लॉक को विस्तारित करने के लिए तीर ( ▶ ) का चयन करें ताकि और प्रतीक्षा न करें लिखा जा सके, जिससे स्टैक में अगला ब्लॉक तुरंत चल जाएगा। |
उदाहरण
जब शुरू हो
[Move diagonally for 500 mm.]
[300] [mm v] की ऊंचाई पर उड़ान भरें ▶
[45] डिग्री पर [500] [mm v] जाएं ▶
उतरें ▶
करने के लिए कदम#
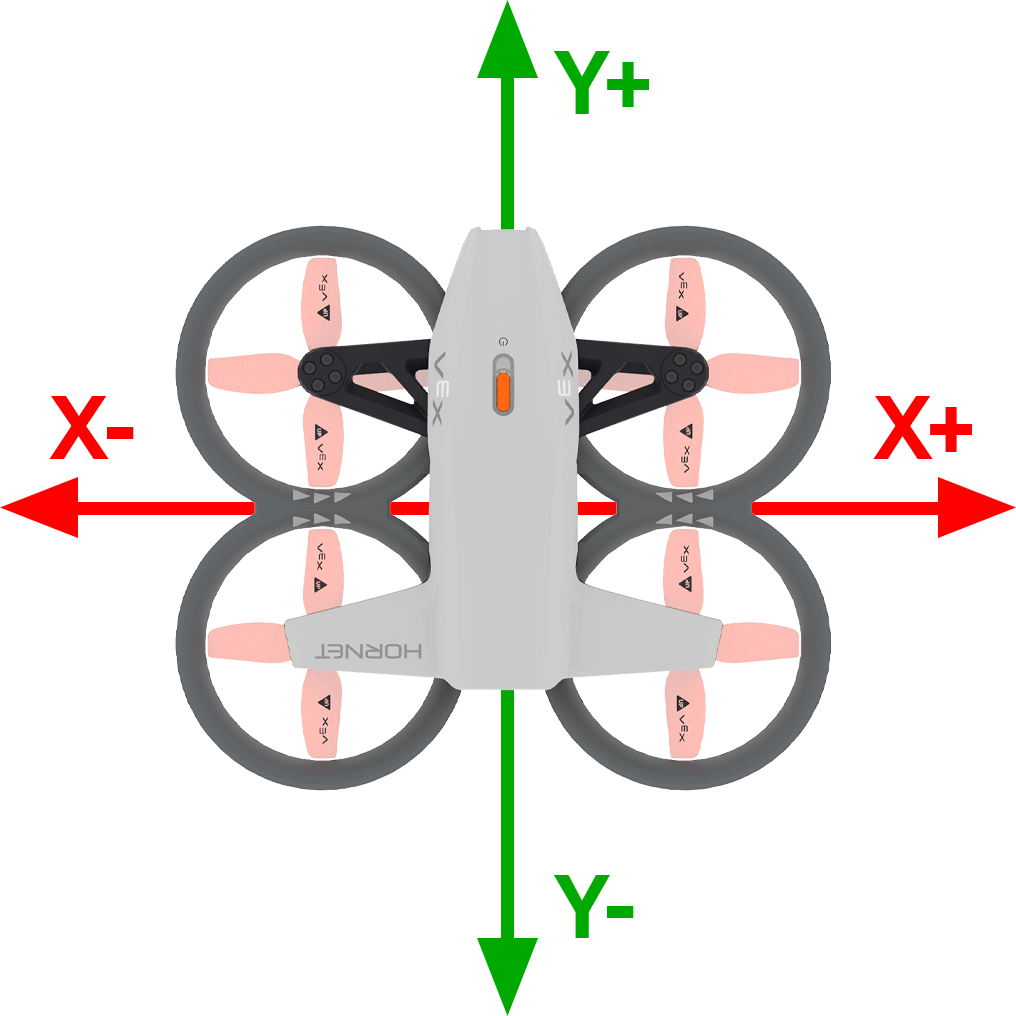
मूव टू स्टैक ब्लॉक ड्रोन को उसी दिशा को बनाए रखते हुए हवा में एक निर्दिष्ट स्थिति में ले जाता है।
x: [1000] y: [1000] z: [1000] [mm v] पर जाएं ▶
पैरामीटर |
विवरण |
|---|---|
एक्स |
वह x निर्देशांक जिस पर ड्रोन गति करेगा। |
वाई |
वह y निर्देशांक जिस पर ड्रोन गति करेगा। |
जेड |
वह z निर्देशांक जिस पर ड्रोन चढ़ाई करेगा। |
इकाइयां |
माप की इकाई: मिमी (मिलीमीटर) या इंच। |
उदाहरण
जब शुरू हो
[Move diagonally to (300, 300, 500).]
[300] [mm v] की ऊंचाई पर उड़ान भरें ▶
[2] सेकंड प्रतीक्षा करें
x: [300] y: [300] z: [500] [mm v] पर जाएं ▶
[2] सेकंड प्रतीक्षा करें
उतरें ▶
मोड़#
टर्न स्टैक ब्लॉक वर्तमान टर्न वेलोसिटी का उपयोग करके ड्रोन को एक विशिष्ट दिशा में घुमाता है।
[दाएं v] दिशा में मुड़ें
पैरामीटर |
विवरण |
|---|---|
दिशा |
ड्रोन के मुड़ने की दिशा: दाएं या बाएं। |
उदाहरण
जब शुरू हो
[Turn to the right for 2 seconds.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
[दाएं v] दिशा में मुड़ें
[2] सेकंड प्रतीक्षा करें
उतरें ▶
मोड़ के लिए#
टर्न फॉर स्टैक ब्लॉक ड्रोन को उसकी वर्तमान दिशा के सापेक्ष एक निश्चित दूरी के लिए निर्दिष्ट दिशा में घुमाता है, वर्तमान टर्न वेलोसिटी का उपयोग करके।
[दाएं v] दिशा में (90) डिग्री मुड़ें ▶
पैरामीटर |
विवरण |
|---|---|
दिशा |
ड्रोन के मुड़ने की दिशा: दाएं या बाएं। |
कोण |
ड्रोन जिस कोण पर गति करता है, वह पूर्णांक या दशमलव के रूप में 0 से 359 डिग्री तक हो सकता है। |
और इंतज़ार मत करो |
ब्लॉक को विस्तारित करने के लिए तीर ( ▶ ) का चयन करें ताकि और प्रतीक्षा न करें लिखा जा सके, जिससे स्टैक में अगला ब्लॉक तुरंत चल जाएगा। |
उदाहरण
जब शुरू हो
[Turn around, then land.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
[दाएं v] दिशा में [180] डिग्री मुड़ें ▶
उतरें ▶
शीर्षक की ओर मुड़ें#
टर्न टू हेडिंग स्टैक ब्लॉक ड्रोन को वर्तमान टर्न वेलोसिटी का उपयोग करके एक विशिष्ट हेडिंग की ओर मोड़ता है।
(270) डिग्री दिशा पर मुड़ें ▶
पैरामीटर |
विवरण |
|---|---|
शीर्षक |
ड्रोन 0 से 359 डिग्री तक की दिशा में मुड़ेगा। |
और इंतज़ार मत करो |
ब्लॉक को विस्तारित करने के लिए तीर ( ▶ ) का चयन करें ताकि और प्रतीक्षा न करें लिखा जा सके, जिससे स्टैक में अगला ब्लॉक तुरंत चल जाएगा। |
उदाहरण
जब शुरू हो
[Turn to face each of the cardinal headings.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
(90) डिग्री दिशा पर मुड़ें ▶
[1] सेकंड प्रतीक्षा करें
(180) डिग्री दिशा पर मुड़ें ▶
[1] सेकंड प्रतीक्षा करें
(270) डिग्री दिशा पर मुड़ें ▶
[1] सेकंड प्रतीक्षा करें
(0) डिग्री दिशा पर मुड़ें ▶
[1] सेकंड प्रतीक्षा करें
उतरें ▶
नियंत्रक के साथ आगे बढ़ें#
कंट्रोलर के साथ गति करें स्टैक ब्लॉक आपको VEX AIR ड्रोन कंट्रोलर का उपयोग करके ड्रोन को नियंत्रित करने की सुविधा देता है। ड्रोन को लगातार नियंत्रित करने के लिए इस ब्लॉक का उपयोग लूप के अंदर किया जाना चाहिए। यदि लूप रुक जाता है और ड्रोन को गति देने के लिए कोई अन्य ब्लॉक मौजूद नहीं है, तो ड्रोन उसी दिशा में चलता रहेगा जिस दिशा में वह पिछली बार चल रहा था।
कंट्रोलर से चलाएं
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Move with controller until button 7 is pressed.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
<कंट्रोलर बटन [7 v] दबाया गया?> होने तक दोहराएं
कंट्रोलर से चलाएं
अंत
उतरें ▶
उड़ान नियंत्रण#
स्टीयरिंग POV सेट करें#
सेट स्टीयरिंग पीओवी स्टैक ब्लॉक ड्रोन को चलाने के दौरान उपयोग किए जाने वाले दृश्य बिंदु को निर्धारित करता है।
स्टीयरिंग POV [मानक v] पर सेट करें
पैरामीटर |
विवरण |
|---|---|
शैली |
यह ड्रोन को नियंत्रित करने के लिए उपयोग किए जाने वाले दृष्टिकोण को निर्धारित करता है। स्टैंडर्ड का अर्थ है कि गतिविधियाँ ड्रोन की वर्तमान दिशा पर आधारित होती हैं। हेडलेस का अर्थ है कि गतिविधियाँ किसी प्रोजेक्ट की शुरुआत में ड्रोन के ओरिएंटेशन पर आधारित होती हैं। |
उदाहरण
जब शुरू हो
[Steer based on the drone's starting orienation until button 7 is pressed.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
स्टीयरिंग POV [हेडलेस v] पर सेट करें
<कंट्रोलर बटन [7 v] दबाया गया?> होने तक दोहराएं
कंट्रोलर से चलाएं
अंत
उतरें ▶
गति निर्धारित करें#
सेट मूवमेंट स्टैक ब्लॉक ड्रोन की मूवमेंट स्टाइल को सेट करता है।
ड्रोन को कंट्रोलर से उड़ाते समय इस तरह की मूवमेंट स्टाइल का इस्तेमाल किया जाता है।
मूवमेंट [सटीक v] पर सेट करें
पैरामीटर |
विवरण |
|---|---|
शैली |
ड्रोन को नियंत्रित करने के लिए उपयोग की जाने वाली शैली निर्धारित करता है:
|
उदाहरण
जब शुरू हो
[Control the drone with the balanced movement style.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
मूवमेंट [संतुलित v] पर सेट करें
<कंट्रोलर बटन [7 v] दबाया गया?> होने तक दोहराएं
कंट्रोलर से चलाएं
अंत
उतरें ▶
सेटिंग्स#
चढ़ाई की गति निर्धारित करें#
सेट क्लाइम्ब वेलोसिटी स्टैक ब्लॉक डिफ़ॉल्ट चढ़ाई वेग को प्रतिशत के रूप में सेट करता है। यह चढ़ाई से संबंधित सभी बाद के ब्लॉकों को प्रभावित करेगा। डिफ़ॉल्ट चढ़ाई वेग 50% है।
क्लाइंब वेलोसिटी [100]% पर सेट करें
पैरामीटर |
विवरण |
|---|---|
वेग |
ड्रोन के ऊपर चढ़ने की गति प्रतिशत में। |
उदाहरण
जब शुरू हो
[Raise the drone quickly before landing.]
[300] [mm v] की ऊंचाई पर उड़ान भरें ▶
[1] सेकंड प्रतीक्षा करें
क्लाइंब वेलोसिटी [100]% पर सेट करें
[ऊपर v] दिशा में (500) [mm v] चढ़ें ▶
उतरें ▶
गति निर्धारित करें#
सेट मूव वेलोसिटी स्टैक ब्लॉक डिफ़ॉल्ट गति को प्रतिशत के रूप में निर्धारित करता है। यह गति से संबंधित सभी आगामी ब्लॉकों को प्रभावित करेगा। डिफ़ॉल्ट गति 50% है।
मूव वेलोसिटी [100]% पर सेट करें
पैरामीटर |
विवरण |
|---|---|
वेग |
ड्रोन की गति का प्रतिशत। |
उदाहरण
जब शुरू हो
[Move forward quickly, then reverse slowly.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
मूव वेलोसिटी [100]% पर सेट करें
[आगे v] दिशा में [500] [mm v] जाएं ▶
(1) सेकंड प्रतीक्षा करें
मूव वेलोसिटी [20]% पर सेट करें
[पीछे v] दिशा में [500] [mm v] जाएं ▶
उतरें ▶
मोड़ की गति निर्धारित करें#
सेट टर्न वेलोसिटी स्टैक ब्लॉक डिफ़ॉल्ट टर्निंग वेलोसिटी को प्रतिशत के रूप में सेट करता है। यह टर्निंग से संबंधित सभी आगामी ब्लॉकों को प्रभावित करेगा। डिफ़ॉल्ट टर्निंग वेलोसिटी 50% है।
टर्न वेलोसिटी [100]% पर सेट करें
पैरामीटर |
विवरण |
|---|---|
वेग |
ड्रोन के मुड़ने की गति प्रतिशत में। |
उदाहरण
जब शुरू हो
[Turn clockwise quickly, then counterclockwise slowly.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
टर्न वेलोसिटी [100]% पर सेट करें
[दाएं v] दिशा में [360] डिग्री मुड़ें ▶
(1) सेकंड प्रतीक्षा करें
टर्न वेलोसिटी [20]% पर सेट करें
[बाएं v] दिशा में [360] डिग्री मुड़ें ▶
उतरें ▶
पद#
पद#
स्थिति रिपोर्टर ब्लॉक ड्रोन के वर्तमान x, y, या z निर्देशांक को पूर्णांक के रूप में रिपोर्ट करता है। किसी प्रोजेक्ट की शुरुआत में, ड्रोन की वर्तमान स्थिति स्वचालित रूप से (0, 0, 0) पर सेट हो जाती है।
[mm v] में [x v] की स्थिति
पैरामीटर |
विवरण |
|---|---|
अक्ष |
निर्देशांक किस अक्ष पर दर्शाने हैं:
|
इकाइयां |
माप की इकाई: मिमी (मिलीमीटर) या इंच। |
उदाहरण
जब शुरू हो
[Fly to position (0, 300, 500).]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
[1] सेकंड प्रतीक्षा करें
[आगे v] दिशा में चलें
<([mm v] में [y v] की स्थिति) [math_greater_than v] [300]> होने तक प्रतीक्षा करें
होवर
[1] सेकंड प्रतीक्षा करें
उतरें ▶
अधिकतम Z ऊंचाई प्राप्त करें#
get max z height रिपोर्टर ब्लॉक ड्रोन द्वारा प्राप्त की जा सकने वाली अधिकतम ऊंचाई की जानकारी देता है।
(get max z height in [mm v])
पैरामीटर |
विवरण |
|---|---|
इकाइयां |
माप की इकाई: मिमी (मिलीमीटर) या इंच। |
उदाहरण
जब शुरू हो :: hat events
[Display the new z height limit.]
स्क्रीन पर (get max z height in [mm v]) प्रिंट करें ▶
स्क्रीन पर कर्सर को अगली पंक्ति पर सेट करें
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
अधिकतम z ऊंचाई [1000] [mm v] पर सेट करें
स्क्रीन पर (get max z height in [mm v]) प्रिंट करें ▶
[1] सेकंड प्रतीक्षा करें
उतरें ▶
अधिकतम z ऊंचाई सेट करें#
set max z height स्टैक ब्लॉक यह सीमा निर्धारित करता है कि ड्रोन कितनी ऊंचाई तक उड़ेगा।
अधिकतम z ऊंचाई [2500] [mm v] पर सेट करें
पैरामीटर |
विवरण |
|---|---|
अधिकतम z ऊँचाई |
अधिकतम जेड-अक्ष मान, पूर्णांक या दशमलव के रूप में, जिसके ऊपर ड्रोन नहीं उड़ेगा, 1000 से 5000 मिमी या 40 से 196 इंच की सीमा में। |
इकाइयां |
माप की इकाई: मिमी (मिलीमीटर) या इंच। |
उदाहरण
जब शुरू हो
[Fly with controller under 1000 mm.]
अधिकतम z ऊंचाई [1000] [mm v] पर सेट करें
(500) [mm v] की ऊंचाई पर उड़ान भरें ▶
<कंट्रोलर बटन [7 v] दबाया गया?> होने तक दोहराएं
कंट्रोलर से चलाएं
अंत
उतरें ▶
स्थिति निर्धारित करें#
सेट पोजीशन स्टैक ब्लॉक ड्रोन के वर्तमान x, y, या z निर्देशांक को एक निर्दिष्ट मान पर सेट करता है।
[x v] की स्थिति [0] [mm v] पर सेट करें
पैरामीटर |
विवरण |
|---|---|
अक्ष |
स्थिति निर्धारित करने के लिए निर्देशांक अक्ष:
|
कोआर्डिनेट |
निर्धारित की जाने वाली नई स्थिति का मान। |
इकाइयां |
माप की इकाई: मिमी (मिलीमीटर) या इंच। |
उदाहरण
जब शुरू हो
[Set a new z position, then fly to z position -300.]
[800] [mm v] की ऊंचाई पर उड़ान भरें ▶
[z v] की स्थिति [0] [mm v] पर सेट करें
[1] सेकंड प्रतीक्षा करें
[नीचे v] दिशा में चढ़ें
<([mm v] में [z v] की स्थिति) [math_less_than v] [-300]> होने तक प्रतीक्षा करें
होवर
[1] सेकंड प्रतीक्षा करें
उतरें ▶
मान#
उड़ान राज्य#
फ्लाइट स्टेट बूलियन ब्लॉक यह बताता है कि ड्रोन निर्दिष्ट उड़ान स्थिति में है या नहीं।
सही — ड्रोन निर्दिष्ट स्थिति में है।
गलत — ड्रोन निर्दिष्ट स्थिति में नहीं है।
<उड़ान स्थिति [motors off v] है?>
पैरामीटर |
विवरण |
|---|---|
राज्य |
जाँच करने के लिए उड़ान की स्थिति:
|
उदाहरण
जब शुरू हो
[Report the flight status as the drone takes off.]
स्क्रीन पर [Preparing for flight!] प्रिंट करें ◀ और कर्सर को अगली पंक्ति पर सेट करें
[800] [mm v] की ऊंचाई पर उड़ान भरें ◀ और प्रतीक्षा न करें
<flight state is [motor start v]> होने तक प्रतीक्षा करें
स्क्रीन पर [Motors starting...] प्रिंट करें ◀ और कर्सर को अगली पंक्ति पर सेट करें
<flight state is [flight v]> होने तक प्रतीक्षा करें
स्क्रीन पर [Take off!] प्रिंट करें ▶
सुरक्षित मोड#
सेफ मोड बूलियन ब्लॉक यह रिपोर्ट करता है कि ड्रोन पर प्रोपेलर लॉक सक्षम है या नहीं।
सही — प्रोपेलर लॉक सक्रिय है।
गलत — प्रोपेलर लॉक सक्षम नहीं है।
<सुरक्षित मोड?>
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Change the sound by enabling the Propeller Lock.]
हमेशा
यदि <सुरक्षित मोड?> तो
[खराबी v] ध्वनि चलाएं
अन्यथा
[सफल v] ध्वनि चलाएं
सक्रिय चढ़ाई#
क्लाइम्ब एक्टिव बूलियन ब्लॉक यह रिपोर्ट करता है कि ड्रोन ऊपर चढ़ रहा है या नहीं।
सच है — ड्रोन इस समय ऊपर की ओर चढ़ रहा है।
गलत — ड्रोन ऊपर नहीं चढ़ रहा है।
<चढ़ाई सक्रिय है?>
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[After the drone starts to climb, play a sound and land.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
[ऊपर v] दिशा में चढ़ें
[1] सेकंड प्रतीक्षा करें
यदि <चढ़ाई सक्रिय है?> तो
[लूपिंग v] ध्वनि चलाएं ▶
उतरें ▶
सक्रिय रूप से आगे बढ़ें#
मूव एक्टिव बूलियन ब्लॉक यह बताता है कि ड्रोन वर्तमान में मूव ब्लॉक का उपयोग कर रहा है या नहीं।
सही — ड्रोन वर्तमान में एक मूव ब्लॉक का उपयोग कर रहा है।
गलत — ड्रोन वर्तमान में किसी मूव ब्लॉक का उपयोग नहीं कर रहा है।
<मूव सक्रिय है?>
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[After the drone starts to move, play a sound and land.]
[500] [mm v] की ऊंचाई पर उड़ान भरें ▶
[आगे v] दिशा में चलें
[1] सेकंड प्रतीक्षा करें
यदि <मूव सक्रिय है?> तो
[लूपिंग v] ध्वनि चलाएं ▶
उतरें ▶
सक्रिय करें#
टर्न एक्टिव बूलियन ब्लॉक यह रिपोर्ट करता है कि ड्रोन मुड़ रहा है या नहीं।
सच है — ड्रोन इस समय घूम रहा है।
गलत — ड्रोन घूम नहीं रहा है।
<टर्न सक्रिय है?>
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[After the drone starts to turn, play a sound and land.]
(500) [mm v] की ऊंचाई पर उड़ान भरें ▶
[दाएं v] दिशा में मुड़ें
[1] सेकंड प्रतीक्षा करें
यदि <टर्न सक्रिय है?> तो
[पहचाना गया v] ध्वनि चलाएं ▶
उतरें ▶
मँडरा#
होवरिंग बूलियन ब्लॉक यह रिपोर्ट करता है कि ड्रोन अपनी स्थिति बनाए रख रहा है (होवर कर रहा है)।
सच है — ड्रोन इस समय अपनी स्थिति बनाए हुए है (मँडर रहा है)।
गलत — ड्रोन इस समय अपनी स्थिति बदल रहा है।
<होवरिंग?>
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Play a sound after the drone has finished taking off.]
[700] [mm v] की ऊंचाई पर उड़ान भरें ▶
<होवरिंग?> होने तक प्रतीक्षा करें
[2] सेकंड प्रतीक्षा करें
[रोकें v] ध्वनि चलाएं ▶
उतरें ▶
निकल रहा हूं#
टेकिंग ऑफ बूलियन ब्लॉक यह रिपोर्ट करता है कि ड्रोन उड़ान भरने की प्रक्रिया में है या नहीं।
सच है — ड्रोन इस समय उड़ान भरने की प्रक्रिया में है।
गलत — ड्रोन उड़ान भरने की प्रक्रिया में नहीं है।
<उड़ान भर रहा है?>
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Play sounds while the drone is taking off.]
[700] [mm v] की ऊंचाई पर उड़ान भरें ◀ और प्रतीक्षा न करें
[1] सेकंड प्रतीक्षा करें
जबकि <उड़ान भर रहा है?>
[सेंसिंग v] ध्वनि चलाएं ▶
अवतरण#
लैंडिंग बूलियन ब्लॉक यह बताता है कि ड्रोन लैंडिंग की प्रक्रिया में है या नहीं।
सच है — ड्रोन इस समय लैंडिंग की प्रक्रिया में है।
गलत — ड्रोन लैंडिंग की प्रक्रिया में नहीं है।
<उतर रहा है?>
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Play sounds while the drone is landing.]
(500) [mm v] की ऊंचाई पर उड़ान भरें ▶
[1] सेकंड प्रतीक्षा करें
उतरें ◀ और प्रतीक्षा न करें
[1] सेकंड प्रतीक्षा करें
जबकि <उतर रहा है?>
[लूपिंग v] ध्वनि चलाएं ▶
उतर ली#
लैंडेड बूलियन ब्लॉक यह रिपोर्ट करता है कि ड्रोन लैंड हुआ है या नहीं।
सच है — ड्रोन उतर चुका है।
गलत — ड्रोन नहीं उतरा है।
<उतर गया?>
पैरामीटर |
विवरण |
|---|---|
इस ब्लॉक में कोई पैरामीटर नहीं है। |
उदाहरण
जब शुरू हो
[Celebrate a successful landing.]
(500) [mm v] की ऊंचाई पर उड़ान भरें ▶
(1) सेकंड प्रतीक्षा करें
उतरें ▶
यदि <landed> तो
[सफल v] ध्वनि चलाएं ▶