
সেন্সর#
ভূমিকা#
VEX AIR ড্রোনে ঘূর্ণন গতি পরিমাপ এবং গতির পরিবর্তন শনাক্ত করার জন্য একটি ইনার্শিয়াল সেন্সর এবং দূরত্ব নির্ণয়ের জন্য একটি রেঞ্জ সেন্সর রয়েছে। VEX AIR ড্রোনটি এর ব্যাটারির চার্জের হিসাবও রাখতে পারে। এই সেন্সরগুলো ড্রোনটিকে তার অভিমুখ, দিক, ত্বরণ এবং বিভিন্ন বস্তু থেকে দূরত্ব ট্র্যাক করতে সাহায্য করে।
নিম্নে সকল উপলব্ধ ব্লকের একটি তালিকা দেওয়া হলো:
জড়তামূলক - ড্রোনটির ঘূর্ণন গতিবিধি ট্র্যাক করুন।
ঘূর্ণন — শুরু হওয়ার পর থেকে ড্রোনটি কতটা ঘুরেছে তা ফেরত দেয়।
heading — ড্রোনটির হেডিং অ্যাঙ্গেল (০ থেকে ৩৫৯.৯৯ ডিগ্রি) রিটার্ন করে।
অভিমুখীকরণ — ড্রোনটির রোল, পিচ, বা ইয়ো ফেরত দেয় (–180.00 থেকে 180.00 ডিগ্রি)।
ত্বরণ — সম্মুখ, ডান বা নিম্ন অক্ষ বরাবর ত্বরণ ফেরত দেয়।
ঘূর্ণন হার পান — ড্রোনটির বর্তমান ঘূর্ণন গতি ডিগ্রি প্রতি সেকেন্ড \(dps\) এ ফেরত দেয়।
ঘূর্ণন রিসেট — ঘূর্ণনের মান শূন্যে রিসেট করে।
হেডিং রিসেট — হেডিং-এর মান শূন্যতে রিসেট করে।
রেঞ্জ — ড্রোনের রেঞ্জ সেন্সর থেকে দূরত্ব শনাক্ত করুন।
দূরত্ব — নির্বাচিত রেঞ্জ সেন্সর এবং নিকটতম শনাক্তকৃত বস্তুর মধ্যেকার দূরত্ব জানায়।
ব্যাটারি - ড্রোনটির ব্যাটারির চার্জ ফিরিয়ে আনুন।
ব্যাটারি লেভেল — ড্রোনটির ব্যাটারি লেভেল শতাংশে দেখায়।
জড়তা#
ঘূর্ণন#
rotation ব্লকটি ড্রোনটি যাত্রা শুরু করার পর থেকে কত ডিগ্রি ঘুরেছে তা দেখায়। এটি সমস্ত ঘূর্ণন যোগ করে মোট মান ডিগ্রিতে ফেরত দেয়: ঘড়ির কাঁটার দিকে ঘোরার জন্য ধনাত্মক এবং ঘড়ির কাঁটার বিপরীত দিকে ঘোরার জন্য ঋণাত্মক।
(ডিগ্রিতে ঘূর্ণন)
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Display the rotation after turning.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[বাম v] দিকে (450) ডিগ্রি ঘোরো ▶
কনসোলে (ডিগ্রিতে ঘূর্ণন) প্রিন্ট করো ▶
অবতরণ করো ▶
শিরোনাম#
heading ব্লকটি ড্রোনটির হেডিং অ্যাঙ্গেল প্রদান করে। এটি ০ থেকে ৩৫৯.৯৯ ডিগ্রির মধ্যে একটি দশমিক সংখ্যা প্রদান করে।
(ডিগ্রিতে দিকনির্দেশ)
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Display the rotation after turning left.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[বাম v] দিকে (90) ডিগ্রি ঘোরো ▶
স্ক্রিনে (ডিগ্রিতে দিকনির্দেশ) প্রিন্ট করো ▶
অভিমুখীকরণ#
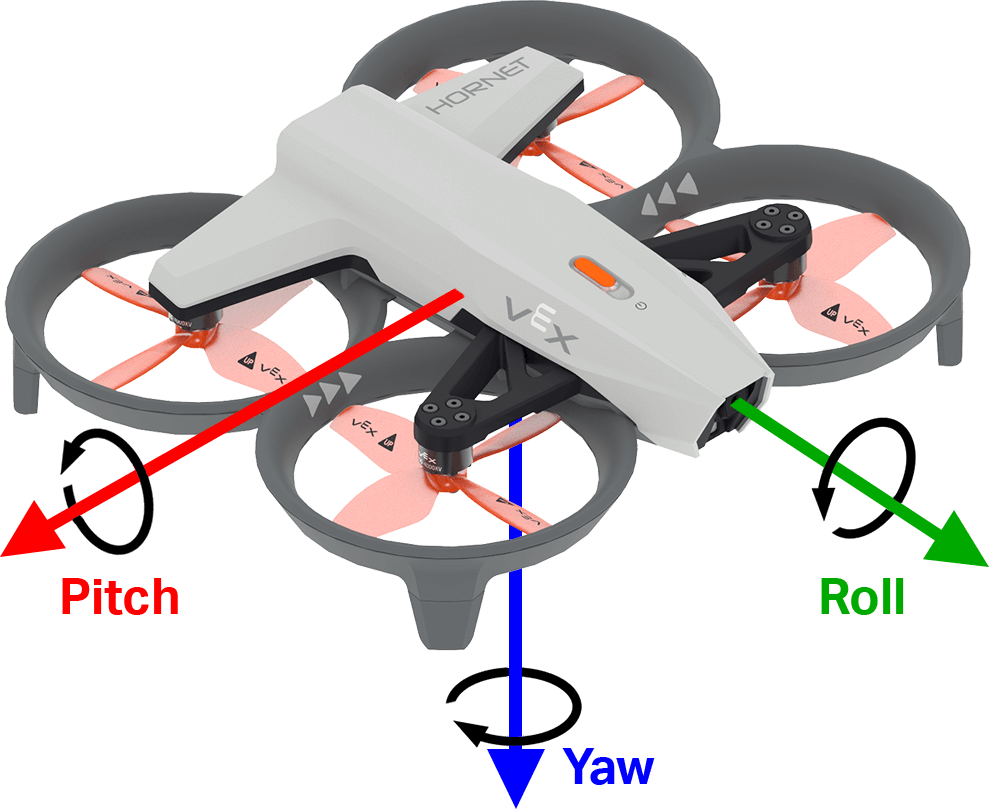
অরিয়েন্টেশন ব্লকটি ড্রোনটির রোল, পিচ বা ইয়ো-কে –১৮০.০০ থেকে ১৮০.০০ ডিগ্রির পরিসরে একটি দশমিক সংখ্যা হিসেবে ফেরত দেয়।
নিচের চিত্রটিতে রোল, পিচ ও ইয়ো-এর ধনাত্মক ঘূর্ণনের দিক বোঝাতে তীরচিহ্ন ব্যবহার করা হয়েছে।
ডিগ্রিতে [রোল v]-এর অভিমুখ
প্যারামিটার |
বর্ণনা |
|---|---|
অক্ষ |
The orientation axis:
|
উদাহরণ
শুরু হলে
[Display the drone orientation as it is rotated by hand.]
চিরকাল
স্ক্রিন মুছে দাও
স্ক্রিনে সারি (7) কলাম (1)-এ কার্সার নিয়ে যাও
স্ক্রিনে [Roll:] প্রিন্ট করো ▶
স্ক্রিনে (ডিগ্রিতে [রোল v]-এর অভিমুখ) প্রিন্ট করো ▶
अंत
ত্বরণ#
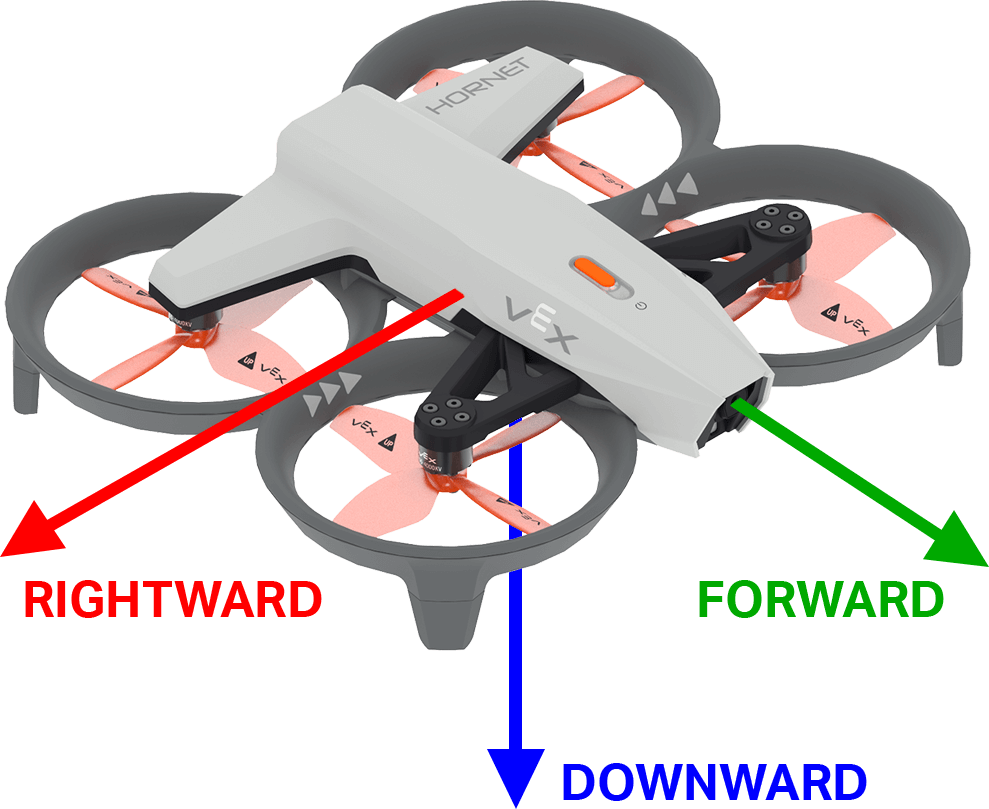
acceleration ব্লকটি একটি নির্দিষ্ট দিকে ড্রোনটির ত্বরণ ফেরত দেয়। ফেরত আসা মানটি হলো বেগের পরিবর্তনের হার, যা g এককে (যেখানে 1g ≈ 9.81 m/s²) -4.00 থেকে 4.00 পর্যন্ত একটি সংখ্যা হিসেবে পরিমাপ করা হয়।
নিচের চিত্রটিতে তীর চিহ্ন ব্যবহার করে সামনের দিকে ও ডানদিকে যাওয়ার জন্য ধনাত্মক ত্বরণ এবং নিচের দিকে যাওয়ার জন্য ঋণাত্মক ত্বরণের দিক দেখানো হয়েছে।
(g-তে [সামনে v] অক্ষের ত্বরণ :: custom-controller-inertial-timer)
প্যারামিটার |
বর্ণনা |
|---|---|
অক্ষ |
যে অক্ষ বরাবর ত্বরণ ফেরত আসবে:
|
উদাহরণ
শুরু হলে
[Display the acceleration as the drone takes off.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ◀ এবং অপেক্ষা করো না
চিরকাল
স্ক্রিন মুছে দাও
স্ক্রিনে সারি [1] কলাম [1]-এ কার্সার নিয়ে যাও
স্ক্রিনে (g-তে [নিচের দিকে v] অক্ষের ত্বরণ) প্রিন্ট করো ▶
[0.5] সেকেন্ড অপেক্ষা করো
अंत
টার্ন রেট পান#
get turn rate ব্লকটি নির্দিষ্ট অক্ষ বরাবর ড্রোনটির ঘোরার হার ফেরত দেয়। এটি একটি পূর্ণসংখ্যা হিসাবে প্রতি সেকেন্ডে ডিগ্রি \(dps\) এককে মান প্রদান করে।
নিচের চিত্রটিতে রোল, পিচ ও ইয়ো-এর ধনাত্মক ঘূর্ণনের দিক বোঝাতে তীরচিহ্ন ব্যবহার করা হয়েছে।
(dps-এ [রোল v] অক্ষের ঘূর্ণন হার নাও)
প্যারামিটার |
বর্ণনা |
|---|---|
অক্ষ |
The axis to return the turn rate of:
|
উদাহরণ
শুরু হলে
[Display the drone turn rate as it is rotated by hand.]
চিরকাল
স্ক্রিন মুছে দাও
স্ক্রিনে সারি (7) কলাম (1)-এ কার্সার নিয়ে যাও
স্ক্রিনে [Roll:] প্রিন্ট করো ▶
স্ক্রিনে (dps-এ [রোল v] অক্ষের ঘূর্ণন হার নাও) প্রিন্ট করো ▶
अंत
ঘূর্ণন পুনরায় সেট করুন#
রিসেট রোটেশন ব্লকটি ড্রোনটির ঘূর্ণন মান ০ ডিগ্রিতে রিসেট করে।
ঘূর্ণন রিসেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Display the rotation after resetting.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[ডান v] দিকে ঘোরো
<(ডিগ্রিতে ঘূর্ণন) [math_greater_than v] [360]> না হওয়া পর্যন্ত অপেক্ষা করো
ভাসমান থাকো
ঘূর্ণন রিসেট করো
[1] সেকেন্ড অপেক্ষা করো
কনসোলে (ডিগ্রিতে ঘূর্ণন) প্রিন্ট করো ▶
শিরোনাম পুনরায় সেট করুন#
রিসেট হেডিং ব্লকটি ড্রোনটির হেডিং শূন্য ডিগ্রিতে রিসেট করে।
দিকনির্দেশ রিসেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Turn to the same heading before and after resetting.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[90] ডিগ্রি দিকনির্দেশে ঘোরো ▶
[1] সেকেন্ড অপেক্ষা করো
দিকনির্দেশ রিসেট করো
[90] ডিগ্রি দিকনির্দেশে ঘোরো ▶
[1] সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
পরিসর#
দূরত্ব#
দূরত্ব রিপোর্টার ব্লকটি নির্বাচিত রেঞ্জ সেন্সর এবং নিকটতম শনাক্তকৃত বস্তুর মধ্যকার দূরত্ব রিপোর্ট করে।
(distance [forward v] range in [mm v])
প্যারামিটার |
বর্ণনা |
|---|---|
পরিসর |
যে রেঞ্জ সেন্সরটি ব্যবহার করবেন: সামনে অথবা নিচে। সামনে ড্রোনটির সামনের অংশ থেকে দূরত্ব নির্দেশ করে। নিচে ড্রোনটির নিচের অংশ থেকে দূরত্ব নির্দেশ করে। |
ইউনিট |
দূরত্বের একক: মিমি বা ইঞ্চি। |
উদাহরণ
শুরু হলে
[Hover at 200 mm.]
[500] [mm v] উচ্চতায় উড্ডয়ন করো ▶
[নিচে v] দিকে উঠো
<(distance [downward v] range in [mm v]) [math_less_than v] [200]> না হওয়া পর্যন্ত অপেক্ষা করো
ভাসমান থাকো
(3) সেকেন্ড অপেক্ষা করো
অবতরণ করো ▶
ব্যাটারি#
ব্যাটারির স্তর#
ব্যাটারি লেভেল ব্লকটি ড্রোনটির ব্যাটারির চার্জের মাত্রা শতাংশ হিসাবে দেখায়। এর মান ০ থেকে ১০০-এর মধ্যে একটি সংখ্যা হয়।
(% ড্রোনের ব্যাটারি স্তর)
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
শুরু হলে
[Display the battery level.]
স্ক্রিনে (% ড্রোনের ব্যাটারি স্তর) প্রিন্ট করো ▶