
Αισθητήρες#
Εισαγωγή#
Το VEX AIR Drone περιλαμβάνει έναν αδρανειακό αισθητήρα για τη μέτρηση της περιστροφικής κίνησης και για την ανίχνευση αλλαγών στην κίνηση, καθώς και έναν αισθητήρα εμβέλειας για την ανίχνευση αποστάσεων. Το VEX AIR Drone μπορεί επίσης να παρακολουθεί τα επίπεδα μπαταρίας του. Αυτοί οι αισθητήρες επιτρέπουν στο drone να παρακολουθεί τον προσανατολισμό, την κατεύθυνση, την επιτάχυνση και την απόστασή του από αντικείμενα.
Παρακάτω είναι μια λίστα με όλα τα διαθέσιμα μπλοκ:
Αδρανειακό - Παρακολουθήστε την περιστροφική κίνηση του drone.
περιστροφή — Επιστρέφει την περιστροφή του drone από την έναρξή του.
κατεύθυνση — Επιστρέφει τη γωνία κατεύθυνσης του drone (0 έως 359,99 μοίρες).
προσανατολισμός — Επιστρέφει την κλίση, την κλίση ή την εκτροπή του drone (–180,00 έως 180,00 μοίρες).
επιτάχυνση — Επιστρέφει την επιτάχυνση κατά μήκος του άξονα προς τα εμπρός, προς τα δεξιά ή προς τα κάτω.
λήψη ρυθμού περιστροφής — Επιστρέφει την τρέχουσα ταχύτητα περιστροφής του drone σε μοίρες ανά δευτερόλεπτο \(dps\).
επαναφορά περιστροφής — Επαναφέρει την τιμή περιστροφής στο μηδέν.
επαναφορά επικεφαλίδας — Επαναφέρει την τιμή επικεφαλίδας στο μηδέν.
Εμβέλεια — Εντοπισμός αποστάσεων από τους αισθητήρες εμβέλειας του drone.
απόσταση — Αναφέρει την απόσταση μεταξύ του επιλεγμένου αισθητήρα εμβέλειας και του πλησιέστερου αντικειμένου που ανιχνεύθηκε.
Μπαταρία - Επιστροφή της στάθμης μπαταρίας του drone.
στάθμη μπαταρίας — Επιστρέφει τη στάθμη μπαταρίας του drone σε ποσοστό.
Αδρανειακό#
περιστροφή#
Το μπλοκ περιστροφή επιστρέφει τον αριθμό των μοιρών που έχει περιστραφεί το drone από την έναρξή του. Αθροίζει όλες τις στροφές και επιστρέφει το σύνολο σε μοίρες: θετική για δεξιόστροφη, αρνητική για αριστερόστροφη.
(περιστροφή σε μοίρες)
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Display the rotation after turning.]
απογείωση σε [500] [mm v] ▶
στροφή [αριστερά v] για (450) μοίρες ▶
εκτύπωση (περιστροφή σε μοίρες) στην κονσόλα ▶
προσγείωση ▶
επικεφαλίδα#
Το μπλοκ κατεύθυνση επιστρέφει τη γωνία κατεύθυνσης του drone. Αυτό επιστρέφει έναν δεκαδικό αριθμό στην περιοχή από 0 έως 359,99 μοίρες.
(κατεύθυνση σε μοίρες)
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Display the rotation after turning left.]
απογείωση σε [500] [mm v] ▶
στροφή [αριστερά v] για (90) μοίρες ▶
εκτύπωση (κατεύθυνση σε μοίρες) στην οθόνη ▶
προσανατολισμός#
Το μπλοκ προσανατολισμός επιστρέφει την κλίση, την κλίση ή την εκτροπή του drone στην περιοχή από –180,00 έως 180,00 μοίρες ως δεκαδικό αριθμό.
Η παρακάτω εικόνα χρησιμοποιεί βέλη για να δείξει την κατεύθυνση της θετικής περιστροφής για κύλιση, κλίση και εκτροπή.
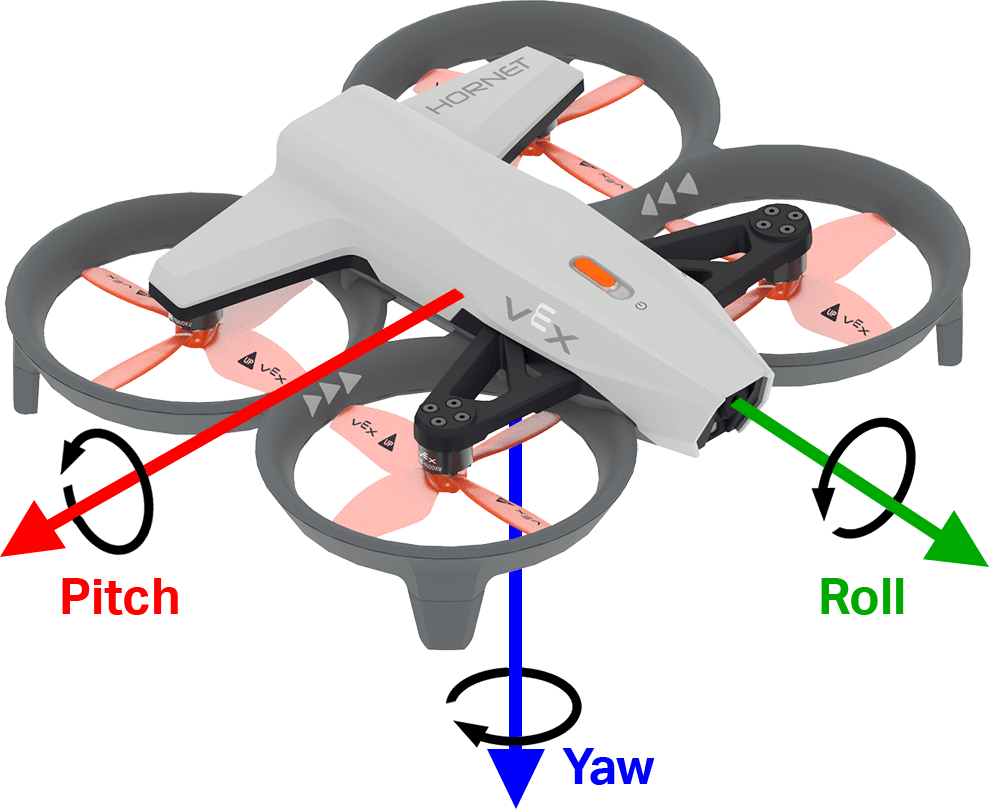
προσανατολισμός του [roll v] σε μοίρες
Παράμετροι |
Περιγραφή |
|---|---|
άξονας |
Ο άξονας προσανατολισμού:
|
Παράδειγμα
όταν ξεκινά
[Display the drone orientation as it is rotated by hand.]
για πάντα
εκκαθάριση οθόνης
μετακίνηση κέρσορα στη σειρά (7) στήλη (1) στην οθόνη
εκτύπωση [Roll:] στην οθόνη ▶
εκτύπωση (προσανατολισμός του [roll v] σε μοίρες) στην οθόνη ▶
τέλος
επιτάχυνση#
Το μπλοκ επιτάχυνση επιστρέφει την επιτάχυνση του drone σε μια καθορισμένη κατεύθυνση. Η τιμή που επιστρέφεται αντιπροσωπεύει τον ρυθμό μεταβολής της ταχύτητας, μετρούμενο σε μονάδες g (όπου 1g ≈ 9,81 m/s²), ως αριθμό που κυμαίνεται από -4,00 έως 4,00.
Η παρακάτω εικόνα χρησιμοποιεί βέλη για να δείξει την κατεύθυνση της θετικής επιτάχυνσης για εμπρός και δεξιά, και της αρνητικής επιτάχυνσης για προς τα κάτω.
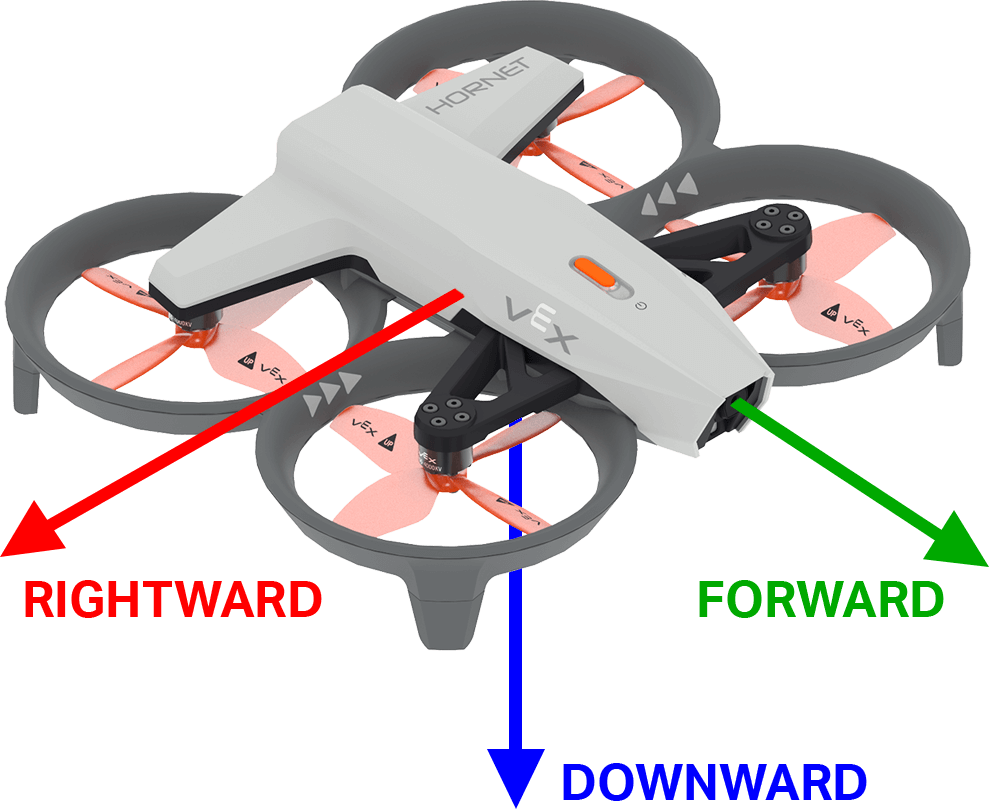
(επιτάχυνση του άξονα [εμπρός v] σε g :: custom-controller-inertial-timer)
Παράμετροι |
Περιγραφή |
|---|---|
άξονας |
Ο άξονας που θα επιστρέψει την επιτάχυνση:
|
Παράδειγμα
όταν ξεκινά
[Display the acceleration as the drone takes off.]
απογείωση σε [500] [mm v] ◀ και μη περιμένεις
για πάντα
εκκαθάριση οθόνης
μετακίνηση κέρσορα στη σειρά [1] στήλη [1] στην οθόνη
εκτύπωση (επιτάχυνση του άξονα [προς τα κάτω v] σε g) στην οθόνη ▶
περίμενε [0.5] δευτερόλεπτα
τέλος
λάβετε ρυθμό στροφής#
Το μπλοκ λήψη ρυθμού στροφής επιστρέφει τον ρυθμό με τον οποίο περιστρέφεται το drone κατά μήκος του καθορισμένου άξονα. Αυτό επιστρέφει μια τιμή σε μοίρες ανά δευτερόλεπτο \(dps\) ως ακέραιο αριθμό.
Η παρακάτω εικόνα χρησιμοποιεί βέλη για να δείξει την κατεύθυνση της θετικής περιστροφής για κύλιση, κλίση και εκτροπή.
(ρυθμός στροφής του άξονα [roll v] σε dps)
Παράμετροι |
Περιγραφή |
|---|---|
άξονας |
Ο άξονας που θα επιστρέψει τον ρυθμό περιστροφής:
|
Παράδειγμα
όταν ξεκινά
[Display the drone turn rate as it is rotated by hand.]
για πάντα
εκκαθάριση οθόνης
μετακίνηση κέρσορα στη σειρά (7) στήλη (1) στην οθόνη
εκτύπωση [Roll:] στην οθόνη ▶
εκτύπωση (ρυθμός στροφής του άξονα [roll v] σε dps) στην οθόνη ▶
τέλος
επαναφορά περιστροφής#
Το μπλοκ επαναφορά περιστροφής επαναφέρει την τιμή περιστροφής του drone στις 0 μοίρες.
επαναφορά περιστροφής
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Display the rotation after resetting.]
απογείωση σε [500] [mm v] ▶
στροφή [δεξιά v]
περίμενε μέχρι <(περιστροφή σε μοίρες) [math_greater_than v] [360]>
αιώρηση
επαναφορά περιστροφής
περίμενε [1] δευτερόλεπτα
εκτύπωση (περιστροφή σε μοίρες) στην κονσόλα ▶
επαναφορά επικεφαλίδας#
Το μπλοκ επαναφορά κατεύθυνσης επαναφέρει την κατεύθυνση του drone σε μηδέν μοίρες.
επαναφορά κατεύθυνσης
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Turn to the same heading before and after resetting.]
απογείωση σε [500] [mm v] ▶
στροφή σε κατεύθυνση [90] μοίρες ▶
περίμενε [1] δευτερόλεπτα
επαναφορά κατεύθυνσης
στροφή σε κατεύθυνση [90] μοίρες ▶
περίμενε [1] δευτερόλεπτα
προσγείωση ▶
Σειρά#
απόσταση#
Το μπλοκ αναφοράς απόστασης αναφέρει την απόσταση μεταξύ του επιλεγμένου αισθητήρα εμβέλειας και του πλησιέστερου αντικειμένου που ανιχνεύθηκε.
(distance [forward v] range in [mm v])
Παράμετροι |
Περιγραφή |
|---|---|
σειρά |
Ο αισθητήρας εμβέλειας που θα χρησιμοποιηθεί: εμπρός ή κάτω. Ο εμπρός αναφέρει την απόσταση από το μπροστινό μέρος του drone. Ο κάτω αναφέρει την απόσταση από το κάτω μέρος του drone. |
μονάδες |
Η μονάδα απόστασης: mm ή ίντσες. |
Παράδειγμα
όταν ξεκινά
[Hover at 200 mm.]
απογείωση σε [500] [mm v] ▶
ανύψωση [κάτω v]
περίμενε μέχρι <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
αιώρηση
περίμενε (3) δευτερόλεπτα
προσγείωση ▶
Μπαταρία#
επίπεδο μπαταρίας#
Το μπλοκ στάθμη μπαταρίας επιστρέφει το επίπεδο φόρτισης της μπαταρίας του drone ως ποσοστό. Αυτό επιστρέφει έναν αριθμό από το 0 έως το 100.
(επίπεδο μπαταρίας drone σε %)
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
όταν ξεκινά
[Display the battery level.]
εκτύπωση (επίπεδο μπαταρίας drone σε %) στην οθόνη ▶