
Sensoren#
Einführung#
Die VEX AIR Drohne verfügt über einen Inertialsensor zur Messung von Drehbewegungen und Bewegungsänderungen sowie einen Entfernungssensor. Sie überwacht außerdem ihren Akkustand. Mithilfe dieser Sensoren kann die Drohne ihre Ausrichtung, Flugrichtung, Beschleunigung und den Abstand zu Objekten bestimmen.
Nachfolgend finden Sie eine Liste aller verfügbaren Blöcke:
Inertial – Verfolgt die Rotationsbewegung der Drohne.
rotation — Gibt zurück, um wie viel sich die Drohne seit ihrem Start gedreht hat.
heading — Gibt den Kurswinkel der Drohne zurück (0 bis 359,99 Grad).
orientation — Gibt die Roll-, Nick- oder Gierachse der Drohne zurück (–180,00 bis 180,00 Grad).
Beschleunigung — Gibt die Beschleunigung entlang der Vorwärts-, Rechts- oder Abwärtsachse zurück.
get turn rate — Gibt die aktuelle Rotationsgeschwindigkeit der Drohne in Grad pro Sekunde \(dps\) zurück.
Rotation zurücksetzen — Setzt den Rotationswert auf Null zurück.
Überschrift zurücksetzen — Setzt den Wert der Überschrift auf Null zurück.
Reichweite – Entfernungen werden mithilfe der Entfernungssensoren der Drohne erfasst.
Distanz — Gibt die Entfernung zwischen dem ausgewählten Entfernungssensor und dem nächstgelegenen erkannten Objekt an.
Akku – Stellen Sie den Akkustand der Drohne wieder her.
Akkustand — Gibt den Akkustand der Drohne in Prozent zurück.
Trägheit#
Drehung#
Der Rotationsblock gibt an, um wie viele Grad sich die Drohne seit dem Start gedreht hat. Er summiert alle Umdrehungen und gibt die Summe in Grad aus: positiv für Drehung im Uhrzeigersinn, negativ für Drehung gegen den Uhrzeigersinn.
(Drehung in Grad)
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |
Beispiel
wenn gestartet
[Display the rotation after turning.]
starte auf [500] [mm v] ▶
drehe [links v] für (450) Grad ▶
drucke (Drehung in Grad) in Konsole ▶
landen ▶
Überschrift#
Der Block Heading gibt den Kurswinkel der Drohne zurück. Dieser Wert wird als Dezimalzahl im Bereich von 0 bis 359,99 Grad ausgegeben.
(Kurswinkel in Grad)
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |
Beispiel
wenn gestartet
[Display the rotation after turning left.]
starte auf [500] [mm v] ▶
drehe [links v] für (90) Grad ▶
drucke (Kurswinkel in Grad) auf Bildschirm ▶
Orientierung#
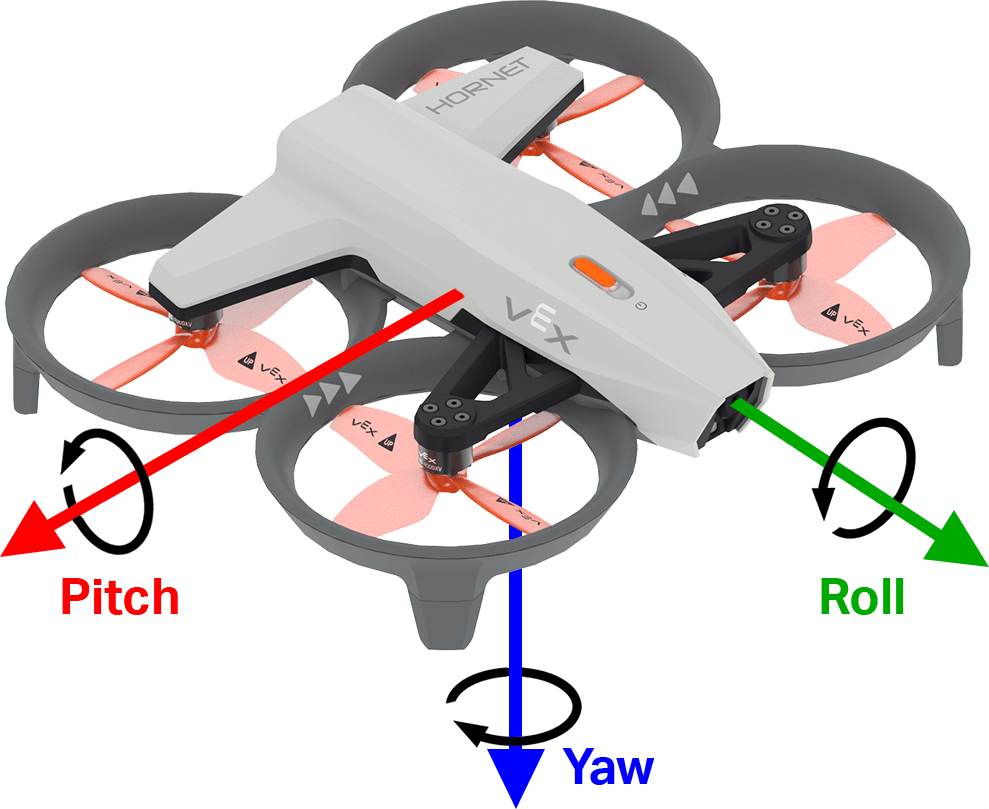
Der Orientierungsblock gibt die Roll-, Nick- oder Gierwinkel der Drohne im Bereich von -180,00 bis 180,00 Grad als Dezimalzahl zurück.
Die Abbildung unten verwendet Pfeile, um die Richtung der positiven Rotation für Rollen, Nicken und Gieren anzuzeigen.
Ausrichtung von [Roll v] in Grad
Parameter |
Beschreibung |
|---|---|
Achse |
Die Orientierungsachse:
|
Beispiel
wenn gestartet
[Display the drone orientation as it is rotated by hand.]
für immer
Bildschirm löschen
setze Cursor auf Zeile (7) Spalte (1) auf Bildschirm
drucke [Roll:] auf Bildschirm ▶
drucke (Ausrichtung von [Roll v] in Grad) auf Bildschirm ▶
Ende
Beschleunigung#
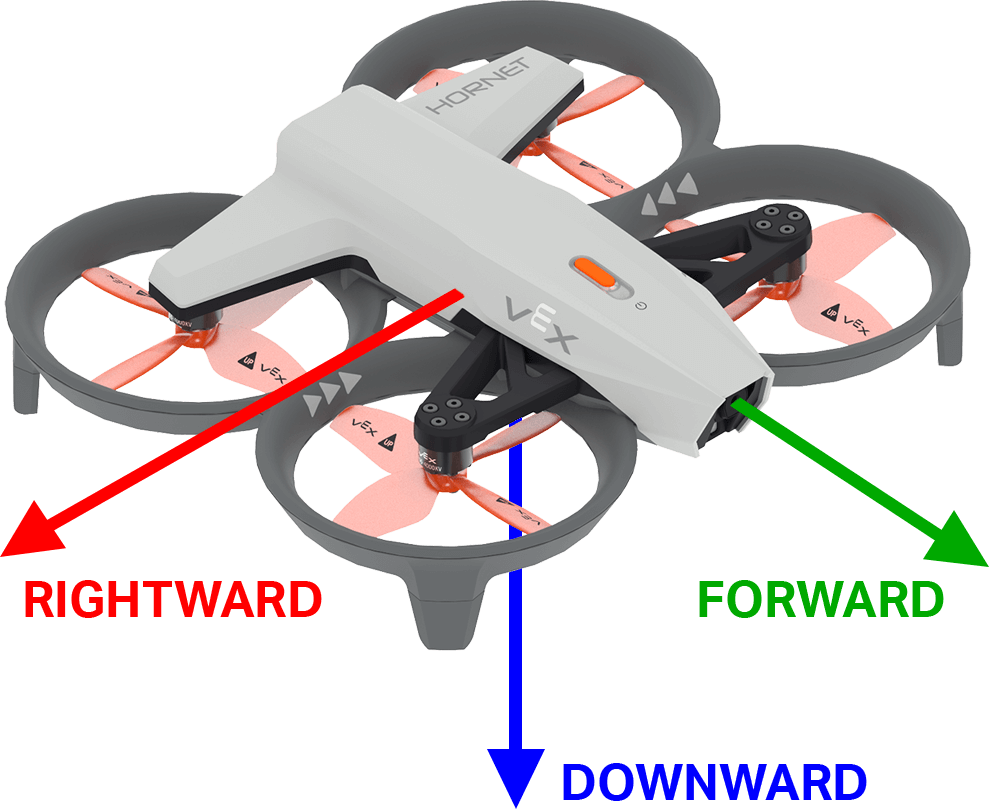
Der Beschleunigungsblock gibt die Beschleunigung der Drohne in einer bestimmten Richtung zurück. Der zurückgegebene Wert stellt die Änderungsrate der Geschwindigkeit dar, gemessen in Einheiten von g (wobei 1 g ≈ 9,81 m/s²), als Zahl zwischen -4,00 und 4,00.
Die Abbildung unten verwendet Pfeile, um die Richtung der positiven Beschleunigung nach vorn und rechts sowie die Richtung der negativen Beschleunigung nach unten anzuzeigen.
(Beschleunigung der [vorwärts v]-Achse in g :: custom-controller-inertial-timer)
Parameter |
Beschreibung |
|---|---|
Achse |
Die Achse, um die Beschleunigung zurückzugeben:
|
Beispiel
wenn gestartet
[Display the acceleration as the drone takes off.]
starte auf [500] [mm v] ◀ und nicht warten
für immer
Bildschirm löschen
setze Cursor auf Zeile [1] Spalte [1] auf Bildschirm
drucke (Beschleunigung der [nach unten v]-Achse in g) auf Bildschirm ▶
warte [0.5] Sekunden
Ende
Drehgeschwindigkeit ermitteln#
Der Block Drehrate abrufen gibt die Rotationsgeschwindigkeit der Drohne um die angegebene Achse zurück. Der Wert wird als ganze Zahl in Grad pro Sekunde \(dps\) ausgegeben.
Die Abbildung unten verwendet Pfeile, um die Richtung der positiven Rotation für Rollen, Nicken und Gieren anzuzeigen.
(Drehrate der [Roll v]-Achse in dps)
Parameter |
Beschreibung |
|---|---|
Achse |
Die Achse, um die Drehrate zu berechnen:
|
Beispiel
wenn gestartet
[Display the drone turn rate as it is rotated by hand.]
für immer
Bildschirm löschen
setze Cursor auf Zeile (7) Spalte (1) auf Bildschirm
drucke [Roll:] auf Bildschirm ▶
drucke (Drehrate der [Roll v]-Achse in dps) auf Bildschirm ▶
Ende
Rotation zurücksetzen#
Der Block Rotation zurücksetzen setzt den Rotationswert der Drohne auf 0 Grad zurück.
Drehung zurücksetzen
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |
Beispiel
wenn gestartet
[Display the rotation after resetting.]
starte auf [500] [mm v] ▶
drehe [rechts v]
warte bis <(Drehung in Grad) [math_greater_than v] [360]>
schweben
Drehung zurücksetzen
warte [1] Sekunden
drucke (Drehung in Grad) in Konsole ▶
Überschrift zurücksetzen#
Der Block Kurs zurücksetzen setzt den Kurs der Drohne auf null Grad zurück.
Kurswinkel zurücksetzen
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |
Beispiel
wenn gestartet
[Turn to the same heading before and after resetting.]
starte auf [500] [mm v] ▶
drehe zu Kurswinkel [90] Grad ▶
warte [1] Sekunden
Kurswinkel zurücksetzen
drehe zu Kurswinkel [90] Grad ▶
warte [1] Sekunden
landen ▶
Reichweite#
Distanz#
Der Distanzbericht meldet die Entfernung zwischen dem ausgewählten Entfernungssensor und dem nächstgelegenen erkannten Objekt.
(distance [forward v] range in [mm v])
Parameter |
Beschreibung |
|---|---|
Reichweite |
Der zu verwendende Entfernungssensor: nach vorne oder nach unten. Nach vorne misst die Entfernung von der Vorderseite der Drohne. Nach unten misst die Entfernung von der Unterseite der Drohne. |
Einheiten |
Die Entfernungseinheit: mm oder Zoll. |
Beispiel
wenn gestartet
[Hover at 200 mm.]
starte auf [500] [mm v] ▶
steige [runter v]
warte bis <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
schweben
warte (3) Sekunden
landen ▶
Batterie#
Batteriestand#
Der Block Akkustand gibt den Ladezustand des Drohnenakkus in Prozent zurück. Das Ergebnis ist eine Zahl zwischen 0 und 100.
(Drohnen-Batteriestand in %)
Parameter |
Beschreibung |
|---|---|
Dieser Block hat keine Parameter. |
wenn gestartet
[Display the battery level.]
drucke (Drohnen-Batteriestand in %) auf Bildschirm ▶