
Capteurs#
Introduction#
Le drone VEX AIR est équipé d’un capteur inertiel pour mesurer les mouvements de rotation et détecter les changements de direction, ainsi que d’un télémètre pour mesurer les distances. Il surveille également le niveau de sa batterie. Ces capteurs lui permettent de suivre son orientation, son cap, son accélération et la distance qui le sépare des objets.
Vous trouverez ci-dessous la liste de tous les blocs disponibles :
Inertiel - Suivre le mouvement de rotation du drone.
rotation — Renvoie de combien le drone a tourné depuis son départ.
heading — Renvoie l’angle de cap du drone (0 à 359,99 degrés).
orientation — Renvoie le roulis, le tangage ou le lacet du drone (–180,00 à 180,00 degrés).
accélération — Renvoie l’accélération le long de l’axe vers l’avant, vers la droite ou vers le bas.
get turn rate — Renvoie la vitesse de rotation actuelle du drone en degrés par seconde \(dps\).
réinitialiser la rotation — Réinitialise la valeur de rotation à zéro.
reset heading — Réinitialise la valeur du titre à zéro.
Portée — Détecte les distances grâce aux capteurs de portée du drone.
distance — Indique la distance entre le capteur de portée sélectionné et l’objet détecté le plus proche.
Batterie - Afficher le niveau de batterie du drone.
niveau de batterie — Renvoie le niveau de batterie du drone en pourcentage.
Inertiel#
rotation#
Le bloc rotation indique le nombre de degrés de rotation du drone depuis son démarrage. Il additionne tous les tours et renvoie le total en degrés : positif pour une rotation horaire, négatif pour une rotation antihoraire.
(rotation en degrés)
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Display the rotation after turning.]
décoller à [500] [mm v] ▶
pivoter [à gauche v] de (450) degrés ▶
afficher (rotation en degrés) sur la console ▶
atterrir ▶
titre#
Le bloc cap renvoie l’angle de cap du drone. La valeur renvoyée est un nombre décimal compris entre 0 et 359,99 degrés.
(cap en degrés)
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Display the rotation after turning left.]
décoller à [500] [mm v] ▶
pivoter [à gauche v] de (90) degrés ▶
afficher (cap en degrés) sur l'écran ▶
orientation#
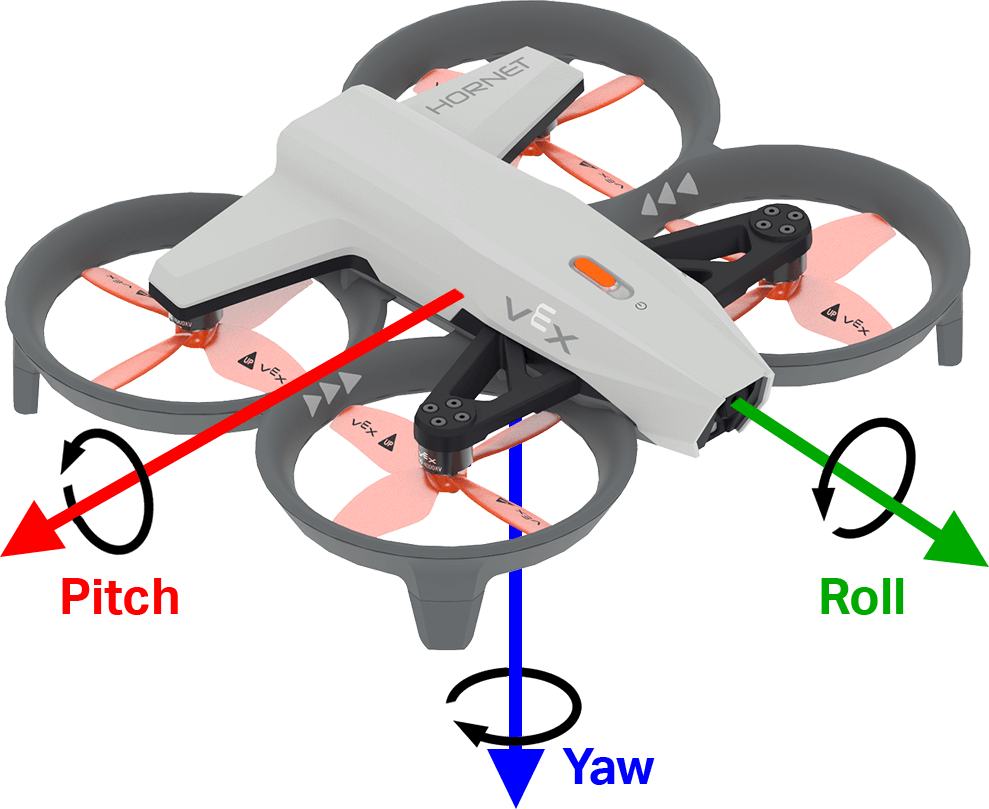
Le bloc orientation renvoie le roulis, le tangage ou le lacet du drone dans la plage de -180,00 à 180,00 degrés sous forme de nombre décimal.
L’image ci-dessous utilise des flèches pour indiquer le sens de rotation positif du roulis, du tangage et du lacet.
orientation en [roulis v] en degrés
Paramètres |
Description |
|---|---|
axe |
Axes d’orientation :
|
Exemple
au démarrage
[Display the drone orientation as it is rotated by hand.]
indéfiniment
effacer l'écran
placer le curseur sur la ligne (7) et colonne (1) sur l'écran
afficher [Roll:] sur l'écran ▶
afficher (orientation en [roulis v] en degrés) sur l'écran ▶
fin
accélération#
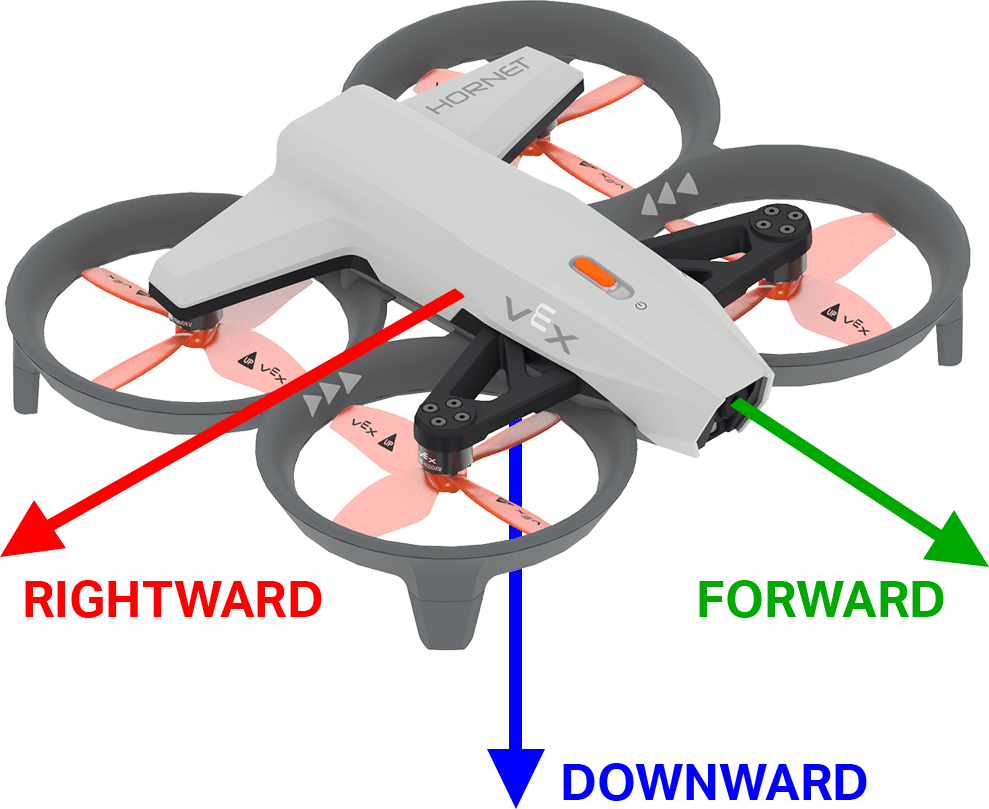
Le bloc accélération renvoie l’accélération du drone dans une direction spécifiée. La valeur renvoyée représente le taux de variation de la vitesse, mesuré en unités de g (où 1 g ≈ 9,81 m/s²), sous la forme d’un nombre compris entre -4,00 et 4,00.
L’image ci-dessous utilise des flèches pour indiquer la direction de l’accélération positive vers l’avant et vers la droite, et celle de l’accélération négative vers le bas.
(accélération selon l'axe [avant v] en g :: custom-controller-inertial-timer)
Paramètres |
Description |
|---|---|
axe |
L’axe permettant de renvoyer l’accélération de :
|
Exemple
au démarrage
[Display the acceleration as the drone takes off.]
décoller à [500] [mm v] ◀ et ne pas attendre
indéfiniment
effacer l'écran
placer le curseur sur la ligne [1] et colonne [1] sur l'écran
afficher (accélération selon l'axe [vers le bas v] en g) sur l'écran ▶
attendre [0.5] secondes
fin
taux de rotation#
Le bloc get turn rate renvoie la vitesse de rotation du drone autour de l’axe spécifié. Cette valeur est exprimée en degrés par seconde \(dps\) sous forme d’entier.
L’image ci-dessous utilise des flèches pour indiquer le sens de rotation positif du roulis, du tangage et du lacet.
(obtenir le taux de virage en [roulis v] en dps)
Paramètres |
Description |
|---|---|
axe |
L’axe permettant de calculer la vitesse de rotation :
|
Exemple
au démarrage
[Display the drone turn rate as it is rotated by hand.]
indéfiniment
effacer l'écran
placer le curseur sur la ligne (7) et colonne (1) sur l'écran
afficher [Roll:] sur l'écran ▶
afficher (obtenir le taux de virage en [roulis v] en dps) sur l'écran ▶
fin
Réinitialiser la rotation#
Le bloc réinitialisation de la rotation réinitialise la valeur de rotation du drone à 0 degré.
réinitialiser la rotation
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Display the rotation after resetting.]
décoller à [500] [mm v] ▶
pivoter [droite v]
attendre jusqu'à <(rotation en degrés) [math_greater_than v] [360]>
vol stationnaire
réinitialiser la rotation
attendre [1] secondes
afficher (rotation en degrés) sur la console ▶
Réinitialiser l’en-tête#
Le bloc réinitialisation du cap réinitialise le cap du drone à zéro degré.
réinitialiser le cap
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
Exemple
au démarrage
[Turn to the same heading before and after resetting.]
décoller à [500] [mm v] ▶
pivoter au cap [90] degrés ▶
attendre [1] secondes
réinitialiser le cap
pivoter au cap [90] degrés ▶
attendre [1] secondes
atterrir ▶
Gamme#
distance#
Le bloc distance indique la distance entre le capteur de distance sélectionné et l’objet détecté le plus proche.
(distance [forward v] range in [mm v])
Paramètres |
Description |
|---|---|
gamme |
Capteur de distance à utiliser : avant ou bas. Avant : distance mesurée depuis l’avant du drone. Bas : distance mesurée depuis le dessous du drone. |
unités |
Unité de distance : mm ou pouces. |
Exemple
au démarrage
[Hover at 200 mm.]
décoller à [500] [mm v] ▶
se déplacer [en bas v]
attendre jusqu'à <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
vol stationnaire
attendre (3) secondes
atterrir ▶
Batterie#
niveau de batterie#
Le bloc niveau de batterie renvoie le niveau de charge de la batterie du drone en pourcentage. La valeur renvoyée est comprise entre 0 et 100.
(niveau de batterie du drone en %)
Paramètres |
Description |
|---|---|
Ce bloc ne comporte aucun paramètre. |
au démarrage
[Display the battery level.]
afficher (niveau de batterie du drone en %) sur l'écran ▶