
Датчики#
Введение#
Дрон VEX AIR оснащен инерциальным датчиком для измерения вращательного движения и обнаружения изменений в движении, а также датчиком дальности для определения расстояний. Дрон VEX AIR также может отслеживать уровень заряда батареи. Эти датчики позволяют дрону отслеживать свою ориентацию, курс, ускорение и расстояние до объектов.
Ниже приведён список всех доступных блоков:
Инерциальная система — отслеживание вращательного движения дрона.
rotation — Возвращает, на сколько повернул дрон с момента начала вращения.
заголовок — Возвращает угол курса дрона (от 0 до 359,99 градусов).
ориентация — Возвращает угол крена, тангажа или рыскания дрона (от –180,00 до 180,00 градусов).
ускорение — Возвращает ускорение вдоль оси вперед, вправо или вниз.
получить скорость поворота — Возвращает текущую скорость вращения дрона в градусах в секунду (дпс).
сброс вращения — Сбрасывает значение вращения до нуля.
сбросить заголовок — Сбрасывает значение заголовка до нуля.
Диапазон — Определение расстояний с помощью датчиков дальности дрона.
расстояние — Отображает расстояние между выбранным датчиком расстояния и ближайшим обнаруженным объектом.
Заряд батареи - Верните дрон на прежний уровень.
уровень заряда батареи — Возвращает уровень заряда батареи дрона в процентах.
Инерционный#
вращение#
Блок rotation возвращает количество градусов, на которое дрон повернулся с момента начала вращения. Он суммирует все повороты и возвращает общее значение в градусах: положительное значение означает вращение по часовой стрелке, отрицательное — против часовой стрелки.
(вращение в градусах)
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Display the rotation after turning.]
взлететь на [500] [мм v] ▶
поворот [влево v] на (450) градусов ▶
вывести (вращение в градусах) в консоль ▶
приземлиться ▶
заголовок#
Блок heading возвращает угол курса дрона. Он возвращает десятичное число в диапазоне от 0 до 359,99 градусов.
(курс в градусах)
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Display the rotation after turning left.]
взлететь на [500] [мм v] ▶
поворот [влево v] на (90) градусов ▶
вывести (курс в градусах) на экран ▶
ориентация#
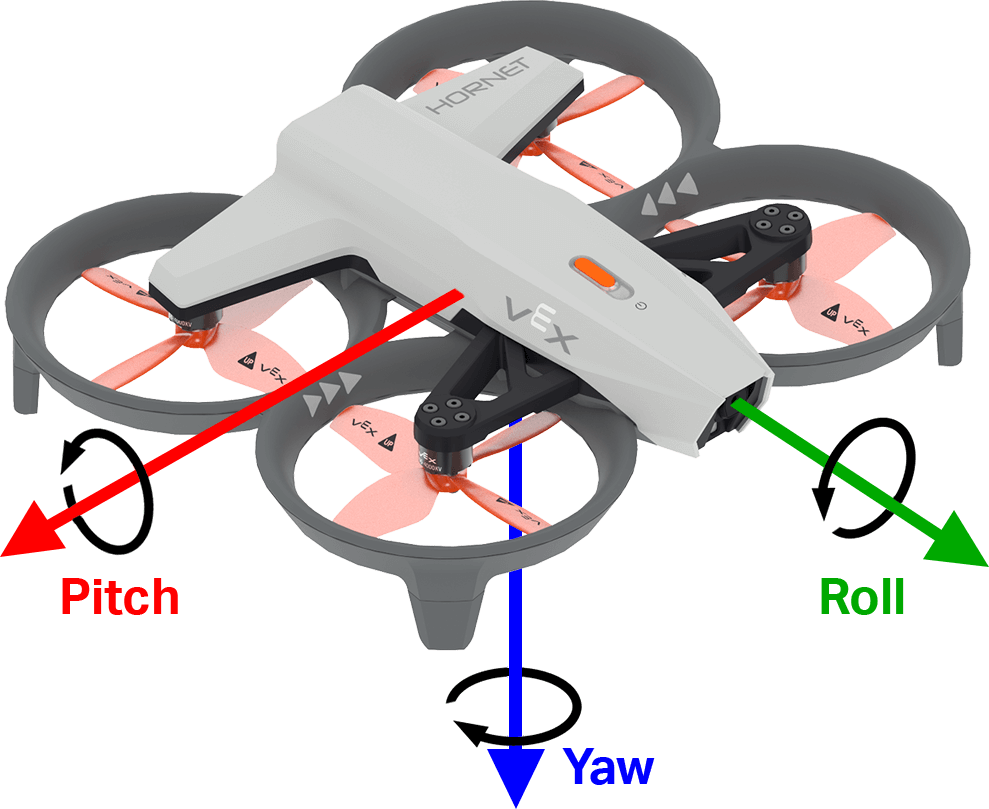
Блок ориентации возвращает значения крена, тангажа или рыскания дрона в диапазоне от –180,00 до 180,00 градусов в виде десятичного числа.
На изображении ниже стрелками показано направление положительного вращения для крена, тангажа и рыскания.
ориентация [крен v] в градусах
Параметры |
Описание |
|---|---|
ось |
Ось ориентации:
|
Пример
при запуске
[Display the drone orientation as it is rotated by hand.]
вечно
очистить экран
установить курсор на строку (7) столбец (1) на экране
вывести [Roll:] на экран ▶
вывести (ориентация [крен v] в градусах) на экран ▶
конец
ускорение#
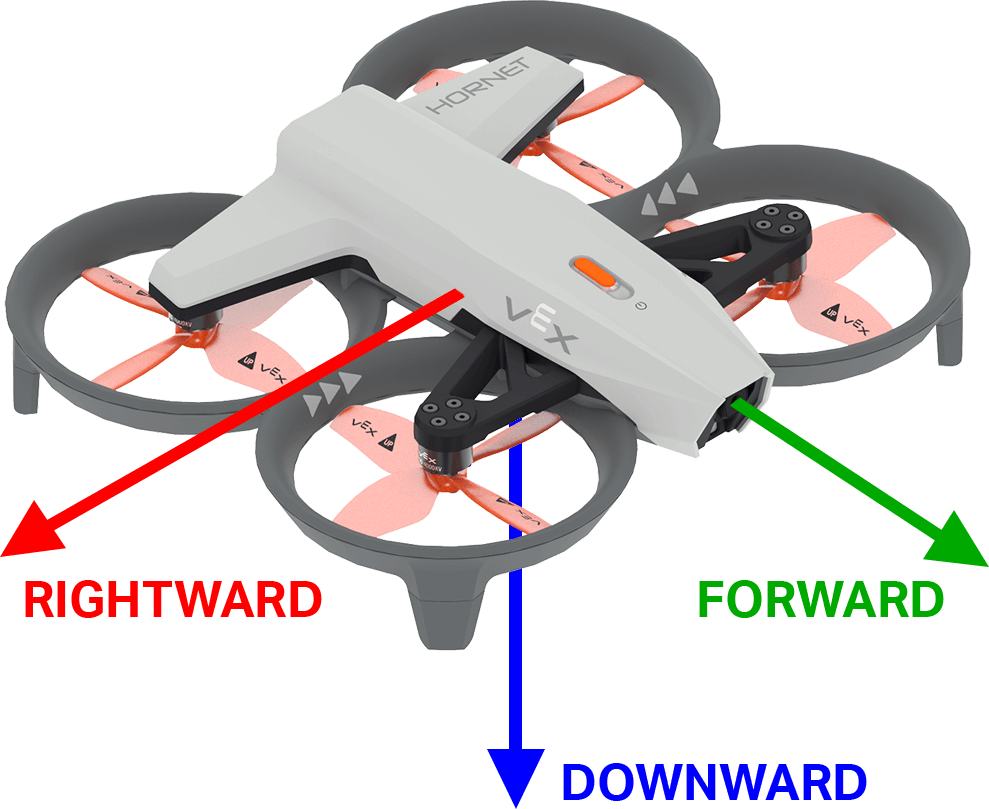
Блок ускорение возвращает ускорение дрона в заданном направлении. Возвращаемое значение представляет собой скорость изменения скорости, измеренную в единицах g (где 1g ≈ 9,81 м/с²), в виде числа от -4,00 до 4,00.
На изображении ниже стрелками показано направление положительного ускорения (вперед и вправо) и отрицательного ускорения (вниз).
(ускорение по оси [вперёд v] в g :: custom-controller-inertial-timer)
Параметры |
Описание |
|---|---|
ось |
Ось, по которой возвращается ускорение:
|
Пример
при запуске
[Display the acceleration as the drone takes off.]
взлететь на [500] [мм v] ◀ и не ждать
вечно
очистить экран
установить курсор на строку [1] столбец [1] на экране
вывести (ускорение по оси [вниз v] в g) на экран ▶
ждать [0.5] секунд
конец
получить скорость поворота#
Блок get turn rate возвращает скорость вращения дрона вокруг указанной оси. Результатом является целое число в градусах в секунду \(dps\).
На изображении ниже стрелками показано направление положительного вращения для крена, тангажа и рыскания.
(угловая скорость по оси [крен v] в dps)
Параметры |
Описание |
|---|---|
ось |
Ось, по которой возвращается скорость поворота:
|
Пример
при запуске
[Display the drone turn rate as it is rotated by hand.]
вечно
очистить экран
установить курсор на строку (7) столбец (1) на экране
вывести [Roll:] на экран ▶
вывести (угловая скорость по оси [крен v] в dps) на экран ▶
конец
сброс вращения#
Блок reset rotation сбрасывает значение угла поворота дрона до 0 градусов.
сбросить вращение
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Display the rotation after resetting.]
взлететь на [500] [мм v] ▶
поворот [вправо v]
ждать пока <(вращение в градусах) [math_greater_than v] [360]>
зависнуть
сбросить вращение
ждать [1] секунд
вывести (вращение в градусах) в консоль ▶
сбросить заголовок#
Блок сброс курса возвращает курс дрона к нулю градусов.
сбросить курс
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске
[Turn to the same heading before and after resetting.]
взлететь на [500] [мм v] ▶
повернуть на курс [90] градусов ▶
ждать [1] секунд
сбросить курс
повернуть на курс [90] градусов ▶
ждать [1] секунд
приземлиться ▶
Диапазон#
расстояние#
Блок отчета о расстоянии отображает расстояние между выбранным датчиком расстояния и ближайшим обнаруженным объектом.
(distance [forward v] range in [mm v])
Параметры |
Описание |
|---|---|
диапазон |
Для выбора положения датчика расстояния: вперед или вниз. Вперед показывает расстояние от передней части дрона. Вниз показывает расстояние от нижней части дрона. |
единицы |
Единица измерения расстояния: мм или дюймы. |
Пример
при запуске
[Hover at 200 mm.]
взлететь на [500] [мм v] ▶
набор высоты [вниз v]
ждать пока <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
зависнуть
ждать (3) секунд
приземлиться ▶
Батарея#
уровень заряда батареи#
Блок уровень заряда батареи возвращает уровень заряда батареи дрона в процентах. Возвращается число от 0 до 100.
(уровень заряда батареи дрона в %)
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
при запуске
[Display the battery level.]
вывести (уровень заряда батареи дрона в %) на экран ▶