
Cảm biến#
Giới thiệu#
Máy bay không người lái VEX AIR tích hợp cảm biến quán tính để đo chuyển động quay và phát hiện sự thay đổi chuyển động, cũng như cảm biến khoảng cách. VEX AIR cũng có thể theo dõi mức pin. Các cảm biến này cho phép máy bay không người lái theo dõi hướng, hướng bay, gia tốc và khoảng cách đến các vật thể.
Dưới đây là danh sách tất cả các khối có sẵn:
Quán tính - Theo dõi chuyển động quay của máy bay không người lái.
xoay — Trả về mức độ xoay của máy bay không người lái kể từ khi bắt đầu.
heading — Trả về góc hướng của máy bay không người lái (0 đến 359,99 độ).
hướng — Trả về góc lăn, góc nghiêng hoặc góc xoay của máy bay không người lái (–180,00 đến 180,00 độ).
gia tốc — Trả về gia tốc dọc theo trục tiến về phía trước, sang phải hoặc xuống dưới.
lấy tốc độ quay — Trả về tốc độ quay hiện tại của máy bay không người lái theo độ trên giây \(dps\).
đặt lại xoay — Đặt lại giá trị xoay về không.
đặt lại tiêu đề — Đặt lại giá trị tiêu đề về không.
Phạm vi — Phát hiện khoảng cách từ các cảm biến phạm vi của máy bay không người lái.
khoảng cách — Báo cáo khoảng cách giữa Cảm biến phạm vi đã chọn và vật thể được phát hiện gần nhất.
Pin - Khôi phục mức pin của máy bay không người lái.
mức pin — Trả về mức pin của máy bay không người lái theo phần trăm.
Quán tính#
xoay#
Khối quay trả về số độ mà máy bay không người lái đã quay kể từ khi bắt đầu. Nó cộng tất cả các vòng quay và trả về tổng số độ: dương cho chiều kim đồng hồ, âm cho chiều ngược kim đồng hồ.
(góc quay tính bằng độ)
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Display the rotation after turning.]
cất cánh đến [500] [mm v] ▶
quay [trái v] trong (450) độ ▶
in (góc quay tính bằng độ) trên bảng điều khiển ▶
hạ cánh ▶
tiêu đề#
Khối hướng trả về góc hướng của máy bay không người lái. Giá trị trả về là một số thập phân trong khoảng từ 0 đến 359,99 độ.
(hướng tính bằng độ)
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Display the rotation after turning left.]
cất cánh đến [500] [mm v] ▶
quay [trái v] trong (90) độ ▶
in (hướng tính bằng độ) trên màn hình ▶
định hướng#
Khối định hướng trả về góc lăn, góc nghiêng hoặc góc lệch hướng của máy bay không người lái trong phạm vi từ -180,00 đến 180,00 độ dưới dạng số thập phân.
Hình ảnh bên dưới sử dụng các mũi tên để chỉ hướng quay dương đối với các chuyển động lăn, nghiêng và lệch hướng.
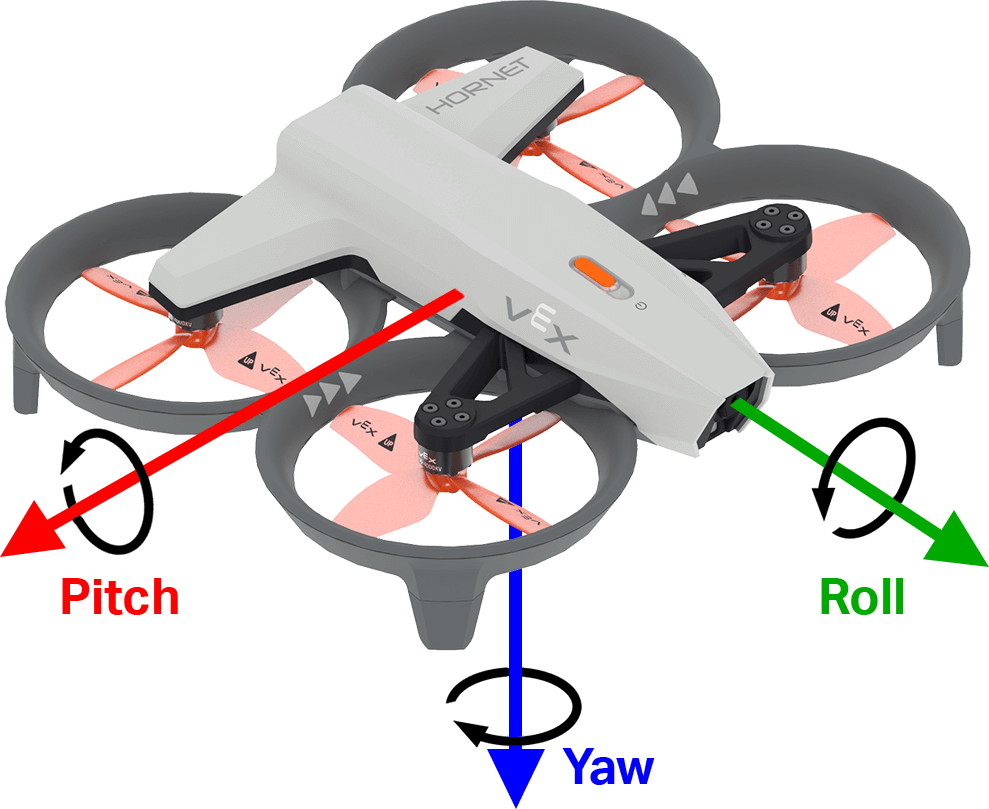
góc định hướng của [roll v] tính bằng độ
Thông số |
Sự miêu tả |
|---|---|
trục |
Trục định hướng:
|
Ví dụ
khi bắt đầu
[Display the drone orientation as it is rotated by hand.]
mãi mãi
xóa màn hình
đặt con trỏ đến hàng (7) cột (1) trên màn hình
in [Roll:] trên màn hình ▶
in (góc định hướng của [roll v] tính bằng độ) trên màn hình ▶
fin
gia tốc#
Khối gia tốc trả về gia tốc của máy bay không người lái theo hướng đã chỉ định. Giá trị trả về biểu thị tốc độ thay đổi vận tốc, được đo bằng đơn vị g (trong đó 1g ≈ 9,81 m/s²), dưới dạng một số nằm trong khoảng từ -4,00 đến 4,00.
Hình ảnh bên dưới sử dụng các mũi tên để chỉ hướng gia tốc dương là hướng về phía trước và sang phải, và gia tốc âm là hướng xuống dưới.
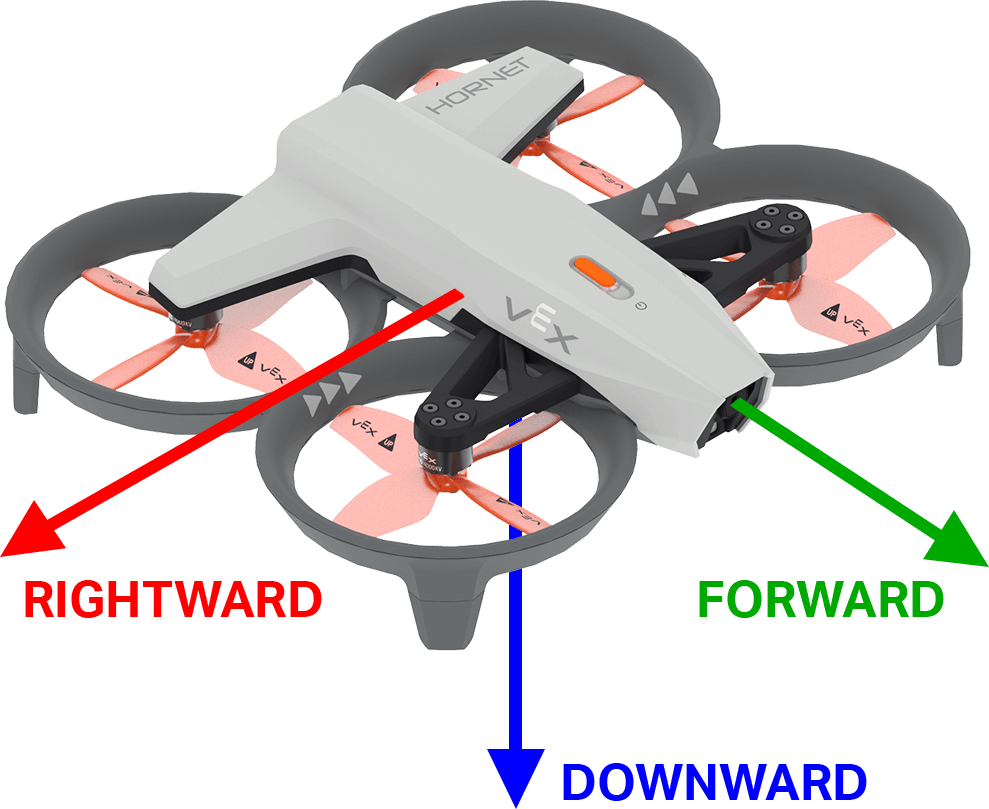
(gia tốc của trục [tiến v] tính bằng g :: custom-controller-inertial-timer)
Thông số |
Sự miêu tả |
|---|---|
trục |
Trục quay để xác định gia tốc:
|
Ví dụ
khi bắt đầu
[Display the acceleration as the drone takes off.]
cất cánh đến [500] [mm v] ◀ và không chờ
mãi mãi
xóa màn hình
đặt con trỏ đến hàng [1] cột [1] trên màn hình
in (gia tốc của trục [hướng xuống v] tính bằng g) trên màn hình ▶
chờ [0.5] giây
fin
lấy tỷ lệ lượt#
Khối get turn rate trả về tốc độ quay của máy bay không người lái quanh trục được chỉ định. Giá trị trả về là số nguyên, tính bằng độ trên giây \(dps\).
Hình ảnh bên dưới sử dụng các mũi tên để chỉ hướng quay dương đối với các chuyển động lăn, nghiêng và lệch hướng.
(lấy tốc độ quay của trục [roll v] tính bằng dps)
Thông số |
Sự miêu tả |
|---|---|
trục |
Trục để trả về tốc độ quay:
|
Ví dụ
khi bắt đầu
[Display the drone turn rate as it is rotated by hand.]
mãi mãi
xóa màn hình
đặt con trỏ đến hàng (7) cột (1) trên màn hình
in [Roll:] trên màn hình ▶
in (lấy tốc độ quay của trục [roll v] tính bằng dps) trên màn hình ▶
fin
đặt lại xoay#
Khối đặt lại góc quay sẽ đặt lại giá trị góc quay của máy bay không người lái về 0 độ.
đặt lại góc quay
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Display the rotation after resetting.]
cất cánh đến [500] [mm v] ▶
quay [phải v]
chờ cho đến khi <(góc quay tính bằng độ) [math_greater_than v] [360]>
lơ lửng
đặt lại góc quay
chờ [1] giây
in (góc quay tính bằng độ) trên bảng điều khiển ▶
đặt lại tiêu đề#
Khối lệnh đặt lại hướng sẽ đặt lại hướng bay của máy bay không người lái về 0 độ.
đặt lại hướng
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
Ví dụ
khi bắt đầu
[Turn to the same heading before and after resetting.]
cất cánh đến [500] [mm v] ▶
quay đến hướng [90] độ ▶
chờ [1] giây
đặt lại hướng
quay đến hướng [90] độ ▶
chờ [1] giây
hạ cánh ▶
Phạm vi#
khoảng cách#
Khối báo cáo khoảng cách sẽ báo cáo khoảng cách giữa Cảm biến phạm vi đã chọn và vật thể được phát hiện gần nhất.
(distance [forward v] range in [mm v])
Thông số |
Sự miêu tả |
|---|---|
phạm vi |
Cảm biến khoảng cách cần sử dụng: phía trước hoặc phía dưới. Cảm biến phía trước đo khoảng cách từ phía trước của máy bay không người lái. Cảm biến phía dưới đo khoảng cách từ phía dưới của máy bay không người lái. |
đơn vị |
Đơn vị đo khoảng cách: mm hoặc inch. |
Ví dụ
khi bắt đầu
[Hover at 200 mm.]
cất cánh đến [500] [mm v] ▶
leo lên [xuống v]
chờ cho đến khi <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
lơ lửng
chờ (3) giây
hạ cánh ▶
Ắc quy#
mức pin#
Khối mức pin trả về mức sạc pin của máy bay không người lái dưới dạng phần trăm. Giá trị trả về nằm trong khoảng từ 0 đến 100.
(mức pin drone tính bằng %)
Thông số |
Sự miêu tả |
|---|---|
Khối này không có tham số. |
khi bắt đầu
[Display the battery level.]
in (mức pin drone tính bằng %) trên màn hình ▶