
Jutikliai#
Įvadas#
„VEX AIR“ drone yra inercinis jutiklis sukamajam judesiui matuoti ir judesio pokyčiams aptikti, taip pat atstumo jutiklis atstumams nustatyti. „VEX AIR“ dronas taip pat gali stebėti akumuliatoriaus lygį. Šie jutikliai leidžia dronui sekti savo orientaciją, kryptį, pagreitį ir atstumą iki objektų.
Žemiau pateikiamas visų galimų blokų sąrašas:
Inercinis – seka drono sukimosi judesį.
rotation — Grąžina, kiek dronas pasisuko nuo paleidimo.
heading — Grąžina drono krypties kampą (nuo 0 iki 359,99 laipsnių).
orientation — Grąžina drono posvyrį, svyravimo kampą arba sukimo kampą (nuo –180,00 iki 180,00 laipsnių).
pagreitis — Grąžina pagreitį išilgai ašies į priekį, į dešinę arba žemyn.
gauti apsisukimo greitį — Grąžina dabartinį drono sukimosi greitį laipsniais per sekundę \(dps\).
reset rotation — Atkuria sukimosi reikšmę į nulį.
reset heading — Atkuria antraštės reikšmę į nulį.
Atstumas – nustato atstumus drono atstumo jutikliais.
atstumas – nurodo atstumą tarp pasirinkto diapazono jutiklio ir artimiausio aptikto objekto.
Baterija – atkurkite drono baterijos lygį.
battery level — Grąžina drono baterijos lygį procentais.
Inercinis#
rotacija#
Sukimosi blokas grąžina, kiek laipsnių dronas pasisuko nuo pat paleidimo. Jis susumuoja visus posūkius ir grąžina bendrą rezultatą laipsniais: teigiamas skaičius – pagal laikrodžio rodyklę, neigiamas – prieš laikrodžio rodyklę.
(posūkis laipsniais)
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Display the rotation after turning.]
pakilti iki [500] [mm v] ▶
sukti [kairėn v] per (450) laipsnių ▶
spausdinti (posūkis laipsniais) konsolėje ▶
leistis ▶
antraštė#
Blokas „heading“ grąžina drono krypties kampą. Tai grąžina dešimtainį skaičių intervale nuo 0 iki 359,99 laipsnių.
(kryptis laipsniais)
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Display the rotation after turning left.]
pakilti iki [500] [mm v] ▶
sukti [kairėn v] per (90) laipsnių ▶
spausdinti (kryptis laipsniais) ekrane ▶
orientacija#
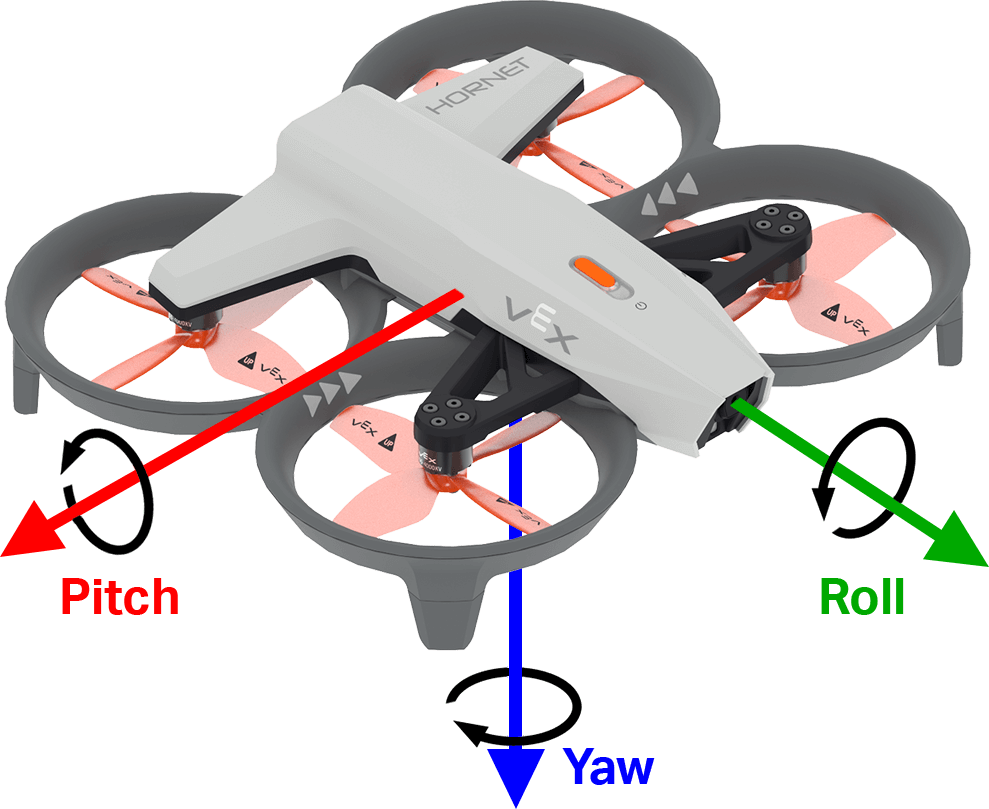
Blokas „orientacija“ grąžina drono posvyrį, svyravimo kampą arba sukimosi kampą intervale nuo –180,00 iki 180,00 laipsnių kaip dešimtainį skaičių.
Žemiau esančiame paveikslėlyje rodyklėmis rodoma teigiamo sukimosi kryptis riedėjimui, polinkiui ir posūkiui.
[pasvirimas v] orientacija laipsniais
Parametrai |
Aprašymas |
|---|---|
ašis |
Orientacijos ašis:
|
Pavyzdys
kai pradėta
[Display the drone orientation as it is rotated by hand.]
amžinai
išvalyti ekraną
nustatyti žymeklį į eilutę (7) stulpelį (1) ekrane
spausdinti [Roll:] ekrane ▶
spausdinti ([pasvirimas v] orientacija laipsniais) ekrane ▶
pabaiga
pagreitis#
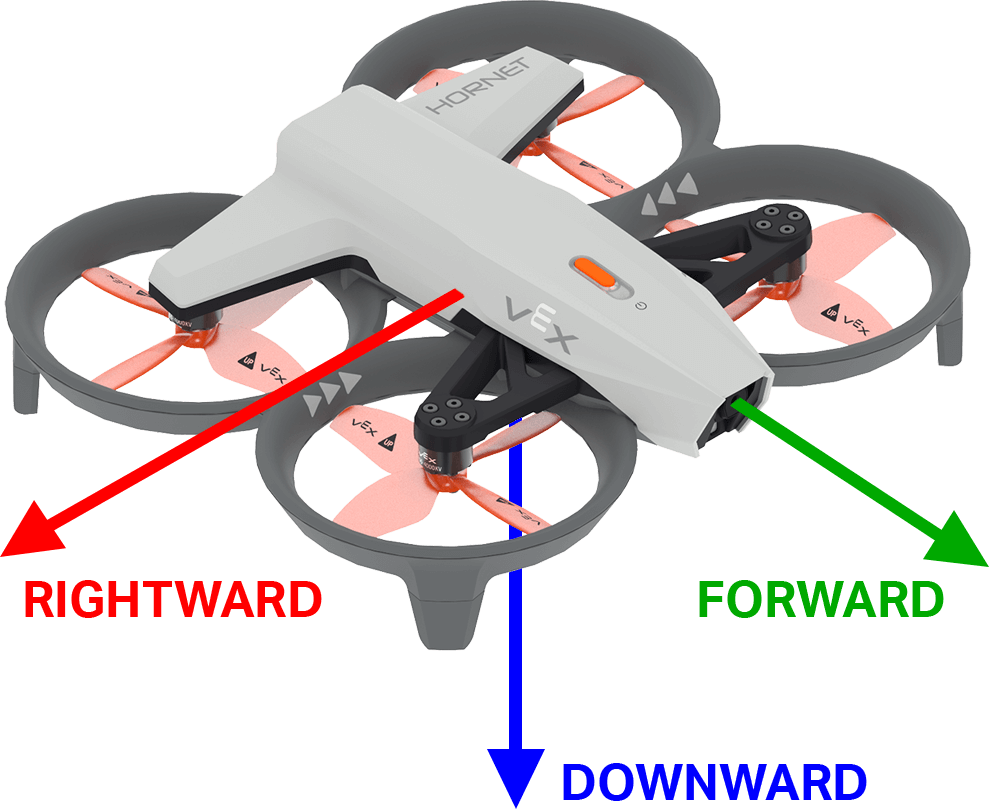
Pagreičio blokas grąžina drono pagreitį nurodyta kryptimi. Grąžinta reikšmė rodo greičio pokyčio greitį, matuojamą g vienetais (kur 1g ≈ 9,81 m/s²), kaip skaičių intervalą nuo -4,00 iki 4,00.
Žemiau esančiame paveikslėlyje rodyklėmis rodoma teigiamo pagreičio kryptis judant į priekį ir į dešinę, o neigiamo pagreičio kryptis – žemyn.
([pirmyn v] ašies pagreitis g :: custom-controller-inertial-timer)
Parametrai |
Aprašymas |
|---|---|
ašis |
Ašis, kuria reikia grąžinti pagreitį:
|
Pavyzdys
kai pradėta
[Display the acceleration as the drone takes off.]
pakilti iki [500] [mm v] ◀ ir nelaukti
amžinai
išvalyti ekraną
nustatyti žymeklį į eilutę [1] stulpelį [1] ekrane
spausdinti ([žemyn v] ašies pagreitis g) ekrane ▶
laukti [0.5] sekundžių
pabaiga
gauti apsisukimo greitį#
Blokas gauti apsisukimo greitį grąžina drono sukimosi greitį nurodytos ašies kryptimi. Grąžina reikšmę laipsniais per sekundę \(dps\) kaip sveikąjį skaičių.
Žemiau esančiame paveikslėlyje rodyklėmis rodoma teigiamo sukimosi kryptis riedėjimui, polinkiui ir posūkiui.
(gauti [pasvirimas v] ašies sukimosi greitį dps)
Parametrai |
Aprašymas |
|---|---|
ašis |
Ašis, kuriai reikia grąžinti posūkio greitį:
|
Pavyzdys
kai pradėta
[Display the drone turn rate as it is rotated by hand.]
amžinai
išvalyti ekraną
nustatyti žymeklį į eilutę (7) stulpelį (1) ekrane
spausdinti [Roll:] ekrane ▶
spausdinti (gauti [pasvirimas v] ašies sukimosi greitį dps) ekrane ▶
pabaiga
iš naujo nustatyti rotaciją#
Blokas atstatyti sukimąsi drono sukimosi reikšmę nustato į 0 laipsnių.
atstatyti posūkį
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Display the rotation after resetting.]
pakilti iki [500] [mm v] ▶
sukti [dešinėn v]
laukti kol <(posūkis laipsniais) [math_greater_than v] [360]>
sklandyti
atstatyti posūkį
laukti [1] sekundžių
spausdinti (posūkis laipsniais) konsolėje ▶
iš naujo nustatyti antraštę#
Blokas nustatyti kryptį iš naujo drono kryptį nustato į nulį laipsnių.
atstatyti kryptį
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Turn to the same heading before and after resetting.]
pakilti iki [500] [mm v] ▶
sukti į [90] laipsnių kryptį ▶
laukti [1] sekundžių
atstatyti kryptį
sukti į [90] laipsnių kryptį ▶
laukti [1] sekundžių
leistis ▶
Diapazonas#
atstumas#
Atstumo pranešimo blokas praneša apie atstumą tarp pasirinkto diapazono jutiklio ir artimiausio aptikto objekto.
(distance [forward v] range in [mm v])
Parametrai |
Aprašymas |
|---|---|
diapazonas |
Naudojamas atstumo jutiklis: pirmyn arba žemyn. Priekyje praneša atstumą nuo drono priekio. Žemyn praneša atstumą nuo drono apačios. |
vienetai |
Atstumo vienetas: mm arba coliai. |
Pavyzdys
kai pradėta
[Hover at 200 mm.]
pakilti iki [500] [mm v] ▶
kilti [žemyn v]
laukti kol <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
sklandyti
laukti (3) sekundžių
leistis ▶
Baterija#
akumuliatoriaus lygis#
Akumuliatoriaus įkrovos lygio blokas grąžina drono akumuliatoriaus įkrovos lygį procentais. Grąžina skaičių nuo 0 iki 100.
(drono akumuliatoriaus lygis %)
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
kai pradėta
[Display the battery level.]
spausdinti (drono akumuliatoriaus lygis %) ekrane ▶