
Sensorer#
Introduktion#
VEX AIR-drönaren har en tröghetssensor för att mäta rotationsrörelser och för att detektera rörelseförändringar samt en avståndssensor för att detektera avstånd. VEX AIR-drönaren kan också hålla reda på batterinivåerna. Dessa sensorer gör det möjligt för drönaren att spåra dess orientering, kurs, acceleration och avstånd från objekt.
Nedan följer en lista över alla tillgängliga block:
Tröghetsmoment - Spåra drönarens rotationsrörelse.
rotation — Returnerar hur mycket drönaren har roterat sedan den startade.
kurs — Returnerar drönarens kursvinkel (0 till 359,99 grader).
orientering — Returnerar drönarens rullning, lutning eller girning (–180,00 till 180,00 grader).
acceleration — Returnerar accelerationen längs den framåtriktade, högerriktade eller nedåtriktade axeln.
get turn rate — Returnerar drönarens aktuella rotationshastighet i grader per sekund \(dps\).
återställ rotation — Återställer rotationsvärdet till noll.
återställ kurs — Återställer kursvärdet till noll.
Räckvidd — Detektera avstånd från drönarens räckviddssensorer.
avstånd — Rapporterar avståndet mellan den valda avståndssensorn och det närmaste detekterade objektet.
Batteri - Återställ drönarens batterinivå.
batterinivå — Returnerar drönarens batterinivå i procent.
Tröghets#
rotation#
Rotationsblocket returnerar hur många grader drönaren har roterat sedan den startade. Det summerar alla varv och returnerar summan i grader: positivt för medurs, negativt för moturs.
(rotation i grader)
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[Display the rotation after turning.]
lyft till [500] [mm v] ▶
sväng [vänster v] i (450) grader ▶
skriv ut (rotation i grader) i konsolen ▶
landa ▶
rubrik#
Blocket kurs returnerar drönarens kursvinkel. Detta returnerar ett decimaltal i intervallet 0 till 359,99 grader.
(riktning i grader)
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[Display the rotation after turning left.]
lyft till [500] [mm v] ▶
sväng [vänster v] i (90) grader ▶
skriv ut (riktning i grader) på skärmen ▶
orientering#
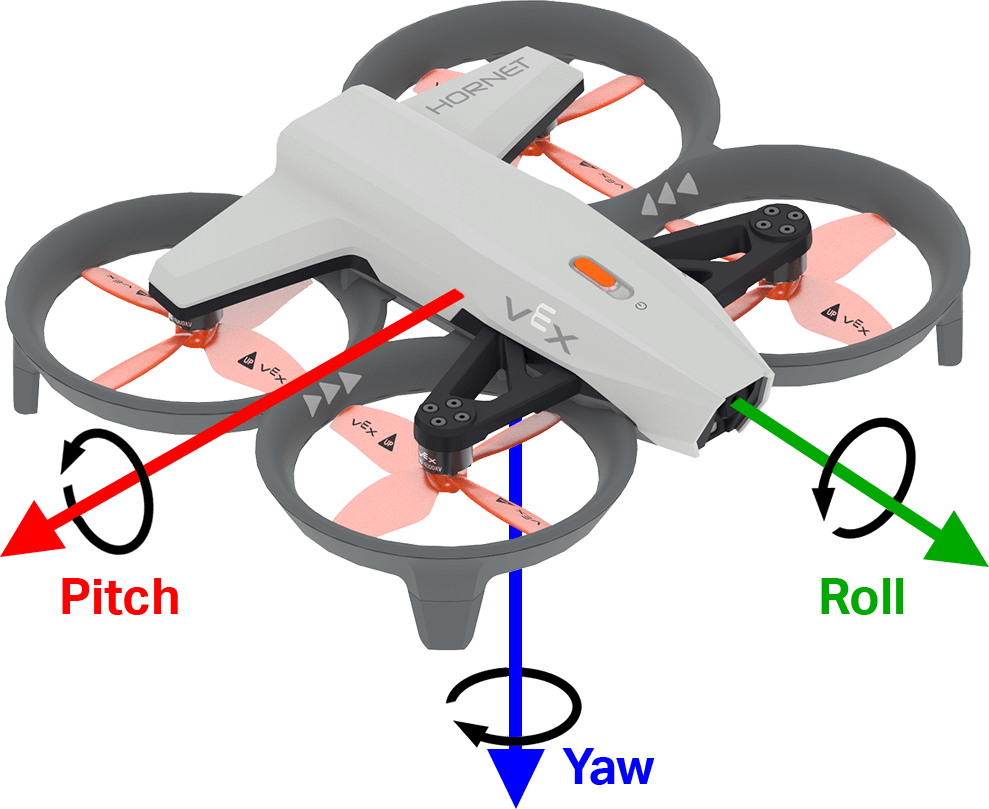
Blocket orientering returnerar drönarens rullning, lutning eller girning i intervallet –180,00 till 180,00 grader som ett decimaltal.
Bilden nedan använder pilar för att visa riktningen för den positiva rotationen för rullning, lutning och girning.
orientering av [roll v] i grader
Parametrar |
Beskrivning |
|---|---|
axel |
Orienteringsaxeln:
|
Exempel
när startad
[Display the drone orientation as it is rotated by hand.]
för alltid
rensa skärm
ställ markör på rad (7) kolumn (1) på skärmen
skriv ut [Roll:] på skärmen ▶
skriv ut (orientering av [roll v] i grader) på skärmen ▶
avsluta
acceleration#
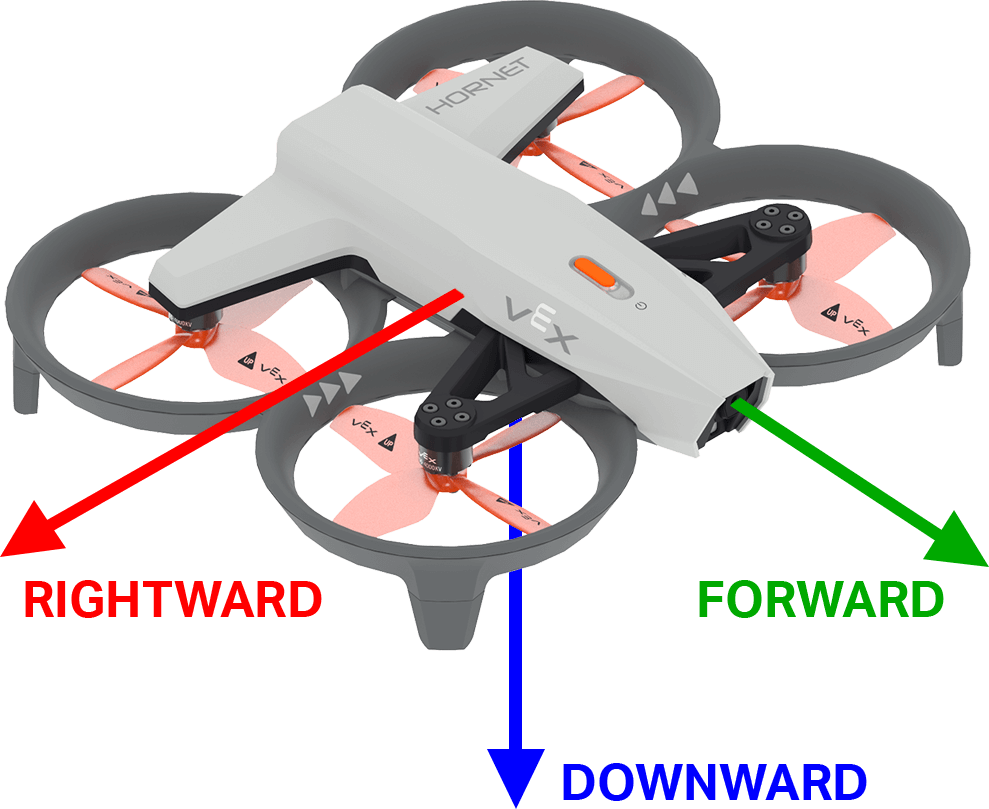
Blocket acceleration returnerar drönarens acceleration i en specificerad riktning. Det returnerade värdet representerar hastighetsförändringstakten, mätt i enheter av g (där 1g ≈ 9,81 m/s²), som ett tal i intervallet -4,00 till 4,00.
Bilden nedan använder pilar för att visa riktningen för positiv acceleration framåt och höger, och negativ acceleration nedåt.
(acceleration på [framåt v]-axeln i g :: custom-controller-inertial-timer)
Parametrar |
Beskrivning |
|---|---|
axel |
Axeln för att returnera accelerationen av:
|
Exempel
när startad
[Display the acceleration as the drone takes off.]
lyft till [500] [mm v] ◀ och vänta inte
för alltid
rensa skärm
ställ markör på rad [1] kolumn [1] på skärmen
skriv ut (acceleration på [nedåt v]-axeln i g) på skärmen ▶
vänta [0.5] sekunder
avsluta
få turfrekvens#
Blocket get turn rate returnerar den hastighet med vilken drönaren roterar längs den angivna axeln. Detta returnerar ett värde i grader per sekund \(dps\) som ett heltal.
Bilden nedan använder pilar för att visa riktningen för den positiva rotationen för rullning, lutning och girning.
(hämta varvhastighet för [roll v]-axeln i dps)
Parametrar |
Beskrivning |
|---|---|
axel |
Axeln för att returnera vridhastigheten för:
|
Exempel
när startad
[Display the drone turn rate as it is rotated by hand.]
för alltid
rensa skärm
ställ markör på rad (7) kolumn (1) på skärmen
skriv ut [Roll:] på skärmen ▶
skriv ut (hämta varvhastighet för [roll v]-axeln i dps) på skärmen ▶
avsluta
återställ rotationen#
Blocket återställ rotation återställer drönarens rotationsvärde till 0 grader.
återställ rotation
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[Display the rotation after resetting.]
lyft till [500] [mm v] ▶
sväng [höger v]
vänta tills <(rotation i grader) [math_greater_than v] [360]>
hovra
återställ rotation
vänta [1] sekunder
skriv ut (rotation i grader) i konsolen ▶
återställ rubrik#
Blocket återställ kurs återställer drönarens kurs till noll grader.
återställ riktning
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
Exempel
när startad
[Turn to the same heading before and after resetting.]
lyft till [500] [mm v] ▶
sväng till riktning [90] grader ▶
vänta [1] sekunder
återställ riktning
sväng till riktning [90] grader ▶
vänta [1] sekunder
landa ▶
Räckvidd#
avstånd#
Avståndsrapporteringsblocket avstånd rapporterar avståndet mellan den valda avståndssensorn och det närmaste detekterade objektet.
(distance [forward v] range in [mm v])
Parametrar |
Beskrivning |
|---|---|
räckvidd |
Avståndssensorn som ska användas: framåt eller nedåt. Framåt rapporterar avståndet från drönarens framsida. Nedåt rapporterar avståndet från drönarens undersida. |
enheter |
Avståndsenheten: mm eller tum. |
Exempel
när startad
[Hover at 200 mm.]
lyft till [500] [mm v] ▶
klättra [ner v]
vänta tills <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
hovra
vänta (3) sekunder
landa ▶
Batteri#
batterinivå#
Blocket batterinivå returnerar drönarens batteriladdningsnivå som en procentandel. Detta returnerar ett tal från 0 till 100.
(drönarbatterinivå i %)
Parametrar |
Beskrivning |
|---|---|
Det här blocket har inga parametrar. |
när startad
[Display the battery level.]
skriv ut (drönarbatterinivå i %) på skärmen ▶