
Sensor#
Perkenalan#
Drone VEX AIR dilengkapi dengan Sensor Inersia untuk mengukur gerakan rotasi dan mendeteksi perubahan gerakan, serta Sensor Jarak untuk mendeteksi jarak. Drone VEX AIR juga dapat memantau level baterainya. Sensor-sensor ini memungkinkan drone untuk melacak orientasi, arah, percepatan, dan jaraknya dari objek.
Berikut adalah daftar semua blok yang tersedia:
Inersia - Melacak pergerakan rotasi drone.
rotasi — Mengembalikan seberapa banyak drone telah berputar sejak mulai.
heading — Mengembalikan sudut arah drone (0 hingga 359,99 derajat).
orientasi — Mengembalikan roll, pitch, atau yaw drone (–180.00 hingga 180.00 derajat).
percepatan — Mengembalikan percepatan sepanjang sumbu depan, kanan, atau bawah.
get turn rate — Mengembalikan kecepatan rotasi drone saat ini dalam derajat per detik \(dps\).
reset rotation — Mengatur ulang nilai rotasi menjadi nol.
reset heading — Mengatur ulang nilai heading menjadi nol.
Jangkauan — Mendeteksi jarak dari Sensor Jangkauan drone.
jarak — Melaporkan jarak antara Sensor Jarak yang dipilih dan objek terdekat yang terdeteksi.
Baterai - Kembalikan level baterai drone.
tingkat baterai — Mengembalikan tingkat baterai drone dalam persen.
Inersia#
rotasi#
Blok rotasi mengembalikan jumlah derajat putaran drone sejak awal. Blok ini menjumlahkan semua putaran dan mengembalikan total dalam derajat: positif untuk searah jarum jam, negatif untuk berlawanan arah jarum jam.
(rotasi dalam derajat)
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Display the rotation after turning.]
terbang ke ketinggian [500] [mm v] ▶
belok [kiri v] sejauh (450) derajat ▶
cetak (rotasi dalam derajat) di konsol ▶
mendarat ▶
menuju#
Blok heading mengembalikan sudut arah drone. Ini mengembalikan angka desimal dalam rentang 0 hingga 359,99 derajat.
(arah dalam derajat)
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Display the rotation after turning left.]
terbang ke ketinggian [500] [mm v] ▶
belok [kiri v] sejauh (90) derajat ▶
cetak (arah dalam derajat) di layar ▶
orientasi#
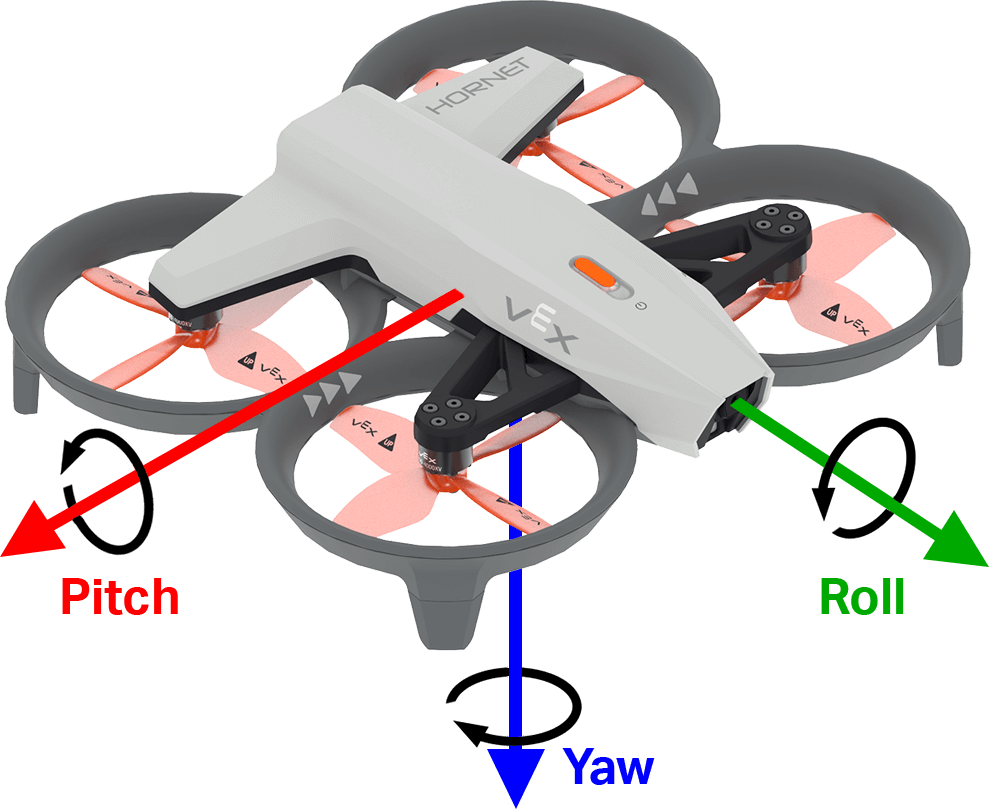
Blok orientasi mengembalikan nilai roll, pitch, atau yaw drone dalam rentang –180,00 hingga 180,00 derajat sebagai angka desimal.
Gambar di bawah ini menggunakan panah untuk menunjukkan arah rotasi positif untuk roll, pitch, dan yaw.
orientasi [roll v] dalam derajat
Parameter |
Keterangan |
|---|---|
sumbu |
Sumbu orientasi:
|
Contoh
saat dimulai
[Display the drone orientation as it is rotated by hand.]
selamanya
bersihkan layar
atur kursor ke baris (7) kolom (1) di layar
cetak [Roll:] di layar ▶
cetak (orientasi [roll v] dalam derajat) di layar ▶
selesai
percepatan#
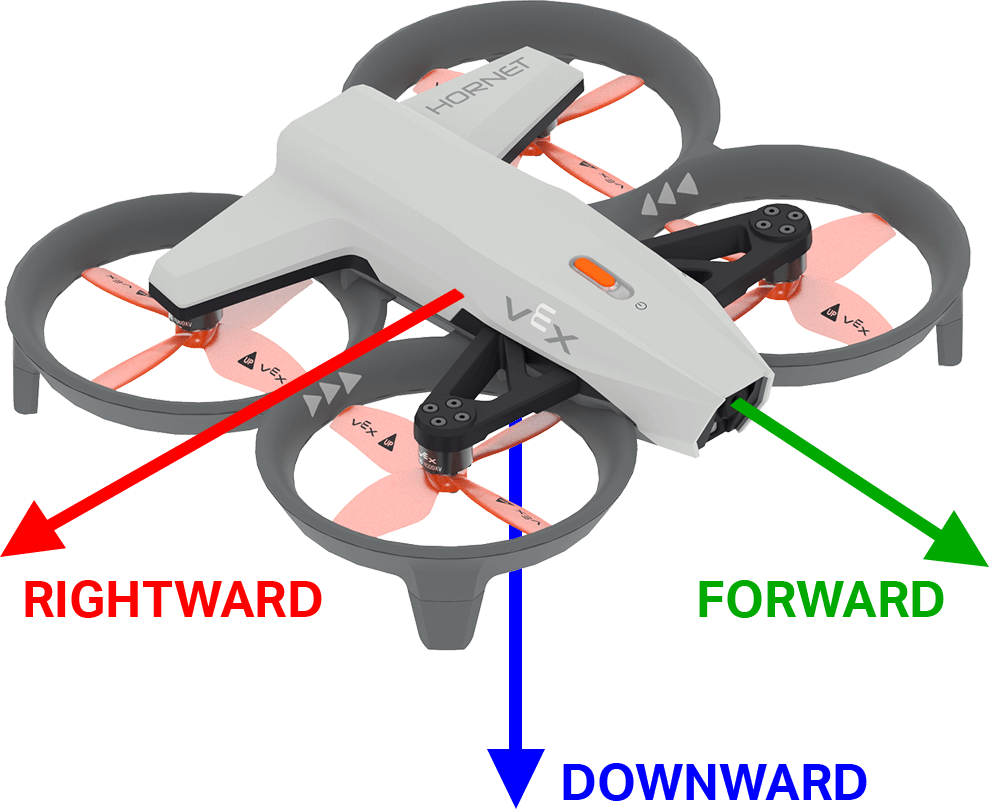
Blok percepatan mengembalikan percepatan drone dalam arah yang ditentukan. Nilai yang dikembalikan mewakili laju perubahan kecepatan, diukur dalam satuan g (di mana 1g ≈ 9,81 m/s²), sebagai angka yang berkisar dari -4,00 hingga 4,00.
Gambar di bawah ini menggunakan panah untuk menunjukkan arah percepatan positif ke depan dan ke kanan, serta percepatan negatif ke bawah.
(percepatan sumbu [maju v] dalam g :: custom-controller-inertial-timer)
Parameter |
Keterangan |
|---|---|
sumbu |
Sumbu untuk mengembalikan percepatan:
|
Contoh
saat dimulai
[Display the acceleration as the drone takes off.]
terbang ke ketinggian [500] [mm v] ◀ dan jangan tunggu
selamanya
bersihkan layar
atur kursor ke baris [1] kolom [1] di layar
cetak (percepatan sumbu [ke bawah v] dalam g) di layar ▶
tunggu [0.5] detik
selesai
dapatkan tingkat pergantian#
Blok get turn rate mengembalikan kecepatan putaran drone di sepanjang sumbu yang ditentukan. Ini mengembalikan nilai dalam derajat per detik \(dps\) sebagai bilangan bulat.
Gambar di bawah ini menggunakan panah untuk menunjukkan arah rotasi positif untuk roll, pitch, dan yaw.
(dapatkan laju belok sumbu [roll v] dalam dps)
Parameter |
Keterangan |
|---|---|
sumbu |
Sumbu untuk mengembalikan laju putaran:
|
Contoh
saat dimulai
[Display the drone turn rate as it is rotated by hand.]
selamanya
bersihkan layar
atur kursor ke baris (7) kolom (1) di layar
cetak [Roll:] di layar ▶
cetak (dapatkan laju belok sumbu [roll v] dalam dps) di layar ▶
selesai
atur ulang rotasi#
Blok reset rotation mengatur ulang nilai rotasi drone menjadi 0 derajat.
reset rotasi
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Display the rotation after resetting.]
terbang ke ketinggian [500] [mm v] ▶
belok [kanan v]
tunggu sampai <(rotasi dalam derajat) [math_greater_than v] [360]>
melayang
reset rotasi
tunggu [1] detik
cetak (rotasi dalam derajat) di konsol ▶
Atur ulang judul#
Blok reset heading mengatur ulang arah drone ke nol derajat.
reset arah
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai
[Turn to the same heading before and after resetting.]
terbang ke ketinggian [500] [mm v] ▶
belok ke arah [90] derajat ▶
tunggu [1] detik
reset arah
belok ke arah [90] derajat ▶
tunggu [1] detik
mendarat ▶
Jangkauan#
jarak#
Blok pelapor jarak melaporkan jarak antara Sensor Jarak yang dipilih dan objek terdekat yang terdeteksi.
(distance [forward v] range in [mm v])
Parameter |
Keterangan |
|---|---|
jangkauan |
Sensor Jarak yang digunakan: maju atau bawah. Maju melaporkan jarak dari bagian depan drone. Bawah melaporkan jarak dari bagian bawah drone. |
satuan |
Satuan jarak: mm atau inci. |
Contoh
saat dimulai
[Hover at 200 mm.]
terbang ke ketinggian [500] [mm v] ▶
naik/turun [turun v]
tunggu sampai <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
melayang
tunggu (3) detik
mendarat ▶
Baterai#
level baterai#
Blok level baterai mengembalikan level pengisian daya baterai drone dalam bentuk persentase. Ini mengembalikan angka dari 0 hingga 100.
(level baterai drone dalam %)
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
saat dimulai
[Display the battery level.]
cetak (level baterai drone dalam %) di layar ▶