
Pengontrol Motor 55#
Perkenalan#
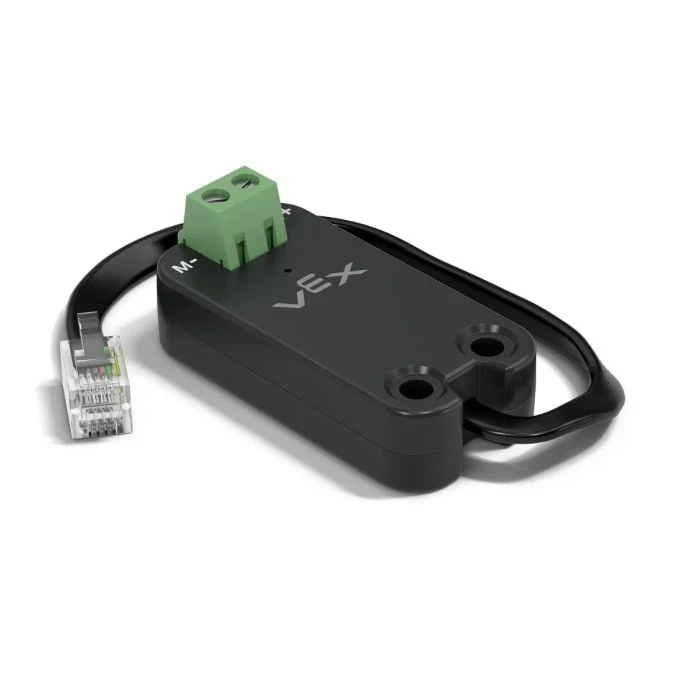
Pengontrol Motor 55 (MC55) digunakan untuk mengontrol motor DC standar. MC55 menghubungkan motor DC ke Smart Port dan mengontrol seberapa banyak daya yang dikirim ke motor.
Motor DC yang terhubung ke MC55 dapat berputar maju atau mundur, berputar pada tegangan yang telah ditentukan, dan dapat dihentikan. Tidak seperti Smart Motor, motor DC yang terhubung ke MC55 tidak melaporkan posisi, kecepatan, arus, daya, torsi, efisiensi, atau suhu.
Berikut adalah daftar blok Motor Controller 55 yang tersedia:
Aksi — Menghentikan dan memutar motor DC.
spin MC55 – Memutar motor DC maju atau mundur selamanya.
putar MC55 pada tegangan – Memutar motor DC menggunakan tingkat tegangan tertentu.
stop MC55 – Menghentikan putaran motor DC.
Pengaturan — Sesuaikan pengaturan MC55.
atur kecepatan MC55 – Memberi tahu motor DC seberapa cepat harus berputar.
set MC55 stopping – Mengatur bagaimana motor DC akan berhenti bergerak: dengan pengereman atau meluncur.
putar MC55#
Blok tumpukan spin MC55 memutar motor DC yang terhubung ke depan atau ke belakang tanpa henti. Motor akan terus berputar hingga diberi tindakan lain, seperti berputar ke arah yang berbeda atau berhenti.
putar [MC55_1 v] [maju v]
Parameter |
Keterangan |
|---|---|
perangkat |
MC55 yang akan digunakan. Pilih dari perangkat MC55 yang telah dikonfigurasi di jendela Perangkat. |
arah |
Arah putaran motor DC yang terhubung. Secara default, pilihannya adalah maju dan mundur. Pilihan arah dapat berubah tergantung pada konfigurasi motor. |
Contoh
saat dimulai
[Spin the DC motor forward for 1 second.]
putar [MC55_1 v] [maju v]
tunggu (1) detik
hentikan [MC55_1 v]
putar MC55 pada tegangan#
Blok tumpukan spin MC55 at voltage memutar motor DC menggunakan tingkat tegangan tertentu.
Tegangan adalah tekanan listrik yang diberikan ke motor DC. Tegangan yang lebih tinggi membuat motor berputar lebih cepat.
putar [MC55_1 v] [maju v] pada [8] volt
Parameter |
Keterangan |
|---|---|
perangkat |
MC55 yang akan digunakan. Pilih dari perangkat MC55 yang telah dikonfigurasi di jendela Perangkat. |
arah |
Arah putaran motor DC yang terhubung. Secara default, pilihannya adalah maju dan mundur. Pilihan arah dapat berubah tergantung pada konfigurasi motor. |
voltase |
Tegangan untuk memutar motor DC, dari -8V hingga 8V. Nilai positif memutar ke arah yang dipilih, dan nilai negatif memutar ke arah yang berlawanan. |
Contoh
saat dimulai
[Spin the DC motor forward at 8 volts for 1 second.]
putar [MC55_1 v] [maju v] pada [8] volt
tunggu (1) detik
hentikan [MC55_1 v]
berhenti MC55#
Blok tumpukan stop MC55 menghentikan motor DC yang terhubung. Motor DC berhenti berdasarkan perilaku penghentian saat ini: pengereman atau meluncur.
hentikan [MC55_1 v]
Parameter |
Keterangan |
|---|---|
perangkat |
MC55 yang akan digunakan. Pilih dari perangkat MC55 yang telah dikonfigurasi di jendela Perangkat. |
Contoh
saat dimulai
putar [MC55_1 v] [maju v]
tunggu (1) detik
hentikan [MC55_1 v]
set MC55 velocity#
Blok tumpukan set MC55 velocity memberi tahu motor DC seberapa cepat harus berputar. Persentase yang lebih tinggi membuat motor DC berputar lebih cepat dan persentase yang lebih rendah membuat motor DC berputar lebih lambat.
Setiap proyek dimulai dengan setiap motor DC yang terhubung berputar pada kecepatan 50% secara default.
Catatan: Kecepatan yang lebih tinggi membuat motor DC berputar lebih cepat, tetapi mungkin kurang presisi. Kecepatan yang lebih rendah membuat motor DC berputar lebih lambat, tetapi bisa lebih presisi.
atur kecepatan [MC55_1 v] ke [50] %
Parameter |
Keterangan |
|---|---|
perangkat |
MC55 yang akan digunakan. Pilih dari perangkat MC55 yang telah dikonfigurasi di jendela Perangkat. |
kecepatan |
Kecepatan putaran motor DC. Persen menggunakan bilangan bulat dari 0% hingga 100%. |
satuan |
Satuan kecepatan: *%. |
Contoh
saat dimulai
[Spin the DC motor at full speed.]
atur kecepatan [MC55_1 v] ke [100] %
putar [MC55_1 v] [maju v]
tunggu (1) detik
hentikan [MC55_1 v]
set MC55 berhenti#
Blok tumpukan set MC55 stopping mengatur bagaimana motor DC akan berhenti bergerak: dengan pengereman atau meluncur.
Setiap proyek dimulai dengan setiap motor DC yang terhubung berhenti dengan rem secara default.
atur penghentian [MC55_1 v] ke [rem v]
Parameter |
Keterangan |
|---|---|
perangkat |
MC55 yang akan digunakan. Pilih dari perangkat MC55 yang telah dikonfigurasi di jendela Perangkat. |
menghentikan perilaku |
Cara motor DC berhenti:
|