
ตัวควบคุมมอเตอร์ 55#
การแนะนำ#
ตัวควบคุมมอเตอร์ 55 (MC55) ใช้สำหรับควบคุมมอเตอร์กระแสตรงมาตรฐาน MC55 เชื่อมต่อมอเตอร์กระแสตรงเข้ากับ Smart Port และควบคุมปริมาณพลังงานที่ส่งไปยังมอเตอร์
มอเตอร์ DC ที่เชื่อมต่อกับ MC55 สามารถหมุนไปข้างหน้าหรือถอยหลัง หมุนด้วยแรงดันไฟฟ้าที่กำหนด และหยุดได้ แตกต่างจากมอเตอร์อัจฉริยะ มอเตอร์ DC ที่เชื่อมต่อกับ MC55 จะไม่รายงานตำแหน่ง ความเร็ว กระแส กำลัง แรงบิด ประสิทธิภาพ หรืออุณหภูมิ
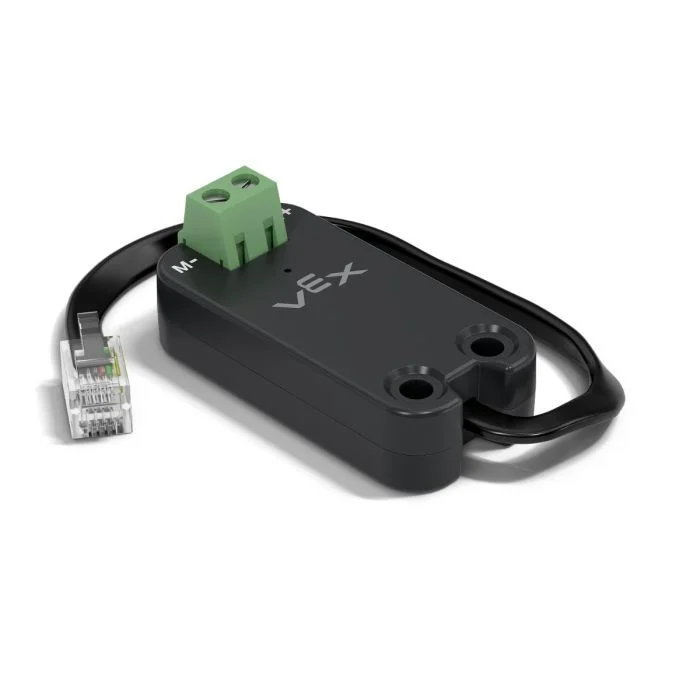
ด้านล่างนี้คือรายการบล็อกตัวควบคุมมอเตอร์ 55 ที่มีให้เลือกใช้งาน:
การกระทำ — หยุดและหมุนมอเตอร์กระแสตรง
spin MC55 – หมุนมอเตอร์ DC ไปข้างหน้าหรือถอยหลังไปเรื่อยๆ
หมุน MC55 ที่แรงดันไฟฟ้า – หมุนมอเตอร์ DC โดยใช้ระดับแรงดันไฟฟ้าที่กำหนด
stop MC55 – หยุดมอเตอร์ DC ไม่ให้หมุน
การตั้งค่า — ปรับการตั้งค่า MC55
ตั้งค่าความเร็ว MC55 – บอกมอเตอร์ DC ว่าจะหมุนเร็วแค่ไหน
ตั้งค่าการหยุดของ MC55 – ตั้งค่าวิธีการหยุดการเคลื่อนที่ของมอเตอร์ DC: โดยการเบรกหรือโดยการปล่อยให้ไหลไปเอง
สปิน MC55#
บล็อกควบคุม spin MC55 จะหมุนมอเตอร์ DC ที่เชื่อมต่ออยู่ไปข้างหน้าหรือถอยหลังอย่างไม่มีที่สิ้นสุด มอเตอร์จะหมุนต่อไปจนกว่าจะได้รับคำสั่งอื่น เช่น การหมุนไปในทิศทางอื่น หรือการหยุด
หมุน [MC55_1 v] [ไปข้างหน้า v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกอุปกรณ์ MC55 ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ (Devices) |
ทิศทาง |
ทิศทางการหมุนของมอเตอร์ DC ที่เชื่อมต่อ โดยค่าเริ่มต้นจะมีให้เลือกคือ เดินหน้า และ ถอยหลัง ทิศทางการหมุนอาจเปลี่ยนแปลงได้ขึ้นอยู่กับการกำหนดค่าของมอเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Spin the DC motor forward for 1 second.]
หมุน [MC55_1 v] [ไปข้างหน้า v]
รอ (1) วินาที
หยุด [MC55_1 v]
หมุน MC55 ที่แรงดันไฟฟ้า#
บล็อก spin MC55 at voltage จะหมุนมอเตอร์ DC โดยใช้ระดับแรงดันไฟฟ้าที่กำหนด
แรงดันไฟฟ้าคือความกดอากาศที่จ่ายให้กับมอเตอร์กระแสตรง แรงดันไฟฟ้าที่สูงขึ้นจะทำให้มอเตอร์หมุนเร็วขึ้น
หมุน [MC55_1 v] [ไปข้างหน้า v] ที่ [8] โวลต์
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกอุปกรณ์ MC55 ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ (Devices) |
ทิศทาง |
ทิศทางการหมุนของมอเตอร์ DC ที่เชื่อมต่อ โดยค่าเริ่มต้นจะมีให้เลือกคือ เดินหน้า และ ถอยหลัง ทิศทางการหมุนอาจเปลี่ยนแปลงได้ขึ้นอยู่กับการกำหนดค่าของมอเตอร์ |
แรงดันไฟฟ้า |
แรงดันไฟฟ้าที่ใช้ในการหมุนมอเตอร์ DC มีค่าตั้งแต่ -8V ถึง 8V ค่าบวกจะทำให้มอเตอร์หมุนไปในทิศทางที่เลือก และค่าลบจะทำให้มอเตอร์หมุนไปในทิศทางตรงกันข้าม |
ตัวอย่าง
เมื่อเริ่มต้น
[Spin the DC motor forward at 8 volts for 1 second.]
หมุน [MC55_1 v] [ไปข้างหน้า v] ที่ [8] โวลต์
รอ (1) วินาที
หยุด [MC55_1 v]
หยุด MC55#
วงจร stop MC55 จะหยุดมอเตอร์ DC ที่เชื่อมต่ออยู่ มอเตอร์ DC จะหยุดตามพฤติกรรมการหยุดปัจจุบัน: เบรกหรือปล่อยไหล
หยุด [MC55_1 v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกอุปกรณ์ MC55 ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ (Devices) |
ตัวอย่าง
เมื่อเริ่มต้น
หมุน [MC55_1 v] [ไปข้างหน้า v]
รอ (1) วินาที
หยุด [MC55_1 v]
ตั้งค่าความเร็ว MC55#
บล็อก set MC55 velocity จะบอกมอเตอร์ DC ว่าควรหมุนเร็วแค่ไหน เปอร์เซ็นต์ที่สูงขึ้นจะทำให้มอเตอร์ DC หมุนเร็วขึ้น และเปอร์เซ็นต์ที่ต่ำลงจะทำให้มอเตอร์ DC หมุนช้าลง
ทุกโปรเจกต์เริ่มต้นด้วยมอเตอร์ DC ที่เชื่อมต่อแต่ละตัวหมุนด้วยความเร็ว 50% เป็นค่าเริ่มต้น
หมายเหตุ: ความเร็วที่สูงขึ้นจะทำให้มอเตอร์ DC หมุนเร็วขึ้น แต่ความแม่นยำอาจลดลง ความเร็วที่ต่ำลงจะทำให้มอเตอร์ DC หมุนช้าลง แต่ความแม่นยำอาจเพิ่มขึ้น
ตั้งความเร็ว [MC55_1 v] เป็น [50] %
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกอุปกรณ์ MC55 ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ (Devices) |
ความเร็ว |
ความเร็วรอบของมอเตอร์ DC เปอร์เซ็นต์ ใช้ตัวเลขจำนวนเต็มตั้งแต่ 0% ถึง 100% |
หน่วย |
หน่วยความเร็ว: % |
ตัวอย่าง
เมื่อเริ่มต้น
[Spin the DC motor at full speed.]
ตั้งความเร็ว [MC55_1 v] เป็น [100] %
หมุน [MC55_1 v] [ไปข้างหน้า v]
รอ (1) วินาที
หยุด [MC55_1 v]
ตั้งค่าการหยุด MC55#
บล็อกตัวจัดการการหยุด set MC55 stopping จะกำหนดวิธีการหยุดมอเตอร์ DC: โดยการเบรกหรือโดยการปล่อยให้หมุนฟรี
ทุกโปรเจกต์เริ่มต้นด้วยการที่มอเตอร์ DC ที่เชื่อมต่อแต่ละตัวหยุดทำงานโดยใช้ เบรก เป็นค่าเริ่มต้น
ตั้งการหยุด [MC55_1 v] เป็น [เบรก v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกอุปกรณ์ MC55 ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ (Devices) |
พฤติกรรมการหยุด |
วิธีที่มอเตอร์ DC จะหยุด:
|