
Bộ điều khiển động cơ 55#
Giới thiệu#
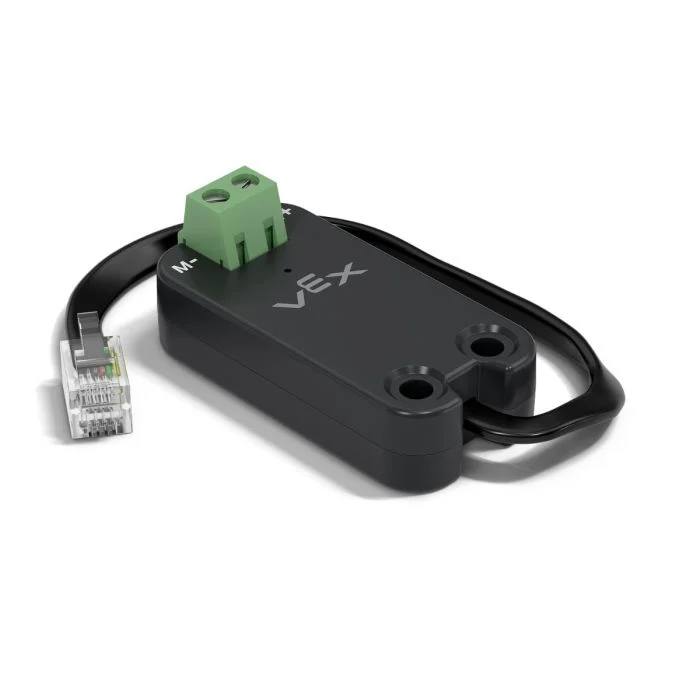
Bộ điều khiển động cơ 55 (MC55) được sử dụng để điều khiển các động cơ DC tiêu chuẩn. MC55 kết nối động cơ DC với cổng thông minh và điều khiển lượng điện năng được cấp cho động cơ.
Động cơ DC được kết nối với MC55 có thể quay thuận hoặc nghịch, quay ở điện áp đã đặt và có thể dừng lại. Không giống như động cơ thông minh, động cơ DC được kết nối với MC55 không báo cáo vị trí, vận tốc, dòng điện, công suất, mô-men xoắn, hiệu suất hoặc nhiệt độ.
Dưới đây là danh sách các khối điều khiển động cơ 55 có sẵn:
Thao tác — Dừng và quay động cơ DC.
quay MC55 – Quay động cơ DC tiến hoặc lùi mãi mãi.
quay MC55 ở điện áp – Quay động cơ DC bằng mức điện áp cụ thể.
dừng MC55 – Dừng động cơ DC quay.
Cài đặt — Điều chỉnh cài đặt MC55.
đặt vận tốc MC55 – Cho động cơ DC biết tốc độ quay.
set MC55 stopping – Đặt cách động cơ DC sẽ dừng chuyển động: bằng cách phanh hoặc chạy tự do.
quay MC55#
Khối điều khiển spin MC55 cho phép động cơ DC được kết nối quay liên tục theo chiều tiến hoặc lùi. Động cơ sẽ tiếp tục quay cho đến khi nhận được một thao tác khác, chẳng hạn như quay theo hướng khác hoặc dừng lại.
quay [MC55_1 v] [tiến v]
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Thiết bị MC55 cần sử dụng. Chọn thiết bị MC55 từ danh sách các thiết bị đã được cấu hình trong cửa sổ Thiết bị. |
phương hướng |
Hướng quay của động cơ DC được kết nối. Theo mặc định, các lựa chọn là tiến và lùi. Các lựa chọn hướng quay có thể thay đổi tùy thuộc vào cấu hình của động cơ. |
Ví dụ
khi bắt đầu
[Spin the DC motor forward for 1 second.]
quay [MC55_1 v] [tiến v]
chờ (1) giây
dừng [MC55_1 v]
quay MC55 ở điện áp#
Khối điều khiển quay MC55 ở điện áp sẽ quay động cơ DC bằng cách sử dụng một mức điện áp cụ thể.
Điện áp là điện thế cung cấp cho động cơ DC. Điện áp càng cao thì động cơ càng quay nhanh.
quay [MC55_1 v] [tiến v] ở [8] volt
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Thiết bị MC55 cần sử dụng. Chọn thiết bị MC55 từ danh sách các thiết bị đã được cấu hình trong cửa sổ Thiết bị. |
phương hướng |
Hướng quay của động cơ DC được kết nối. Theo mặc định, các lựa chọn là tiến và lùi. Các lựa chọn hướng quay có thể thay đổi tùy thuộc vào cấu hình của động cơ. |
điện áp |
Điện áp cấp cho động cơ DC, từ -8V đến 8V. Giá trị dương sẽ làm động cơ quay theo chiều đã chọn, và giá trị âm sẽ làm động cơ quay theo chiều ngược lại. |
Ví dụ
khi bắt đầu
[Spin the DC motor forward at 8 volts for 1 second.]
quay [MC55_1 v] [tiến v] ở [8] volt
chờ (1) giây
dừng [MC55_1 v]
dừng MC55#
Khối lệnh stop MC55 dừng động cơ DC được kết nối. Động cơ DC dừng dựa trên chế độ dừng hiện tại: phanh hoặc chạy tự do.
dừng [MC55_1 v]
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Thiết bị MC55 cần sử dụng. Chọn thiết bị MC55 từ danh sách các thiết bị đã được cấu hình trong cửa sổ Thiết bị. |
Ví dụ
khi bắt đầu
quay [MC55_1 v] [tiến v]
chờ (1) giây
dừng [MC55_1 v]
đặt vận tốc MC55#
Khối lệnh set MC55 velocity cho biết tốc độ quay của động cơ DC. Tỷ lệ phần trăm càng cao thì động cơ DC càng quay nhanh, và tỷ lệ phần trăm càng thấp thì động cơ DC càng quay chậm.
Mỗi dự án đều bắt đầu với việc mỗi động cơ DC được kết nối quay ở tốc độ 50% theo mặc định.
Lưu ý: Tốc độ cao hơn làm cho động cơ DC quay nhanh hơn, nhưng có thể kém chính xác hơn. Tốc độ thấp hơn làm cho động cơ DC quay chậm hơn, nhưng có thể chính xác hơn.
đặt vận tốc [MC55_1 v] thành [50] %
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Thiết bị MC55 cần sử dụng. Chọn thiết bị MC55 từ danh sách các thiết bị đã được cấu hình trong cửa sổ Thiết bị. |
vận tốc |
Tốc độ quay của động cơ DC. Phần trăm sử dụng các số nguyên từ 0% đến 100%. |
đơn vị |
Đơn vị vận tốc: %. |
Ví dụ
khi bắt đầu
[Spin the DC motor at full speed.]
đặt vận tốc [MC55_1 v] thành [100] %
quay [MC55_1 v] [tiến v]
chờ (1) giây
dừng [MC55_1 v]
đặt MC55 dừng#
Khối lệnh set MC55 stopping thiết lập cách động cơ DC dừng chuyển động: bằng cách phanh hoặc chạy tự do.
Mỗi dự án đều bắt đầu bằng việc mỗi động cơ DC được kết nối đều dừng lại bằng phanh theo mặc định.
đặt chế độ dừng [MC55_1 v] thành [phanh v]
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Thiết bị MC55 cần sử dụng. Chọn thiết bị MC55 từ danh sách các thiết bị đã được cấu hình trong cửa sổ Thiết bị. |
hành vi dừng lại |
Cách động cơ DC dừng lại:
|