
Wedstrijdsjabloon#
Deze handleiding behandelt de Competitie-sjabloon in VEXcode V5. Aan het einde weet je waar elk van de hoedblokken in de sjabloon voor dient.
De Competitiesjabloon wordt gebruikt voor projecten die met het veldbesturingssysteem worden uitgevoerd tijdens de VEX V5 Robotics Competition of de VEX U Robotics Competition. Het sjabloon verdeelt een project in twee periodes: de autonome periode, waarin de robot zelfstandig werkt, en de door een bestuurder bestuurde periode, waarin een bestuurder de robot met een controller bedient.
Door deze sjabloon te gebruiken, zorgt u ervoor dat uw project voldoet aan de VEX V5-competitieregels en correct verbinding maakt met het Smart Field Control System tijdens een wedstrijd.
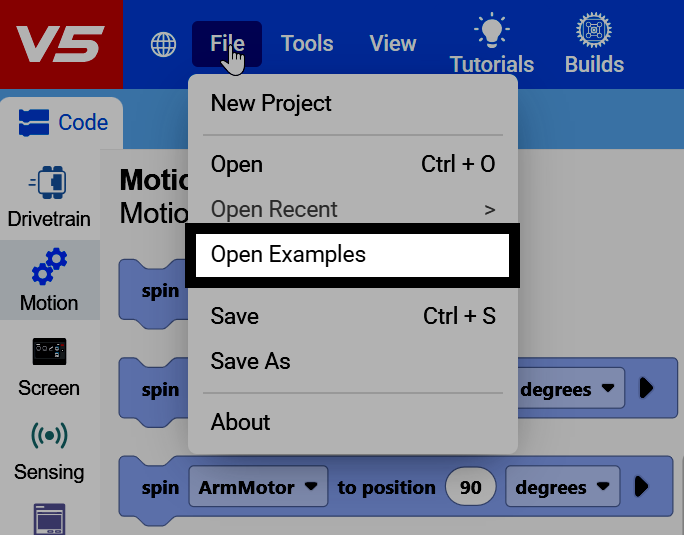
Selecteer Bestand linksboven in VEXcode en vervolgens Voorbeelden openen.
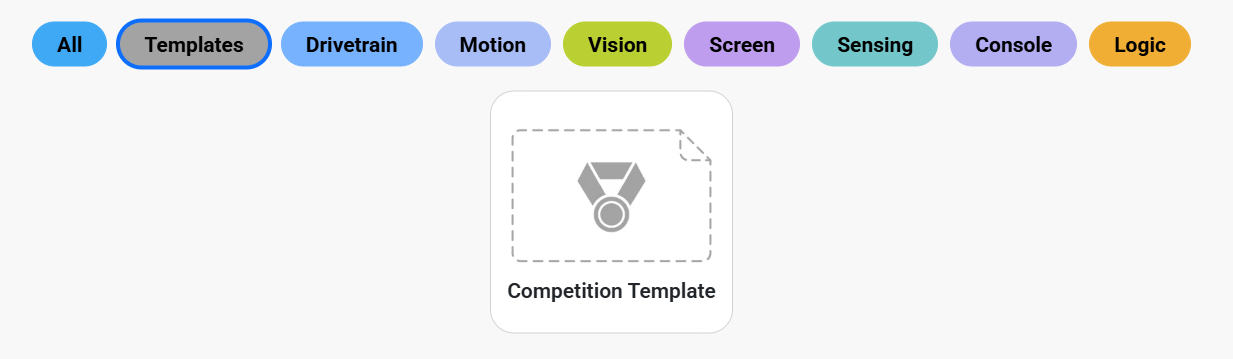
Filter op Sjablonen om het Wedstrijdsjabloon te vinden.
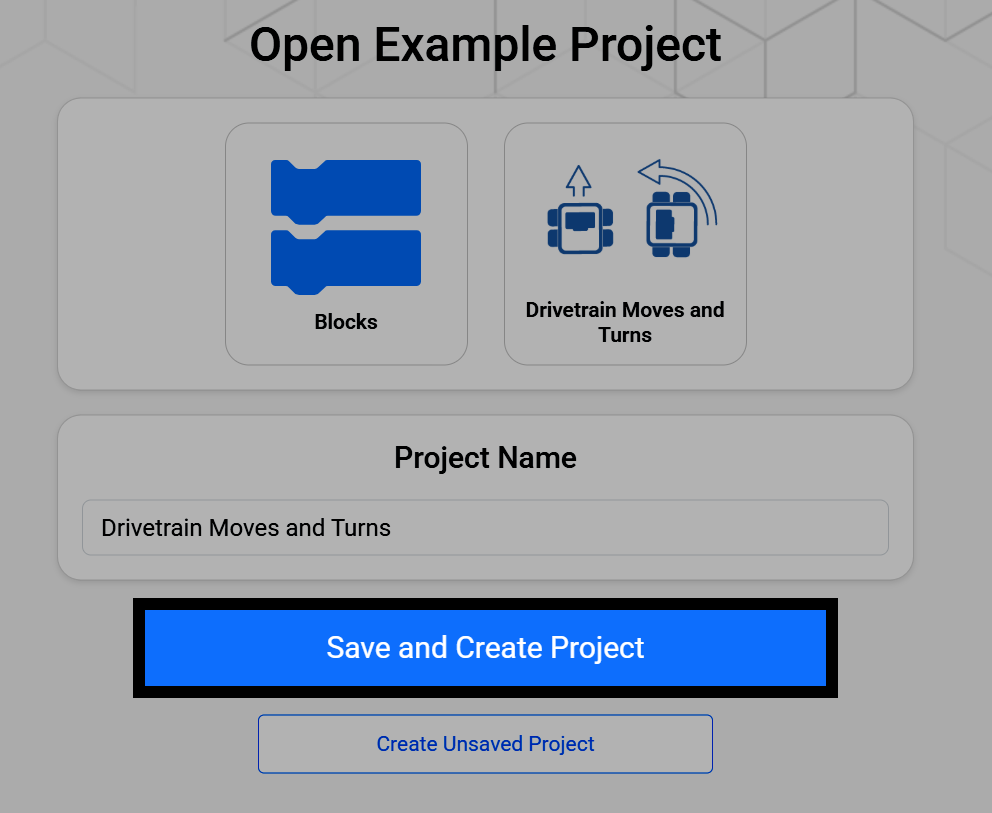
Als je de wedstrijdsjabloon selecteert, open je een scherm waar je deze kunt hernoemen en opslaan op je apparaat. Selecteer Opslaan en project maken om het nieuwe project op je apparaat op te slaan.
Een Competition Template-project begint met drie hoedblokken die al in de werkruimte aanwezig zijn, één voor elk onderdeel van een wedstrijd: bij de start, bij autonoom rijden en bij besturing door de bestuurder, met een eeuwigdurend blok dat er al aan vastzit.
wanneer gestart
wanneer autonoom :: hat events
when drive control :: hat events
altijd
einde
Het wanneer gestart-blok wordt eenmaal uitgevoerd, direct bij de start van het project, vóór de autonome of door de bestuurder gestuurde periodes beginnen. Gebruik het voor elke configuratie die uw robot nodig heeft, zoals het kalibreren van een gyroscoop of traagheidssensor, of het instellen van variabelen.
Als er geen configuratie nodig is, kan het blok bij het opstarten leeg blijven.
wanneer gestart
kalibreer rijsysteem
Blokken die zijn bevestigd aan het wanneer autonoom hoedblok worden uitgevoerd tijdens de autonome periode, wanneer het veldbesturingssysteem het autonome signaal verzendt en de robot zelfstandig handelt, zonder input van de bestuurder. Gebruik deze stapel voor een scoreprocedure of ander autonoom gedrag.
Als er geen autonoom gedrag gewenst is, kan het blok wanneer autonoom leeg blijven.
wanneer autonoom :: hat events
rijd [vooruit v] voor (600) [mm v] ▶
stop rijden
Blokken die bevestigd zijn aan het wanneer de bestuurder de robot bestuurt, werken tijdens de periode van bestuurderbesturing, wanneer het veldbesturingssysteem het stuursignaal verzendt en een bestuurder de robot met een controller bedient.
when drive control :: hat events
altijd
als <[Controller1 v] [X v] ingedrukt?> dan
rijd [vooruit v]
anders
stop rijden
einde
einde