Konfigurera en styrenhet#
Den här handledningen guidar dig genom hur du konfigurerar en kontroller i VEXcode IQ (2:a generationen). I slutet har du lagt till en kontroller och tilldelat den åtgärder.
Välj fliken Enheter.
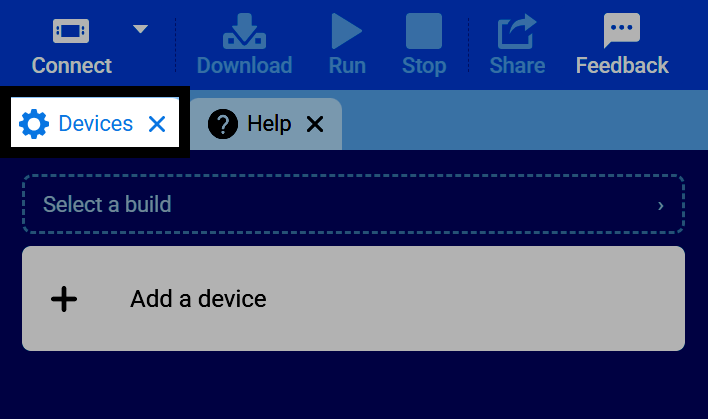
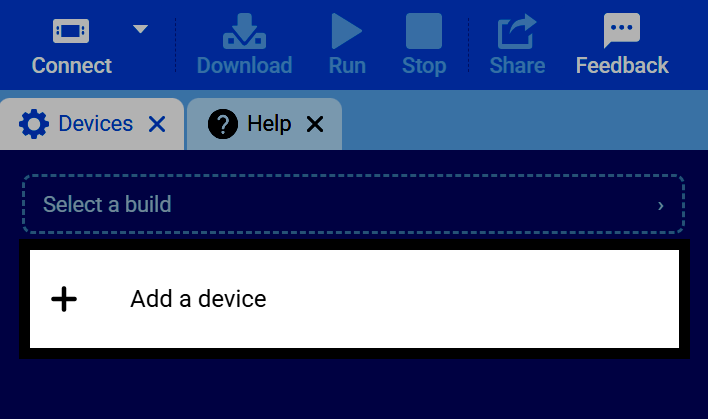
Välj Lägg till en enhet.
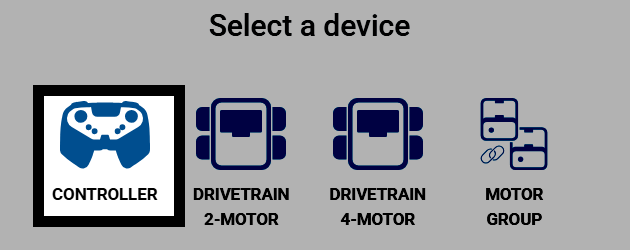
Välj Kontrollenhet.
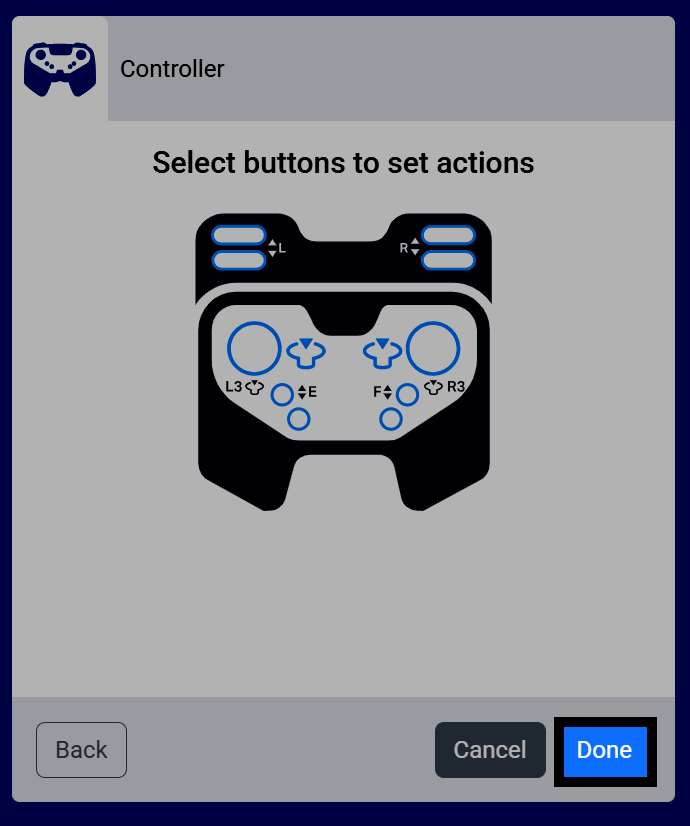
Styrenhetens knappar och joysticks visas, märkta med namn. Om du har konfigurerat en drivlina och/eller motor kan du tilldela kontroller för dem här. Dessa konfigurerade åtgärder körs bara under ett projekt medan blocket controller enable/disable har dem aktiverade.
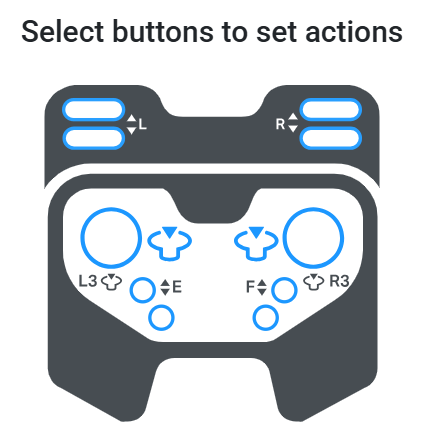
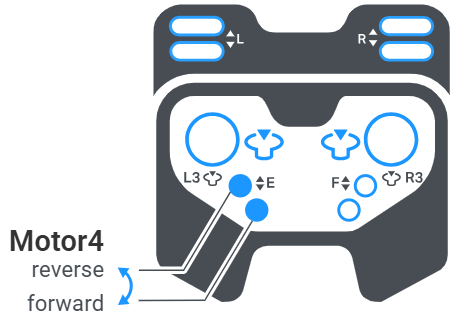
Välj en knapp för att välja vilket knapppar som ska styra en motor – en knapp för framåtriktning och den andra för bakåtriktning. Om flera motorer är konfigurerade kan båda knappparen väljas samtidigt.
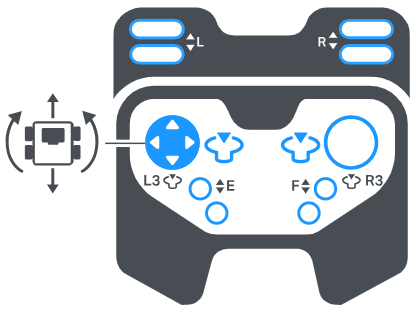
Om du har konfigurerat en drivlina växlar du mellan olika kontrollscheman genom att välja en joystick. Se Konfigurera en drivlina om du inte har lagt till en ännu.
Vänster arkad — Den vänstra joysticken styr både drivlinans framåt- och bakåtrörelse samt dess vridning.
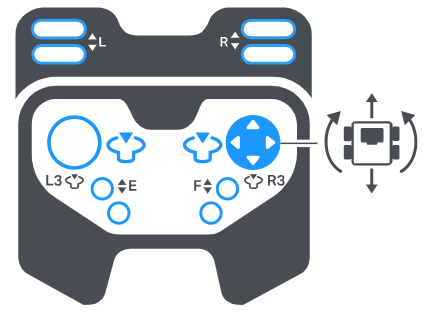
Höger arkad — Den högra joysticken styr både drivlinans framåt- och bakåtrörelse samt dess svängning.
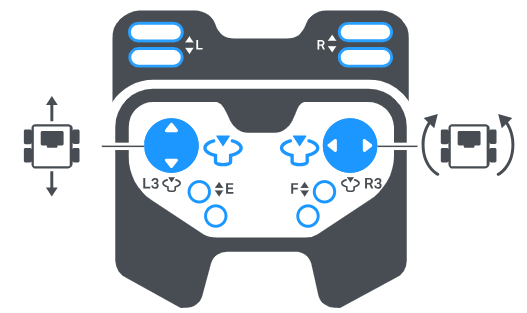
Delad arkad — En joystick styr drivlinans rörelse framåt och bakåt, medan den andra joysticken styr vridningen.
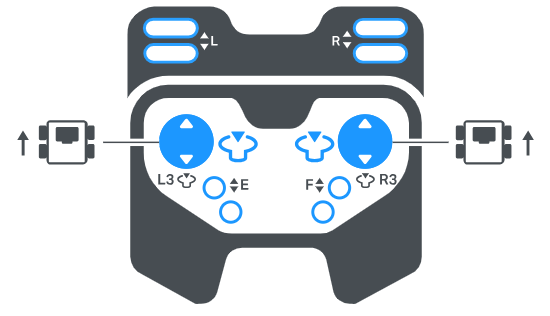
Tankdrift — Den vänstra joysticken styr vänster sida av drivlinan och den högra joysticken styr höger sida, oberoende av varandra.
Välj Klar för att lägga till kontrollenheten till din robot.
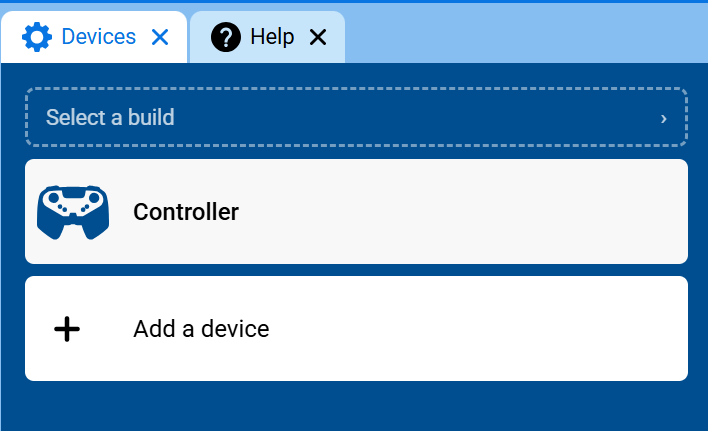
Kontrollenheten kommer nu att visas i din lista över enheter.
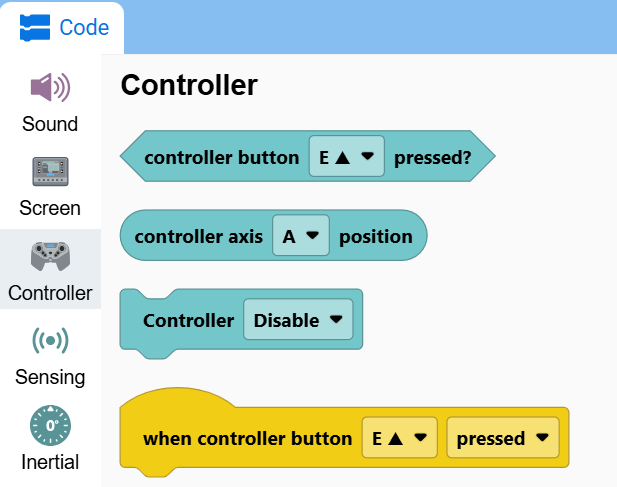
Kategorin Kontroller visas nu i verktygslådan, innehållande dess block.