Ohjaimen konfigurointi#
Tämä tutoriaali opastaa sinua ohjaimen määrittämisessä VEXcode IQ:ssa (2. sukupolvi). Lopulta olet lisännyt ohjaimen ja määrittänyt sille toiminnot.
Valitse Laitteet-välilehti.
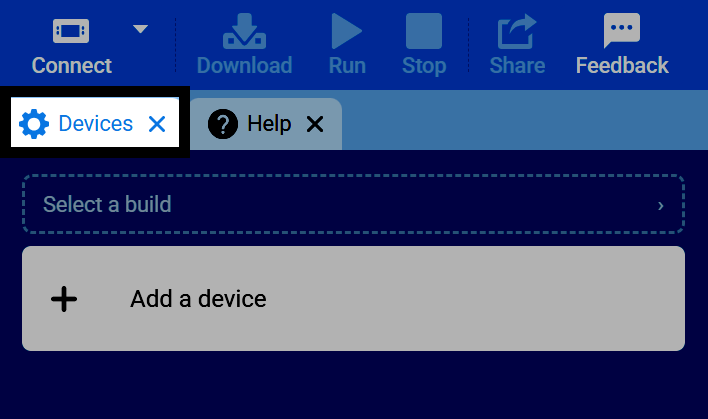
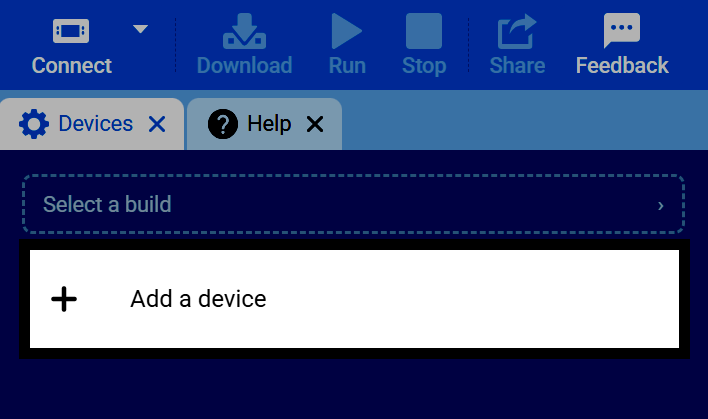
Valitse Lisää laite.
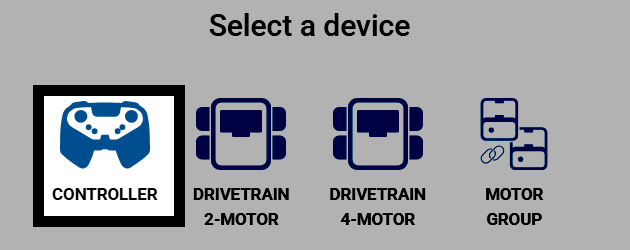
Valitse Ohjain.
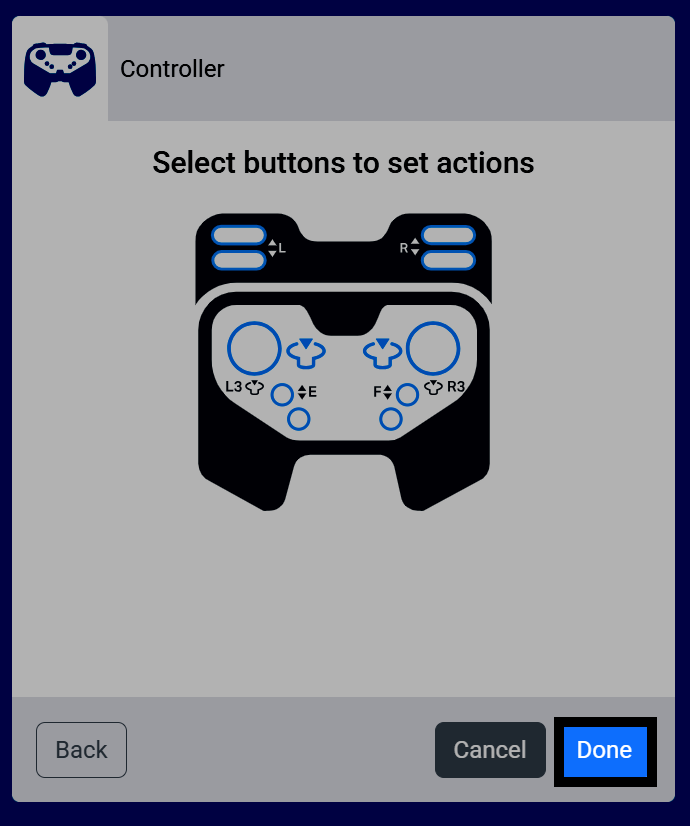
Ohjaimen painikkeet ja ohjaussauvat näkyvät nimillä merkittyinä. Jos sinulla on konfiguroitu voimansiirto ja/tai moottori, voit määrittää niille ohjaimia tässä. Nämä konfiguroidut toiminnot suoritetaan projektin aikana vain, kun controller enable/disable -lohko pitää ne käytössä.
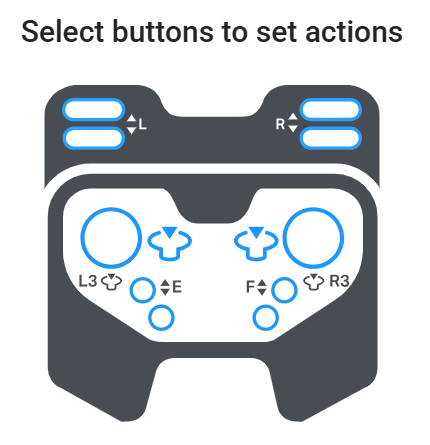
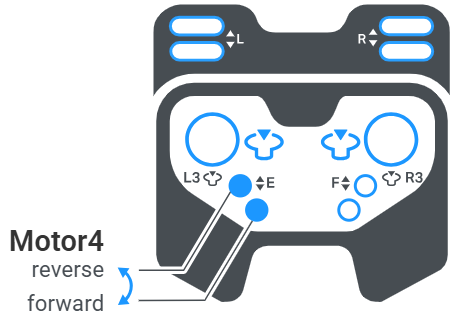
Valitse painike, jolla voit valita, mikä painikepari ohjaa moottoria – yksi painike eteenpäin ja toinen taaksepäin. Jos useita moottoreita on määritetty, molemmat painikeparit voidaan valita kerralla.
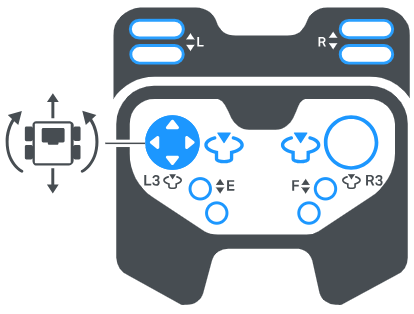
Jos sinulla on voimansiirto määritettynä, joystickin valitseminen vaihtaa eri ohjausmallien välillä. Katso Voimansiirron määrittäminen, jos et ole vielä lisännyt sellaista.
Vasen pelihalli — Vasen joystick ohjaa sekä voimansiirron liikettä eteen- ja taaksepäin että sen kääntymistä.
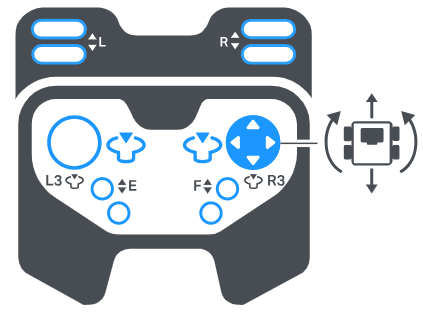
Oikea pelihalli — Oikea joystick ohjaa sekä voimansiirron liikettä eteen- ja taaksepäin että sen kääntymistä.
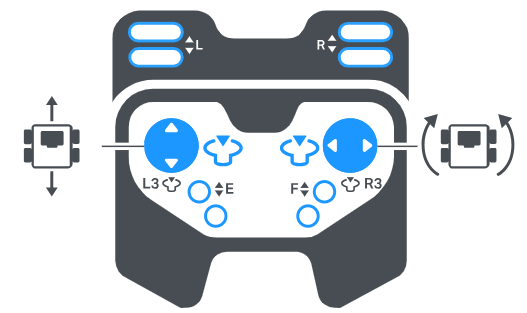
Jaettu pelihalli – Yksi joystick ohjaa voimansiirron liikettä eteen- ja taaksepäin, kun taas toinen joystick ohjaa kääntymistä.
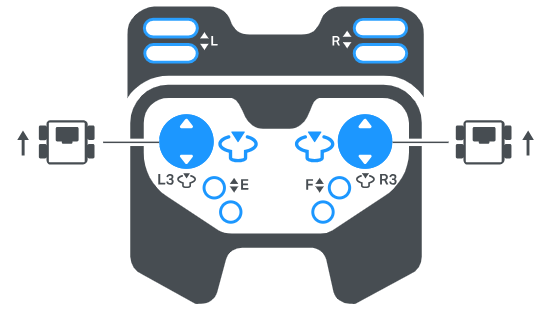
Säiliöauton veto — Vasen joystick ohjaa voimansiirron vasenta puolta ja oikea joystick oikeaa puolta itsenäisesti.
Lisää ohjain robottiisi valitsemalla Valmis.
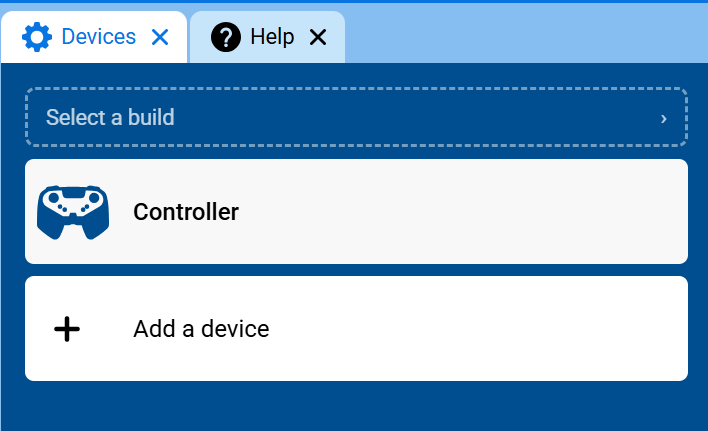
Ohjain näkyy nyt laiteluettelossasi.
Ohjain-kategoria ilmestyy nyt työkalupakkiin ja sisältää sen lohkot.