Konfigurace řídicí jednotky#
Tento tutoriál vás provede konfigurací Controlleru ve VEXcode IQ (2. generace). Na konci budete mít Controller přidán a přiřazeny mu akce.
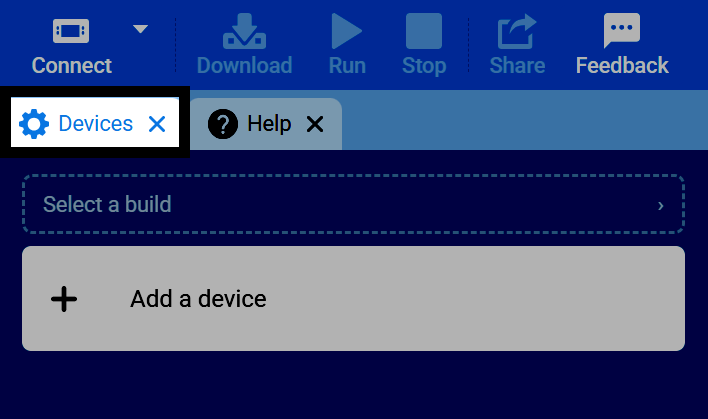
Vyberte kartu Zařízení.
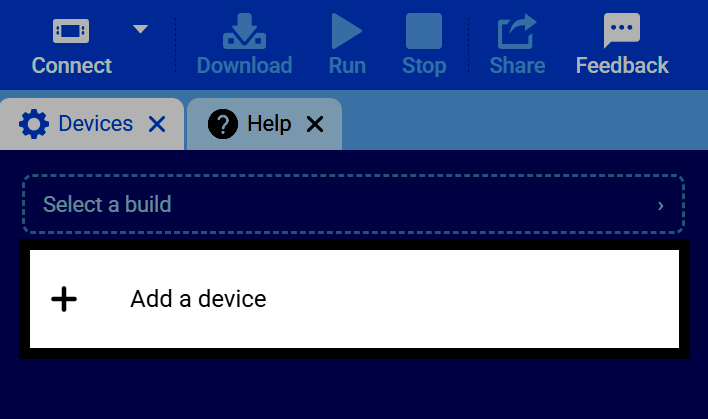
Vyberte možnost Přidat zařízení.
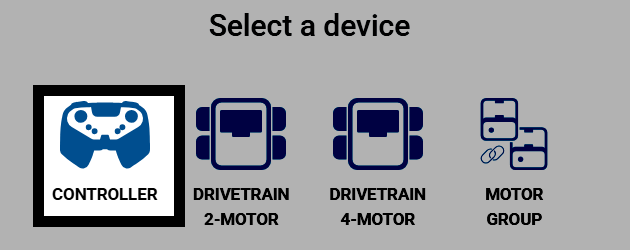
Vyberte Ovladač.
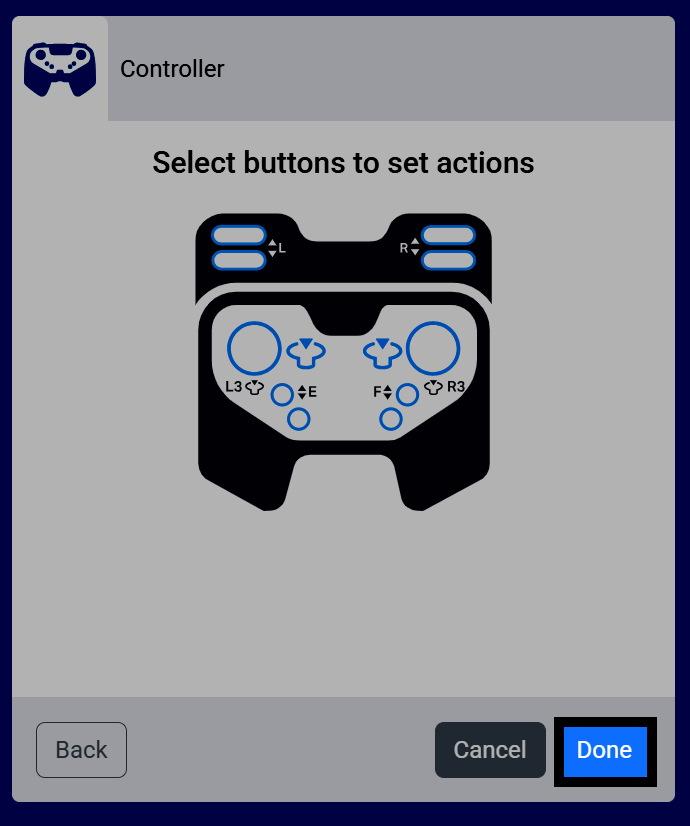
Zobrazí se tlačítka a joysticky ovladače označené názvy. Pokud máte nakonfigurovaný hnací ústrojí a/nebo motor, můžete jim zde přiřadit ovládací prvky. Tyto nakonfigurované akce se spouštějí během projektu pouze tehdy, pokud jsou povoleny blokem controller enable/disable.
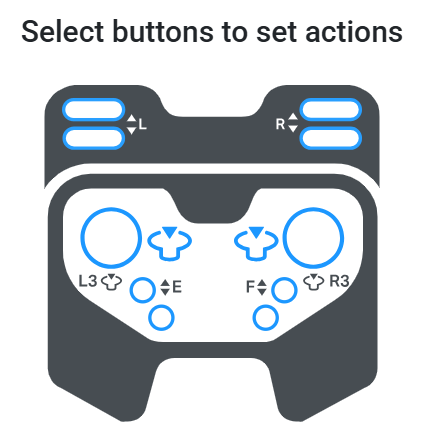
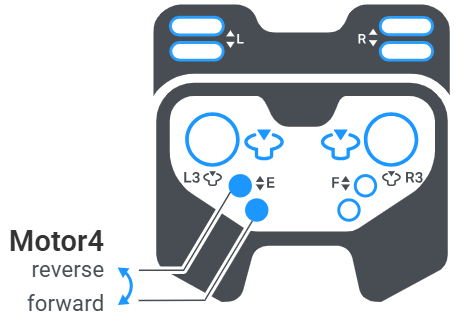
Vyberte tlačítko pro výběr dvojice tlačítek, která bude ovládat motor – jedno tlačítko pro směr vpřed a druhé pro směr vzad. Pokud je nakonfigurováno více motorů, lze vybrat obě dvojice tlačítek najednou.
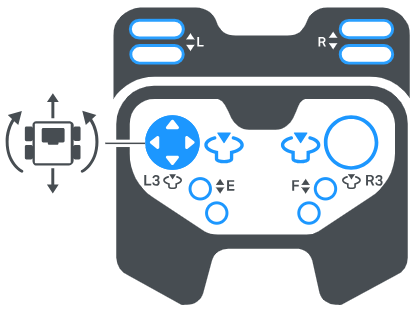
Pokud máte nakonfigurovaný hnací ústrojí, výběrem joysticku přepínáte mezi různými schématy ovládání. Pokud jste jej ještě nepřidali, viz Konfigurace hnacího ústrojí.
Levý joystick – Levý joystick ovládá jak pohyb hnacího ústrojí vpřed a vzad, tak i jeho otáčení.
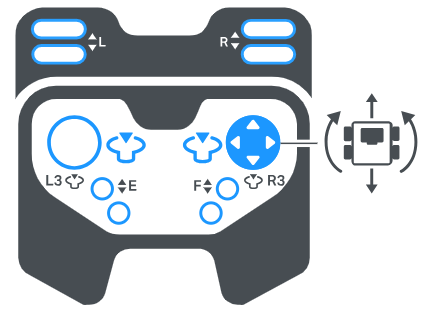
Pravý joystick – Pravý joystick ovládá jak pohyb hnacího ústrojí vpřed a vzad, tak i jeho otáčení.
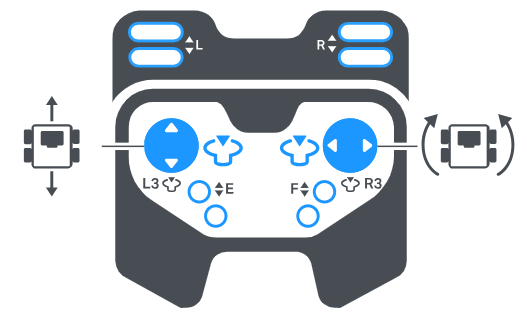
Rozdělená arkáda – Jeden joystick ovládá pohyb hnacího ústrojí vpřed a vzad, zatímco druhý joystick ovládá otáčení.
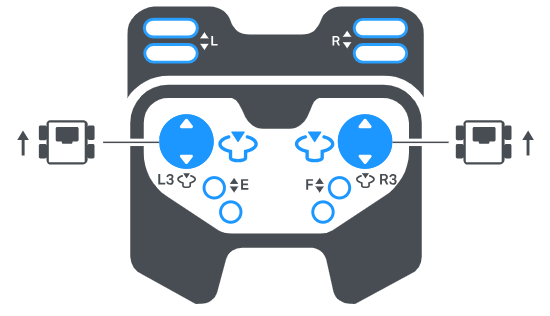
Pohon tanku – Levý joystick ovládá nezávisle levou stranu hnacího ústrojí a pravý joystick ovládá pravou stranu.
Vyberte Hotovo a přidejte ovladač k robotovi.
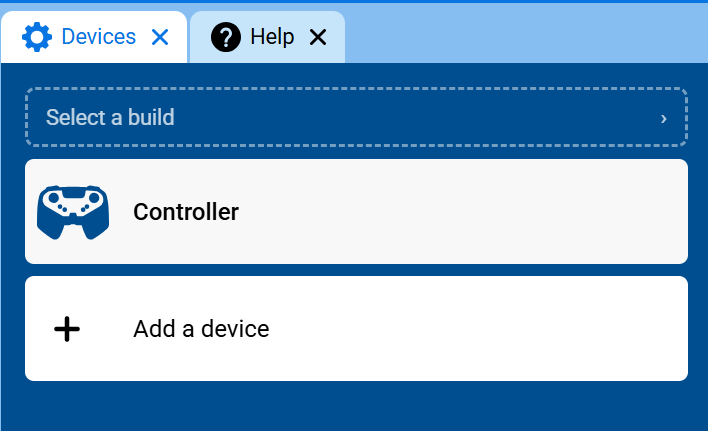
Ovladač se nyní zobrazí v seznamu zařízení.
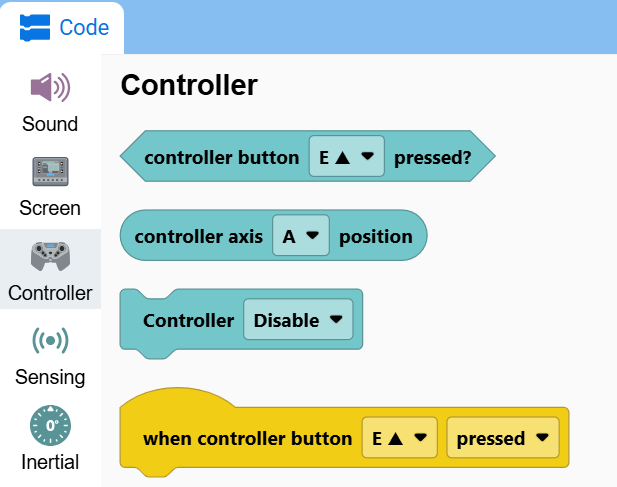
Kategorie Controller se nyní zobrazí v nástrojové sadě a bude obsahovat příslušné bloky.