Configuration d’un contrôleur#
Ce tutoriel vous guide pas à pas dans la configuration d’un contrôleur dans VEXcode IQ (2e génération). À la fin, vous aurez ajouté un contrôleur et lui aurez attribué des actions.
Sélectionnez l’onglet Appareils.
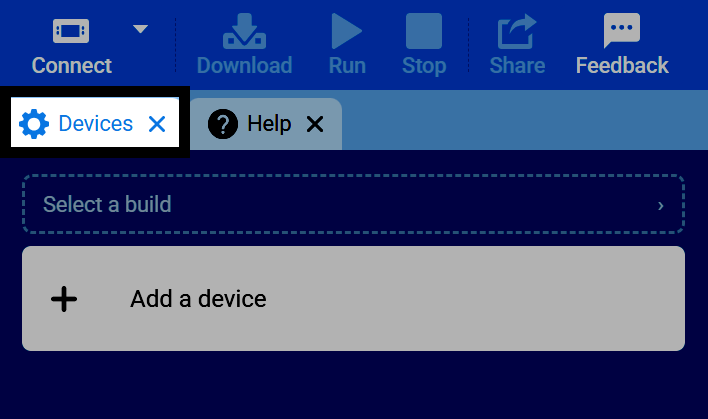
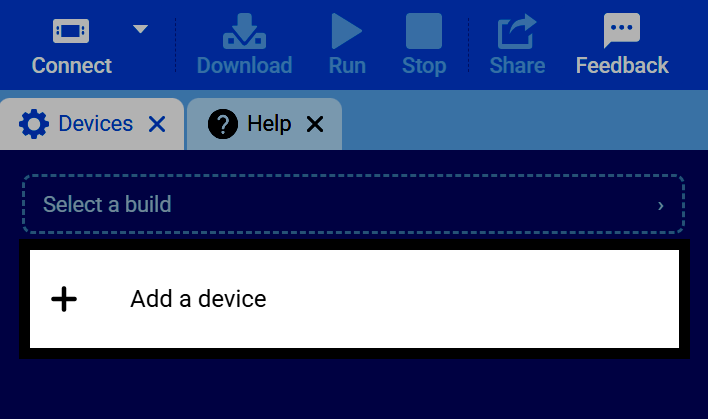
Sélectionnez Ajouter un appareil.
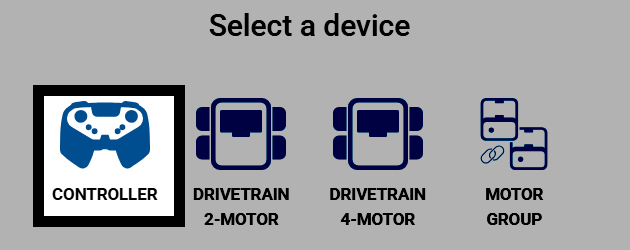
Sélectionnez Manette.
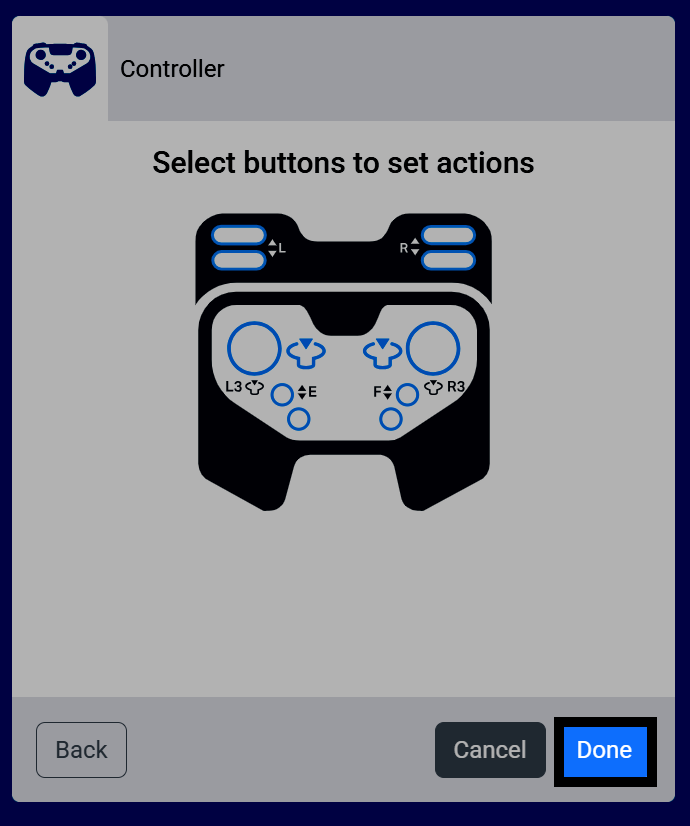
Les boutons et joysticks de la manette sont affichés, avec leur nom. Si vous avez configuré une transmission et/ou un moteur, vous pouvez leur attribuer des commandes ici. Ces actions configurées ne s’exécutent que si le bloc activation/désactivation de la manette les a activées.
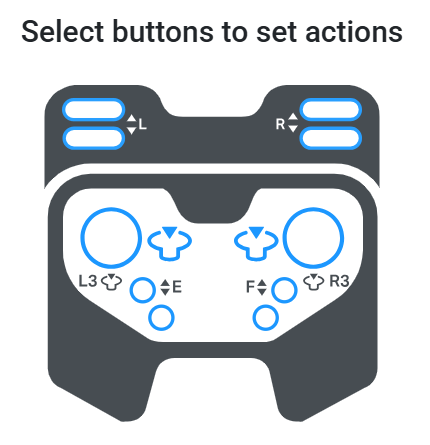
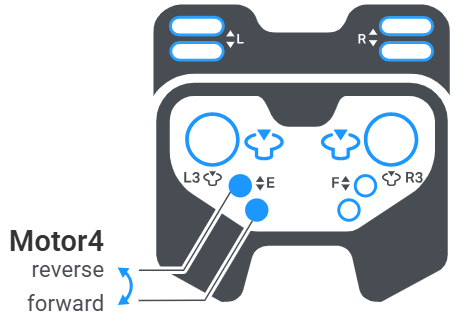
Sélectionnez un bouton pour choisir la paire de boutons qui commandera un moteur : un bouton pour la marche avant et l’autre pour la marche arrière. Si plusieurs moteurs sont configurés, les deux paires de boutons peuvent être sélectionnées simultanément.
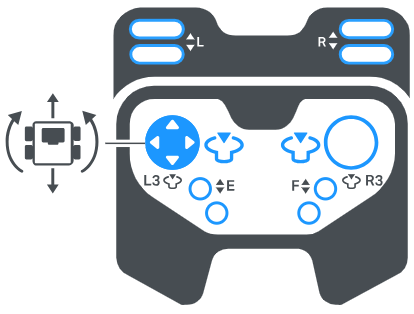
Si vous avez configuré une transmission, la sélection d’un joystick permet de basculer entre différents modes de contrôle. Consultez la section Configuration d’une transmission si vous n’en avez pas encore ajouté.
Levier d’arcade gauche — Le joystick gauche contrôle à la fois les mouvements avant et arrière du véhicule et sa rotation.
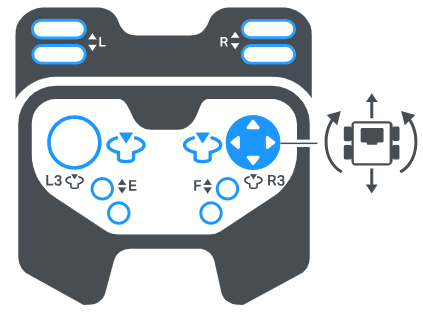
Right Arcade — Le joystick droit contrôle à la fois les mouvements avant et arrière du véhicule et sa rotation.
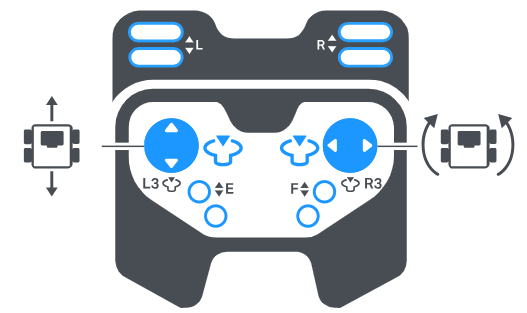
Arcade divisée — Un joystick contrôle les mouvements avant et arrière du véhicule, tandis que l’autre joystick contrôle les virages.
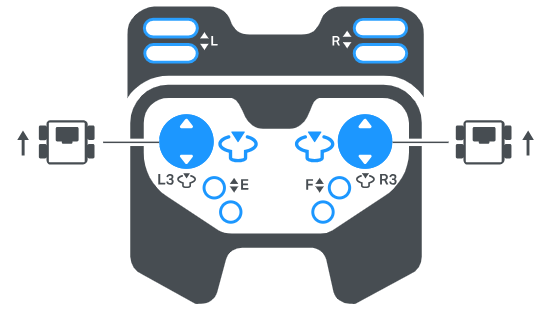
Conduite du char — Le joystick gauche contrôle le côté gauche de la transmission, et le joystick droit contrôle le côté droit, indépendamment.
Sélectionnez Terminé pour ajouter la manette à votre robot.
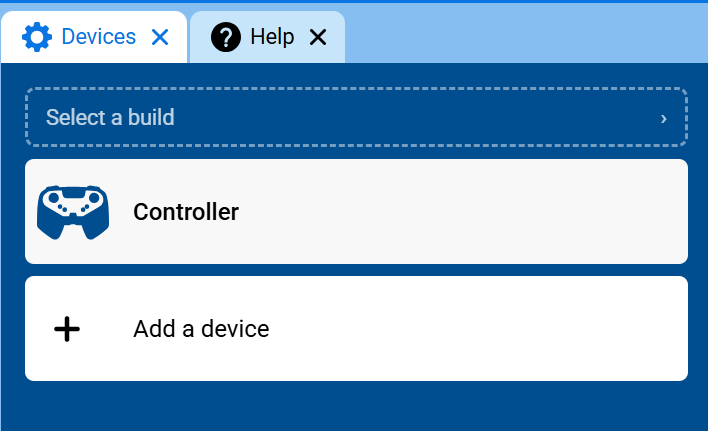
La manette apparaîtra désormais dans votre liste de périphériques.
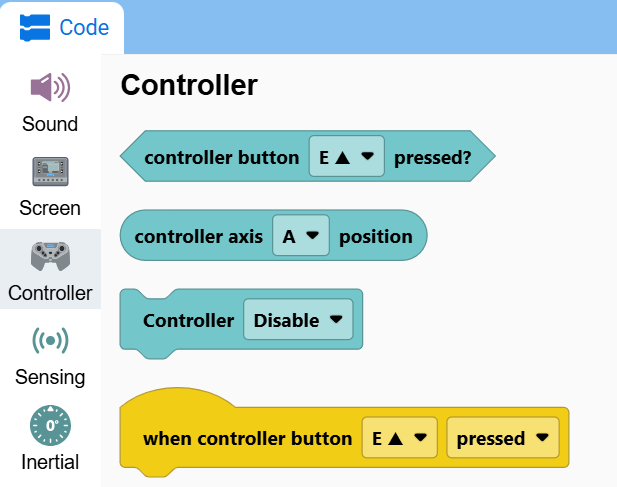
La catégorie Contrôleur apparaîtra désormais dans la boîte à outils, contenant ses blocs.