Configurar um Controlador#
Este tutorial orienta-o na configuração de um Controlador no VEXcode IQ (2ª geração). No final, terá adicionado um Controlador e atribuído ações ao mesmo.
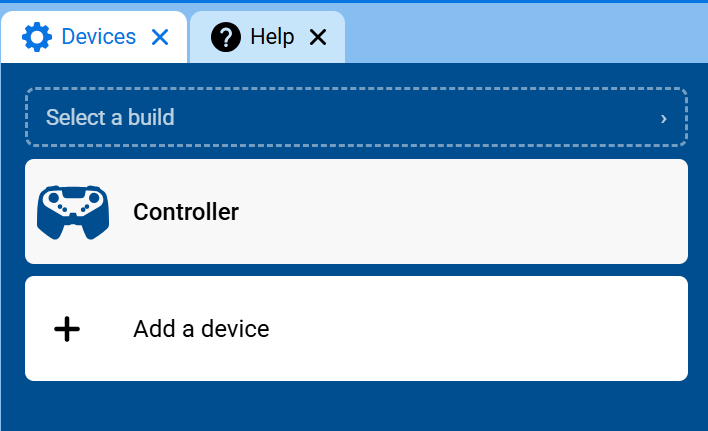
Selecione o separador Dispositivos.
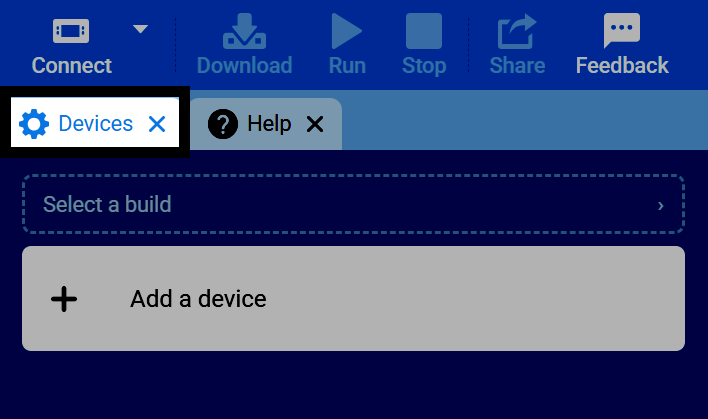
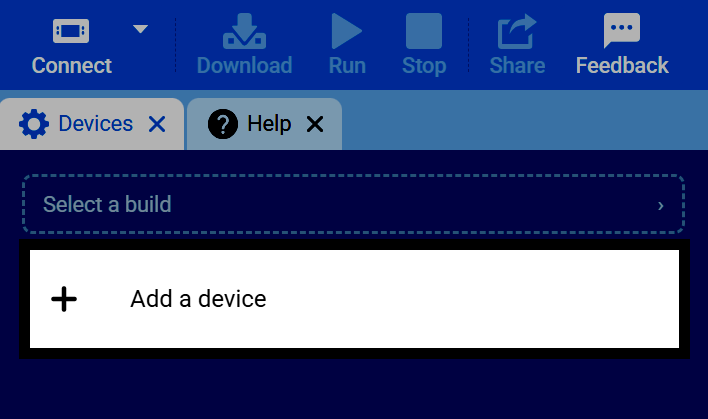
Selecione Adicionar um dispositivo.
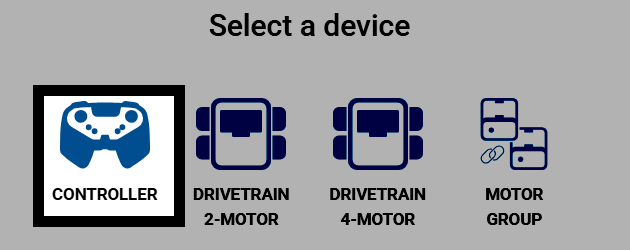
Selecione Controlador.
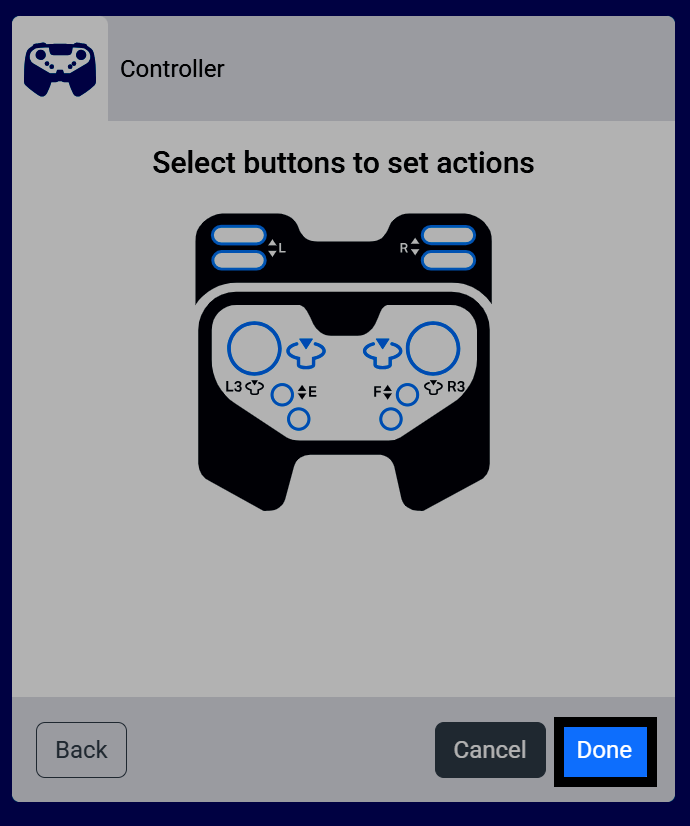
São apresentados os botões e joysticks do comando, identificados por nome. Se tiver um sistema de transmissão e/ou motor configurados, pode atribuir-lhes aqui controlos. Estas ações configuradas só são executadas durante um projeto enquanto o bloco ativar/desativar controlador as tiver ativadas.
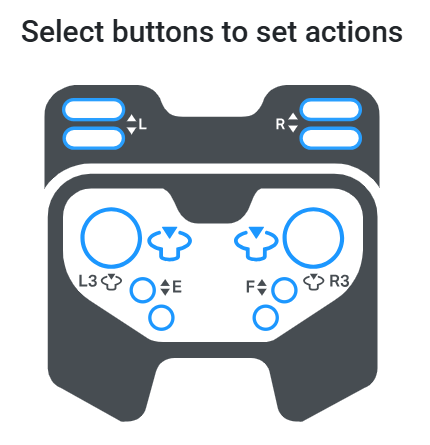
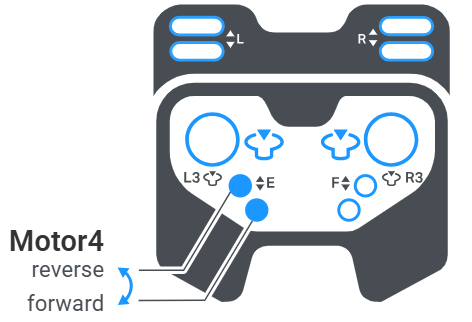
Selecione um botão para escolher qual o par de botões que irá controlar um motor — um botão para a direção de avanço e o outro para a direção de marcha-atrás. Se estiverem configurados vários motores, ambos os pares de botões podem ser selecionados simultaneamente.
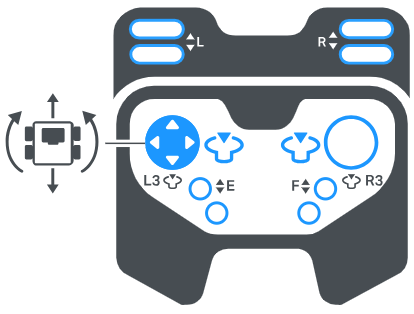
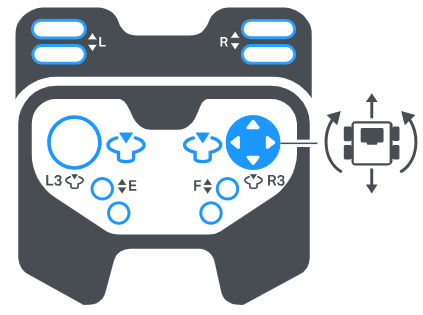
Se tiver um Drivetrain configurado, a seleção de um joystick alterna entre diferentes esquemas de controlo. Consulte Configurar um Drivetrain se ainda não tiver adicionado um.
Joystick esquerdo — O joystick esquerdo controla o movimento para a frente e para trás do Drivetrain, bem como as suas curvas.
Joystick direito — O joystick direito controla tanto o movimento para a frente e para trás do Drivetrain como a sua capacidade de rotação.
Arcade Dividido — Um joystick controla o movimento para a frente e para trás do Drivetrain, enquanto o outro joystick controla a rotação.
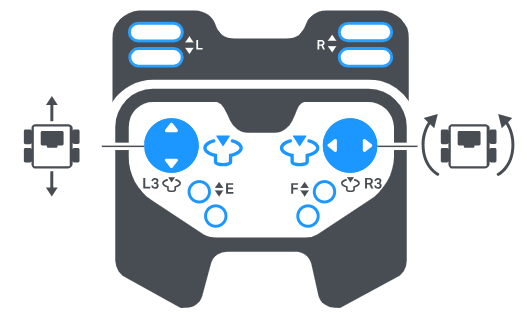
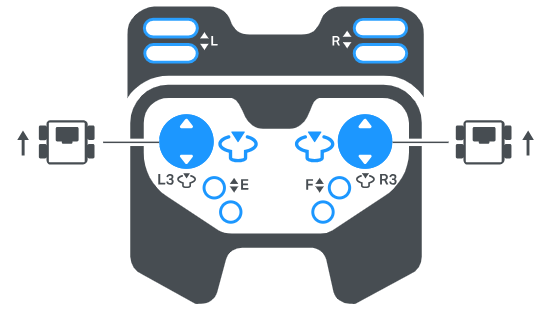
Movimentação do Tanque — O joystick esquerdo controla o lado esquerdo da transmissão e o joystick direito controla o lado direito, de forma independente.
Selecione Concluído para adicionar o controlador ao seu robô.
O controlador aparecerá agora na sua lista de dispositivos.
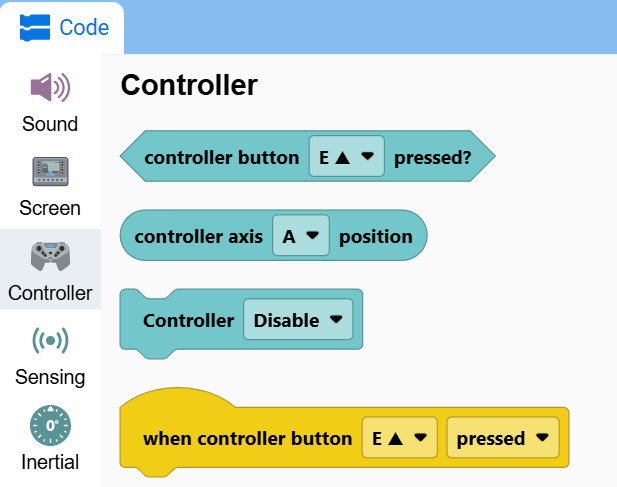
A categoria Controlador aparecerá agora na caixa de ferramentas, contendo os seus blocos.